
Precisão de Próximo Nível: Braços Robóticos ViperX‑300 e Kylin Arm 300
Data de publicação

Na era das fábricas inteligentes e da automação flexível, os braços robóticos devem equilibrar precisão e adaptabilidade. OViperX‑300 da Interbotix estabelece um alto padrão com seus servos avançados e stack de software aberto. Em breve, oKylin Arm 300 da Reeman Robotics promete uma alternativa nacional que atende às especificações-chave com otimizações locais.
1. Acionamento de Alto Torque e Alta Resolução
O ViperX‑300 usaservos inteligentes DYNAMIXEL X‑Series—nomeadamente oXM540‑W270 e oXM430‑W350—para acionar cada movimento. Os principais recursos incluem:
-
Feedback de posição com 4096 passos para precisão sub-milimétrica.
-
Malhas PID ajustáveis pelo utilizador para equilibrar velocidade e estabilidade.
-
Sensores integrados para monitorização contínua de temperatura, tensão e carga.
-
Design compacto e eficiente que oferece mais torque por grama e gestão térmica superior.
Para especificações completas, consulte omanual DYNAMIXEL X‑Series.
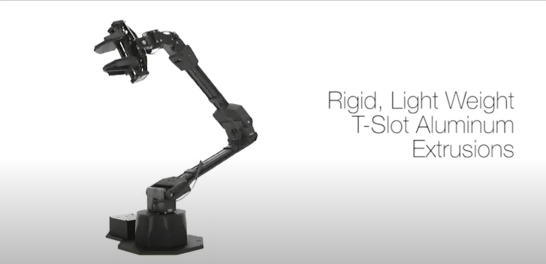
2. Software de Controlo Plug-and-Play
O ViperX‑300 é mais do que hardware. O seu ecossistema acelera o desenvolvimento:
-
DYNAMIXEL Wizard combinado com ainterface Robotis U2D2 permite a afinação visual de servos, atualizações de firmware e diagnósticos — sem necessidade de programação.
-
Suporte a ROS, através dospacotes ROS oficiais da Interbotix, oferece exemplos prontos a usar para planeamento de movimento, controlo de juntas e integração de câmara.
Esta combinação pode poupar semanas no seu prazo de integração e escalar de demonstrações simples para projetos de investigação completos.
3. Movimento Ágil para Tarefas do Mundo Real
Como umbraço de 5 GDL com umpunho rotativo de 360°, o ViperX‑300 cobre uma área de trabalho de750 mm. Ele oferece:
-
Precisão: repetibilidade de ±0,1 mm com uma carga útil de 300 g.
-
Versatilidade: Agarrar peças pequenas, auxiliar em montagem ligeira ou executar ciclos de pick-and-place.
-
Velocidade: Movimentos das juntas rápidos e suaves, com sobressinal mínimo, graças a um PID finamente afinado.
As universidades utilizam-no em cursos de robótica guiada por visão. Pequenas fábricas utilizam-no para amostragem em lotes. Makers adaptam-no com efetuadores finais personalizados.
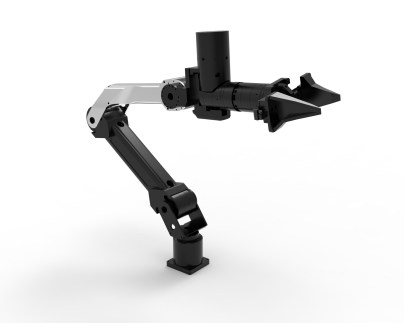
4. Kylin Arm 300: Um Concorrente Local
Inspirada no sucesso do ViperX‑300, a Reeman Robotics está a lançar oKylin Arm 300 com especificações principais correspondentes:
-
5 GDL erotação de 360°.
-
Alcance de 750 mm,envergadura total de 1500 mm.
-
Repetibilidade de ±1 mm,exatidão de 5 a 8 mm,carga útil de 300 g.
-
Oito servos sincronizados mais uma junta de punho rotativa para maior manobrabilidade.
O Kylin Arm 300 acrescenta vantagens nacionais: controladores modulares para stacks de software locais, opções de montagem prontas para AMR e preços adaptados a orçamentos regionais.
🔗 Saiba mais na Reeman Robotics:https://reemanbot.com/
5. Porque É Importante
-
I&D mais ágil: Do protótipo à prova de conceito em dias, não em meses.
-
Automação Económica: Braços leves evitam configurações caras de transportadores.
-
Impacto Educativo: Hardware de nível industrial para aprendizagem prática.
-
Suporte Local: O Kylin Arm 300 oferece garantias locais, peças e formação.
Conclusão
OViperX‑300 continua a ser uma referência em precisão, usabilidade e abertura do software no mercado de braços robóticos. O próximoKylin Arm 300 carrega esses pontos fortes para uma solução nacional adaptada às necessidades locais. Quer esteja na academia, na indústria ligeira ou na comunidade maker, estes braços abrem novas portas para a automação e a aprendizagem prática.
Mais em Robôs Colaborativos

Inspeção com Cobô: Como o Controle de Qualidade Guiado por Visão Está Transformando o Chão de Célula

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Cobot Palletizing: Layouts, Throughput Limits, and Payback