Garras Mecânicas
O tipo mais comum de garra robótica, que utiliza dedos ou mandíbulas para agarrar objetos fisicamente. Inclui garras paralelas, garras angulares e configurações com vários dedos para geometrias de peças diversificadas.

Descubra a gama completa de atuadores finais de robô para automação industrial. De garras mecânicas a sistemas de vácuo, encontre a solução de ferramentas certa para as suas aplicações de movimentação de materiais, montagem e acabamento.
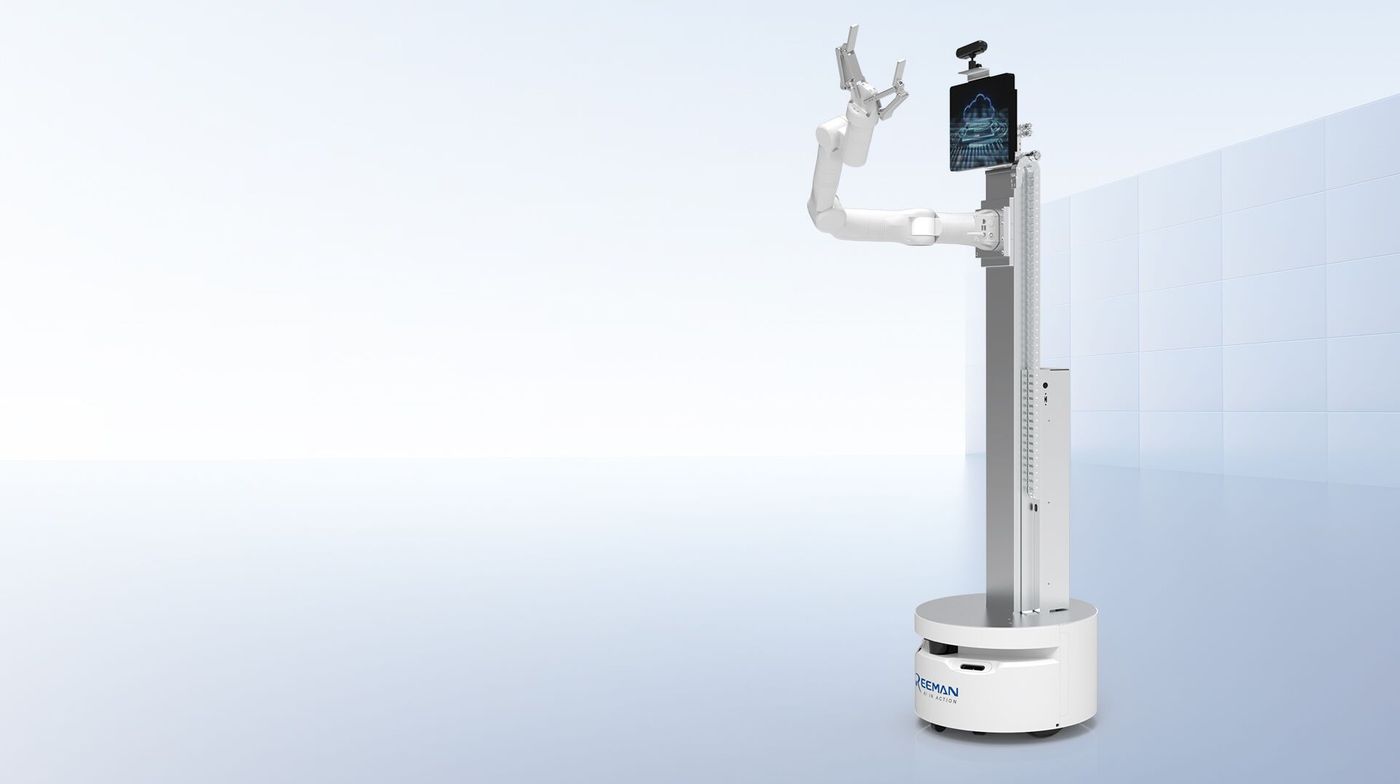
Umatuador final de robô é o dispositivo especializado fixado na extremidade de um braço robótico que interage diretamente com peças de trabalho, ferramentas ou o ambiente. Também conhecidos como Ferramentas de Extremidade de Braço (EOAT), os atuadores finais transformam um robô de uso geral numa solução de automação específica para a tarefa.
Os atuadores finais são a interface crítica entre o robô e a sua aplicação. Quer precise de agarrar, elevar, soldar, pintar ou inspecionar, selecionar o atuador final certo determina o sucesso do seu projeto de automação. Os atuadores finais modernos vão desde simples garras pneumáticas até sistemas adaptativos sofisticados com feedback de força e integração de visão de máquina.
Na Reeman, entendemos que a seleção do atuador final impacta diretamente o tempo de ciclo, a qualidade das peças e a flexibilidade operacional. As nossas plataformas AMR e empilhadores autónomos são projetados para se integrar perfeitamente com várias tecnologias de atuadores finais, permitindo fluxos de trabalho de automação completos, do transporte de materiais ao manuseamento de precisão.
As garras modernas oferecem precisão de posicionamento ao nível do milímetro para tarefas de manuseamento delicado.
O feedback avançado de força evita danos a peças frágeis durante as operações de manuseamento.
Os sistemas de troca de ferramenta permitem que os robôs alternem atuadores finais automaticamente para operações multitarefa.
Os padrões de montagem ISO garantem compatibilidade entre marcas e modelos de robô.
Explore o espectro completo das tecnologias de atuadores finais para robôs. Cada categoria oferece vantagens exclusivas para aplicações, materiais e requisitos operacionais específicos.
O tipo mais comum de garra robótica, que utiliza dedos ou mandíbulas para agarrar objetos fisicamente. Inclui garras paralelas, garras angulares e configurações com vários dedos para geometrias de peças diversificadas.
Utilizam ventosas e pressão de vácuo para elevar superfícies planas e lisas. Ideais para manusear chapas metálicas, vidro, painéis de plástico e materiais de embalagem sem forças de contacto mecânico.
Projetadas para o manuseamento de metais ferrosos em aplicações de estampagem, processamento de bobinas e chapas metálicas. Disponíveis em variantes de íman permanente e eletroíman com diferentes características de controlo.
Garras servo-controladas que oferecem controlo programável de força, posição e velocidade. Incluem feedback de força integrado e perfis de movimento precisos para operações de montagem delicadas ou de precisão.
Garras flexíveis que utilizam materiais flexíveis e designs bioinspirados para manusear objetos delicados, irregulares ou variáveis. Ideais para manuseamento de alimentos, embalagens macias e aplicações com SKUs mistos.
Garras pneumáticas que oferecem alta velocidade e força de aperto a um custo mais baixo. Amplamente utilizadas na produção de alto volume, onde o ar comprimido está facilmente disponível e um simples controlo ligar/desligar é suficiente.
Ferramentas personalizadas para processos de fabrico específicos, incluindo polimento, rebarbagem, retificação, soldadura e inspeção. Frequentemente incluem elementos flexíveis ou controlo de força para operações de acabamento de superfícies.
Obtenha a visão geral abrangente de todos os tipos de garras, critérios de seleção e diretrizes de aplicação num único recurso detalhado.
Leia o Guia CompletoEscolher o atuador final certo requer uma análise cuidadosa dos requisitos da sua aplicação. Siga esta abordagem sistemática para identificar a solução ideal.
Considere o tamanho, a forma, o peso, a textura da superfície e as propriedades do material. Superfícies planas favorecem garras de vácuo; formas irregulares podem exigir soluções adaptativas ou mecânicas.
Avalie a velocidade de recolha/colocação necessária, as tolerâncias de precisão e a sensibilidade à força. Operações de alta velocidade podem favorecer garras pneumáticas; tarefas de precisão exigem garras elétricas.
Considere a temperatura, os requisitos de limpeza e os serviços disponíveis. Algumas aplicações exigem materiais de grau alimentar ou designs à prova de explosão.
Garanta a compatibilidade com o modelo do seu robô, a arquitetura de controlo e os sistemas de ferramentas existentes. Considere os requisitos de alimentação e de sinais de controlo.
Utilize a nossa matriz de seleção abrangente, que associa geometrias de peças e requisitos de aplicação à tecnologia de atuador final ideal.
Os nossos robôs móveis autónomos e empilhadores são projetados para uma integração perfeita com tecnologias de atuadores finais padrão da indústria, permitindo automação completa, do transporte ao manuseamento.
As plataformas de robótica móvel da Reeman apresentam interfaces de montagem padronizadas e arquitetura de SDK aberto, permitindo a implementação rápida de soluções personalizadas de atuadores finais. Do transporte de materiais à colocação de precisão, os nossos robôs trabalham perfeitamente com os seus investimentos existentes em ferramentas.
Interfaces mecânicas padrão para integração rápida do trocador de ferramentas
Controlo programático total da atuação e do feedback do atuador final
Compressor de ar integrado e saídas elétricas para diversos tipos de garras
Integração de sensores em tempo real para operações de manuseamento delicado
Não tem a certeza de qual tecnologia de atuador final é adequada para a sua aplicação? Os nossos engenheiros de robótica trazem mais de 10 anos de experiência em automação para o ajudar a selecionar e integrar a solução de aperto ideal.
Análise detalhada da geometria das suas peças, requisitos de ciclo e restrições operacionais.
Orientação imparcial sobre tipos de garras, fornecedores e abordagens de integração.
Assistência completa à implementação, da especificação à implementação.
Assistência contínua ao longo de toda a sua jornada de automação.
Preencha o formulário abaixo e os nossos especialistas entrarão em contacto consigo no prazo de 24 horas.
Aprofunde-se nas tecnologias de atuadores finais com a nossa biblioteca abrangente de guias técnicos, critérios de seleção e melhores práticas de implementação.
O recurso definitivo que cobre todos os tipos de atuadores finais, aplicações e metodologias de seleção para automação industrial.
Ler Guia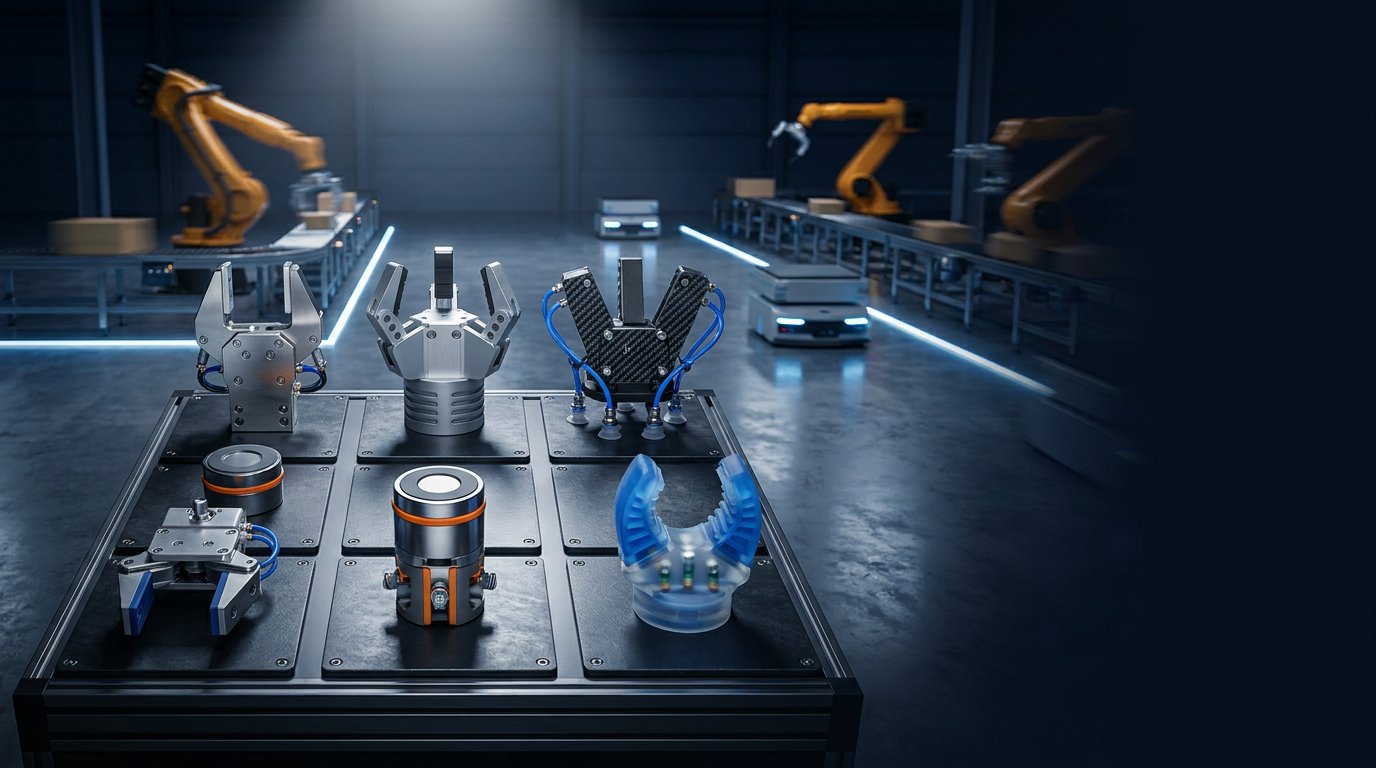
Utilize a nossa matriz de seleção sistemática para associar as características das suas peças à tecnologia de garra ideal.
Ver Matriz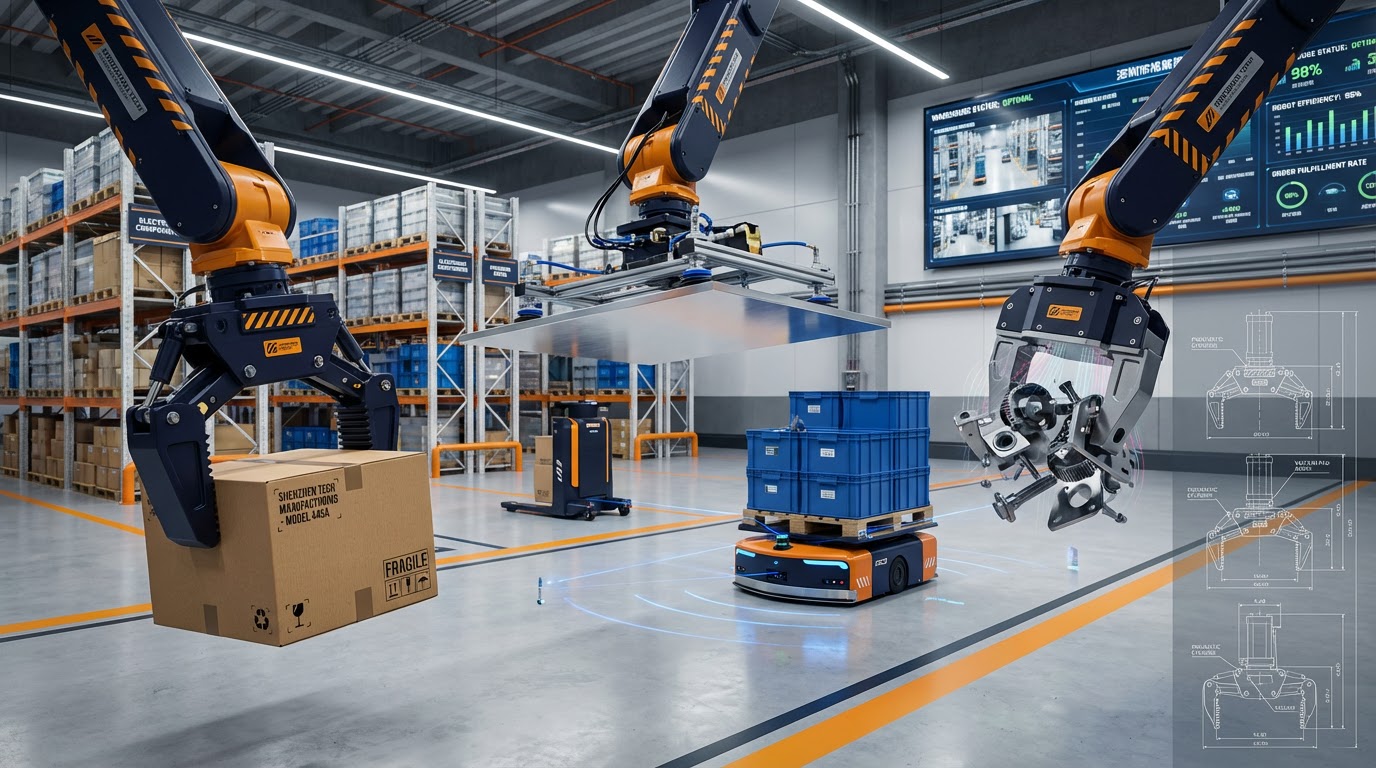
Domine os fundamentos da tecnologia de garras com esta introdução abrangente às ferramentas de automação industrial.
Saiba Mais