
Controle de Precisão na Era da Computação de Borda: Um Olhar Aprofundado no Braço Robótico ViperX-300
Data de publicação

Nos campos da automação industrial e da pesquisa científica,inteligência local está substituindo rapidamente a dependência da nuvem. Obraço robótico ViperX-300 da Interbotix surgiu como uma solução de referência para controle de precisão leve na era da computação de borda, graças aosistema servo embarcado de alto desempenho e aoecossistema de software aberto.
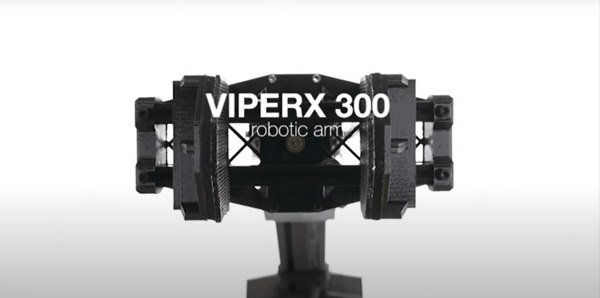
🔧 Arquitetura de Hardware: Redefinindo os Limites de Desempenho para Braços Robóticos Compactos
Sistema Servo Inteligente
Em sua essência, o ViperX-300 apresentaservomotores inteligentes DYNAMIXEL X-Series (modelos XM540-W270 e XM430-W350), oferecendo quatro avanços-chave:
-
Encoder de alta resolução com 4.096 passos: Precisão de posição de 0,088°, superando em muito os sistemas servo tradicionais
-
Monitoramento triplo em tempo real: Rastreamento simultâneo de temperatura, tensão e status de carga para prevenir danos por sobrecarga
-
Controle PID programável pelo usuário: Suporta ajuste dinâmico de parâmetros para diferentes necessidades operacionais
-
Topologia em daisy-chain: Simplifica a fiação e permite expansão modular, melhorando a eficiência de manutenção em 50%
Inovações Mecânicas
-
Construção leve e resistente: Estrutura de alumínio extrudado de 20mm×40mm com componentes de fibra de carbono equilibra resistência e peso
-
Rotação de pulso de 360°: Elimina pontos cegos para caminhos de operação complexos
-
Base com coroa giratória de nível industrial: Aumenta a rigidez antitorção com repetibilidade de ±0,1mm
-
Alcance de 750mm + carga útil de 750g: Cobre um vão total de 1500mm, adequado para montagem eletrônica de precisão e manuseio de amostras biológicas
⚙️ Ecossistema de Software: Transição Perfeita do Laboratório para a Produção
Ferramentas de Desenvolvimento Abertas
-
DYNAMIXEL Wizard 2.0: Interface visual para configuração de motores, atualizações de firmware e monitoramento de dados em tempo real, reduzindo a configuração de hardware para menos de 1 hora
-
Suporte completo a ROS: Planejamento de movimento MoveIt! pré-integrado, modelos de simulação Gazebo e exemplos de servo visual OpenCV para Ubuntu 16.04/18.04 (Kinetic/Melodic)
Capacidade de Implantação Rápida
Comprovado pelosistema Mobile ALOHA de Stanford:
-
Requer apenas50 demonstrações humanas para aprender tarefas complexas como cozinhar camarões, abrir portas ou operar elevadores com taxa de sucesso acima de 90%
-
Fusão multissensor: Equipado com quatro câmeras RGB de 480×640 (2 fixas + 2 montadas no pulso) para entrada ambiental em tempo real nos algoritmos ACT
Caso Industrial: Um fabricante de eletrônicos obteve tempo de configuração 40% mais rápido e zero falhas na montagem de PCB usando a precisão de ±0,1mm do ViperX-300.
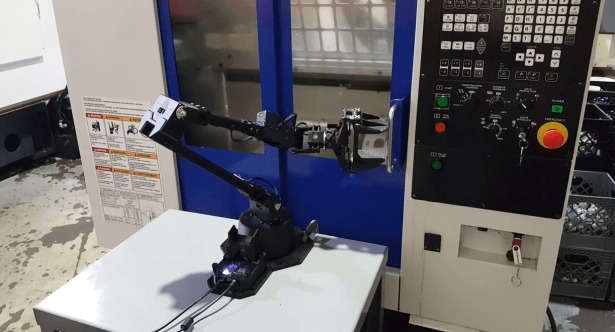
🏭 Aplicações Industriais: Da Pesquisa de Ponta ao Uso Industrial Leve
Pesquisa e Educação
-
Plataforma de aprendizado por reforço: Componente central do sistema open-source ALOHA para aprendizado por imitação e algoritmos de tomada de decisão autônoma
-
Cursos universitários de robótica: Oferece módulos de modelagem cinemática e planejamento de trajetória, reduzindo as barreiras de desenvolvimento de algoritmos
Automação Industrial Leve
-
Montagem eletrônica de precisão: Classificação e posicionamento de chips (precisão de ±0,1mm)
-
Automação de biolaboratório: Transferência de placas de Petri e dispensação de amostras
-
Inspeção de qualidade flexível: Detecção visual de defeitos em componentes pequenos
⚡️ Inteligência de Borda: Computação Local e Simulação
Simulação Dinâmica de Alta Fidelidade
Nomotor de física MuJoCo, os parâmetros do ViperX-300 são calibrados com precisão por meio de identificação de sistemas:
-
Rigidez (kp) ecoeficientes de amortecimento otimizam a resposta das juntas
-
A calibração da perda por atrito evita erros de conversão do URDF
Integração de IA de Borda
-
Tomada de decisão local: A implantação direta de modelos como o Gemini On-Device elimina a latência da nuvem
-
Aprendizado com poucas amostras: Novas tarefas treináveis com apenas 50 a 100 demonstrações para ambientes dinâmicos
🚀 Tendências Futuras: Localização e Avanços
Inspirados pela arquitetura do ViperX-300, os braços robóticos nacionais estão se aproximando rapidamente. Por exemplo,o Kylin Arm 300 da Reeman Robotics mantém o mesmo design de 5-DOF, rotação de pulso de 360° e compatibilidade com ROS, ao mesmo tempo em que foca emaplicações leves de 300g por meio de soluções de cadeia de suprimentos econômicas – ideais para educação e indústria leve.
Os braços robóticos do futuro evoluirão em três direções:
-
Integração de computação de borda: Implantação local de modelos de IA multimodais
-
Pipeline de simulação para realidade: O MuJoCo acelera a iteração de algoritmos
-
Ecossistema modular de ferramentas: Garras e sensores plug-and-play
Conclusão
O ViperX-300 obtém sucesso ao combinarprecisão de hardware,abertura de software einteligência de borda. Não é apenas uma ferramenta para pesquisa e indústria, mas um catalisador para tornar o controle de precisão mais acessível e autônomo. Quando a computação se move para a borda, os limites da manipulação robótica desaparecem.
Recursos:
Mais em Robôs Colaborativos

Inspeção com Cobô: Como o Controle de Qualidade Guiado por Visão Está Transformando o Chão de Célula

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Cobot Palletizing: Layouts, Throughput Limits, and Payback