
Точное управление в эпоху периферийных вычислений: подробный обзор роботизированной руки ViperX-300
Дата публикации

В областях промышленной автоматизации и научных исследований,локальный интеллект стремительно вытесняет зависимость от облачных вычислений.Роботизированная рука ViperX-300 от Interbotix стала эталонным решением для высокоточного управления лёгкими манипуляторами в эпоху периферийных вычислений благодаря своейвстроенной высокопроизводительной сервосистеме иоткрытой программной экосистеме.
🔧 Аппаратная архитектура: переосмысление пределов производительности компактных роботизированных рук
Интеллектуальная сервосистема
В основе ViperX-300 —интеллектуальные сервоприводы DYNAMIXEL X-Series (модели XM540-W270 и XM430-W350), обеспечивающие четыре ключевых прорыва:
-
Высокоразрешающий энкодер на 4096 шагов: точность позиционирования 0,088°, что значительно превосходит традиционные сервосистемы
-
Тройной мониторинг в реальном времени: одновременный контроль температуры, напряжения и состояния нагрузки для предотвращения повреждений от перегрузки
-
Программируемое пользователем ПИД-управление: поддерживает динамическую настройку параметров для различных эксплуатационных потребностей
-
Каскадная топология подключения: упрощает прокладку кабелей и обеспечивает модульное расширение, повышая эффективность обслуживания на 50%
Механические инновации
-
Лёгкая, но прочная конструкция: экструдированный алюминиевый профиль 20×40 мм с карбоновыми компонентами обеспечивает баланс прочности и веса
-
Вращение запястья на 360°: устраняет мёртвые зоны при сложных траекториях движения
-
Опорно-поворотное основание промышленного класса: повышает жёсткость на кручение с повторяемостью ±0,1 мм
-
Вылет 750 мм + полезная нагрузка 750 г: перекрывает общий рабочий диапазон 1500 мм; подходит для точной сборки электроники и работы с биологическими образцами
⚙️ Программная экосистема: бесшовный переход из лаборатории в производство
Открытые инструменты разработки
-
DYNAMIXEL Wizard 2.0: визуальный интерфейс для настройки двигателей, обновления прошивки и мониторинга данных в реальном времени, сокращающий время настройки оборудования до менее чем одного часа
-
Полная поддержка ROS: предустановленные инструменты планирования движения MoveIt!, симуляционные модели Gazebo и примеры визуального сервоуправления OpenCV для Ubuntu 16.04/18.04 (Kinetic/Melodic)
Возможность быстрого развёртывания
Подтвержденосистемой Mobile ALOHA из Стэнфорда:
-
Требуется всего50 демонстраций от человека, чтобы научиться выполнять сложные задачи — готовить креветки, открывать двери или пользоваться лифтом, — с уровнем успеха более 90%
-
Мультисенсорное слияние данных: оснащена четырьмя RGB-камерами 480×640 (2 стационарные + 2 на запястье) для передачи данных об окружающей среде в реальном времени в алгоритмы ACT
Пример из промышленности: производитель электроники сократил время настройки на 40% и добился нулевого брака при сборке печатных плат, используя точность ViperX-300 ±0,1 мм.
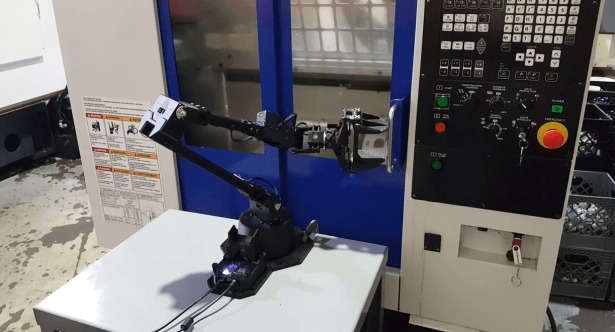
🏭 Промышленное применение: от передовых исследований до лёгкой промышленности
Наука и образование
-
Платформа обучения с подкреплением: ключевой компонент системы ALOHA с открытым исходным кодом для обучения с подражанием и алгоритмов автономного принятия решений
-
Университетские курсы по робототехнике: предоставляет модули кинематического моделирования и планирования траекторий, снижая барьеры для разработки алгоритмов
Автоматизация лёгкой промышленности
-
Точная сборка электроники: сортировка и установка чипов (точность ±0,1 мм)
-
Автоматизация биологических лабораторий: перенос чашек Петри и дозирование образцов
-
Гибкий контроль качества: визуальное обнаружение дефектов мелких компонентов
⚡️ Периферийный интеллект: локальные вычисления и симуляция
Высокоточная динамическая симуляция
Вфизическом движке MuJoCo параметры ViperX-300 точно калибруются посредством идентификации системы:
-
Жёсткость (kp) икоэффициенты демпфирования оптимизируют отклик сочленений
-
Калибровка потерь на трение позволяет избежать ошибок преобразования URDF
Интеграция периферийного ИИ
-
Локальное принятие решений: прямое развертывание таких моделей, как Gemini On-Device, устраняет задержки, связанные с облаком
-
Обучение на малом числе примеров: новые задачи можно обучить всего на 50–100 демонстрациях для динамических сред
🚀 Будущие тренды: локализация и усовершенствования
Вдохновлённые архитектурой ViperX-300, отечественные манипуляторы быстро навёрстывают отставание. Например,манипулятор Kylin Arm 300 от Reeman Robotics сохраняет ту же конструкцию с пятью степенями свободы, вращение запястья на 360° и совместимость с ROS, делая акцент налёгких применениях с нагрузкой 300 г за счёт экономичных решений в цепочке поставок — идеален для образования и лёгкой промышленности.
Будущие роботизированные руки будут развиваться в трёх направлениях:
-
Интеграция периферийных вычислений: локальное развёртывание мультимодальных моделей ИИ
-
Конвейер «из симуляции в реальность»: MuJoCo ускоряет итерации алгоритмов
-
Модульная экосистема инструментов: захваты и датчики, подключаемые по принципу plug-and-play
Заключение
ViperX-300 достигает успеха благодаря сочетаниюаппаратной точности,открытости программного обеспечения ипериферийного интеллекта. Это не просто инструмент для науки и промышленности, а катализатор, делающий точное управление более доступным и автономным. Когда вычисления переходят на периферию, границы роботизированных манипуляций исчезают.
Ресурсы:
Ещё в Коллаборативные роботы

Инспекция с коботом: как контроль качества под управлением машинного зрения трансформирует производственную ячейку

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Cobot Palletizing: Layouts, Throughput Limits, and Payback