Центр решений

Решения для конечных эффекторов роботов: промышленные захваты и оснастка

Откройте для себя полный ассортимент конечных эффекторов для промышленной автоматизации. От механических захватов до вакуумных систем — найдите правильное решение для операций перемещения материалов, сборки и финишной обработки.

8+ Категорий захватов
15+ Экспертных руководств
10 000+ Глобальных внедрений
Захват конечного эффектора робота в условиях промышленной автоматизации

Что такое конечные эффекторы роботов?

конечный эффектор робота — это специализированное устройство, устанавливаемое на конце роботизированной руки, которое напрямую взаимодействует с заготовками, инструментами или окружающей средой. Также известные как оснастка на конце руки (End-of-Arm Tooling, EOAT), конечные эффекторы превращают робота общего назначения в специализированное решение для автоматизации.

Конечные эффекторы являются критически важным интерфейсом между роботом и вашим приложением. Нужно ли вам захватывать, поднимать, сваривать, окрашивать или контролировать — выбор правильного конечного эффектора определяет успех вашего проекта автоматизации. Современные конечные эффекторы варьируются от простых пневматических захватов до сложных адаптивных систем с обратной связью по усилию и интеграцией машинного зрения.

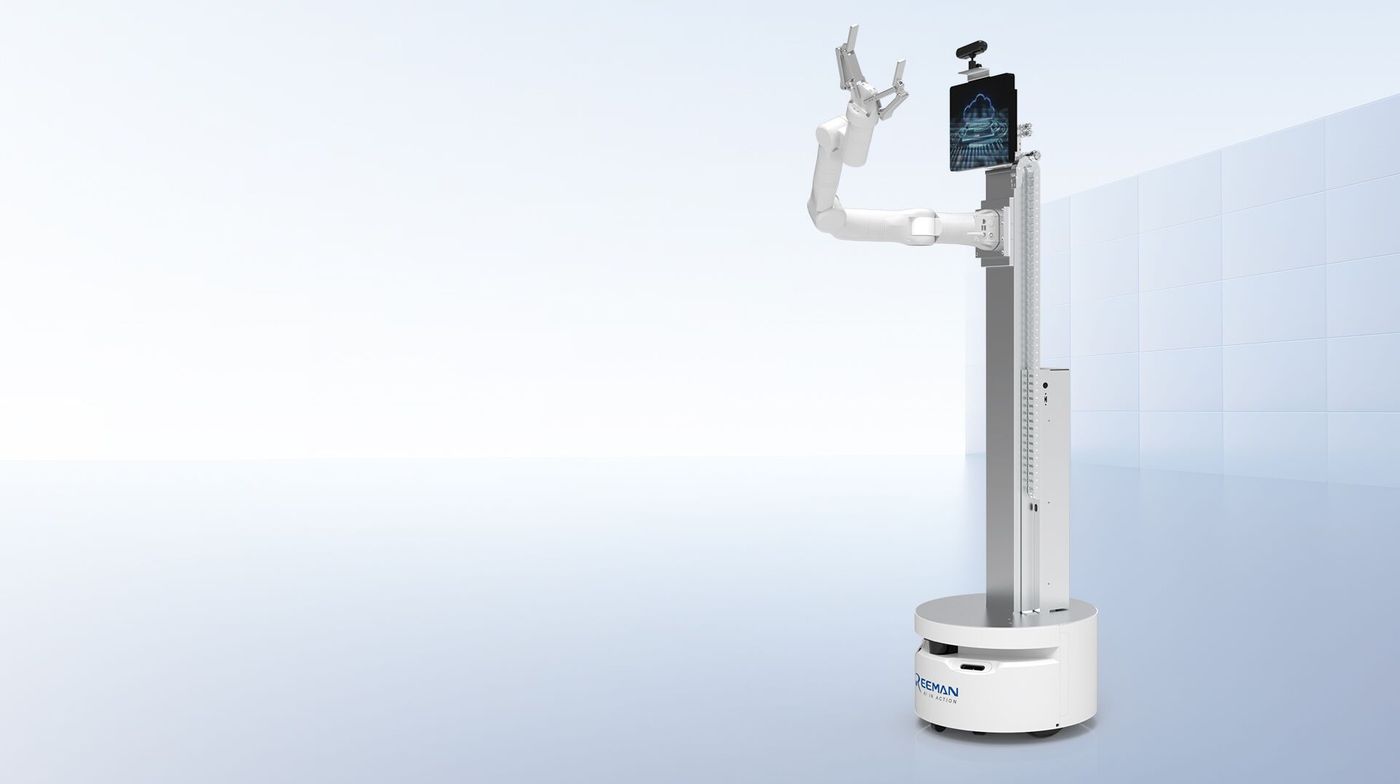
В Reeman мы понимаем, что выбор конечного эффектора напрямую влияет на время цикла, качество деталей и эксплуатационную гибкость. Наши платформы AMR и автономные вилочные погрузчики разработаны для бесшовной интеграции с различными технологиями конечных эффекторов, обеспечивая полную автоматизацию рабочих процессов — от транспортировки материалов до точного перемещения.

Прецизионное управление

Современные захваты обеспечивают точность позиционирования на уровне миллиметров для деликатных операций перемещения.

Контроль усилия

Современная обратная связь по усилию предотвращает повреждение хрупких деталей при операциях перемещения.

Быстрая переналадка

Системы смены инструмента позволяют роботам автоматически менять конечные эффекторы для многооперационных задач.

Универсальная совместимость

Стандартные схемы крепления ISO обеспечивают совместимость с роботами разных марок и моделей.

Типы конечных эффекторов и технологии

Изучите весь спектр технологий конечных эффекторов роботов. Каждая категория предлагает уникальные преимущества для конкретных применений, материалов и эксплуатационных требований.

Механические захваты

Самый распространенный тип роботизированного захвата, использующий пальцы или губки для физического захвата объектов. Включает параллельные захваты, угловые захваты и многопальцевые конфигурации для разнообразной геометрии деталей.

Параллельные губки Многопальцевые Высокое усилие

Вакуумные захваты

Используют присоски и вакуумное давление для подъема плоских гладких поверхностей. Идеальны для обработки листового металла, стекла, пластиковых панелей и упаковочных материалов без механических контактных усилий.

Присоски Вентури Поролоновые матрицы

Магнитные захваты

Предназначены для работы с черными металлами при штамповке, обработке рулонов и листового металла. Доступны в вариантах с постоянными магнитами и электромагнитами с различными характеристиками управления.

Постоянный Электромагнит Листовой металл

Электрические захваты

Сервоуправляемые захваты с программируемым контролем усилия, положения и скорости. Оснащены встроенной обратной связью по усилию и точными профилями движения для деликатных и прецизионных сборочных операций.

Сервоуправление Обратная связь по усилию Программируемый

Мягкие и адаптивные захваты

Податливые захваты, использующие гибкие материалы и биомиметические конструкции для работы с деликатными, нерегулярными или изменяющимися объектами. Идеальны для пищевых продуктов, мягкой упаковки и приложений со смешанным ассортиментом SKU.

Податливый Биомиметический Изменяемые объекты

Пневматические захваты

Захваты с пневматическим приводом, обеспечивающие высокую скорость и усилие захвата при более низкой стоимости. Широко используются в массовом производстве, где есть сжатый воздух и достаточно простого управления вкл/выкл.

Высокая скорость Экономичность Высокое усилие

Специализированные конечные эффекторы

Индивидуальная оснастка для конкретных производственных процессов, включая полировку, снятие заусенцев, шлифование, сварку и контроль. Часто оснащена податливыми элементами или контролем усилия для операций чистовой обработки поверхности.

Полировка Снятие заусенцев Шлифование

Полное руководство по конечным эффекторам

Получите исчерпывающий обзор всех типов захватов, критериев выбора и рекомендаций по применению в одном подробном ресурсе.

Читать полное руководство

Руководство по выбору конечного эффектора

Выбор правильного конечного эффектора требует тщательного анализа требований вашего приложения. Следуйте этому системному подходу, чтобы найти оптимальное решение.

1

Проанализируйте геометрию детали

Учитывайте размер, форму, вес, текстуру поверхности и свойства материала. Для плоских поверхностей лучше подходят вакуумные захваты; для нерегулярных форм могут потребоваться адаптивные или механические решения.

2

Определите требования к циклу

Оцените требуемую скорость захвата/установки, допуски по точности и чувствительность к усилию. Для высокоскоростных операций подходят пневматические захваты; для прецизионных задач нужны электрические захваты.

3

Оцените рабочую среду

Учитывайте температуру, требования к чистоте и доступные коммуникации. В некоторых применениях требуются материалы пищевого класса или взрывозащищенные конструкции.

4

Оцените интеграцию

Убедитесь в совместимости с вашей моделью робота, архитектурой управления и существующими системами оснастки. Учитывайте требования к питанию и сигналам управления.

Нужна помощь в выборе подходящего захвата?

Воспользуйтесь нашей комплексной матрицей выбора, которая сопоставляет геометрию деталей и требования приложения с оптимальной технологией конечного эффектора.

Посмотреть матрицу выбора

Решения Reeman по интеграции конечных эффекторов

Наши автономные мобильные роботы и погрузчики спроектированы для бесшовной интеграции с отраслевыми стандартами технологий конечных эффекторов, обеспечивая полную автоматизацию от транспортировки до обработки.

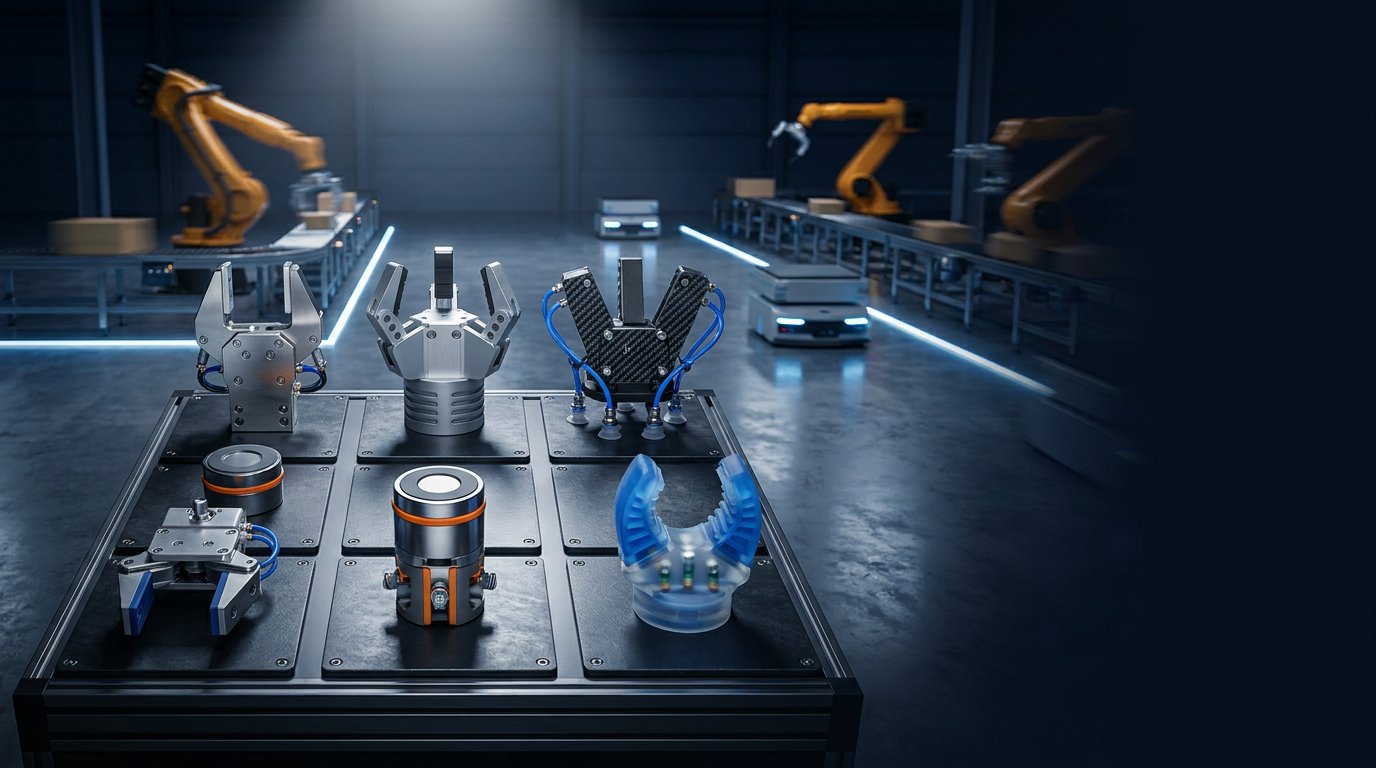
Техническая схема различных типов конечных эффекторов роботов

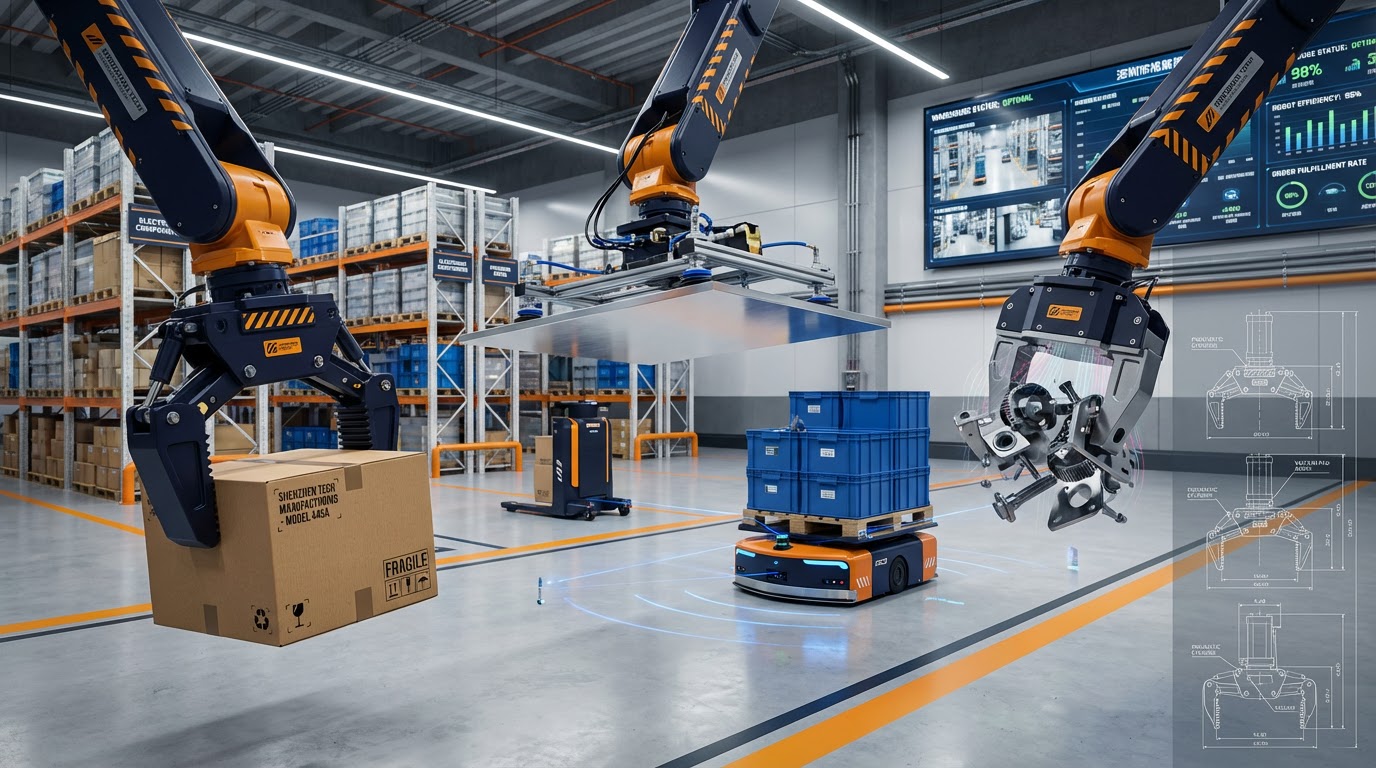
Полная интеграция EOAT для систем AMR и AGV

Мобильные робототехнические платформы Reeman оснащены стандартизированными интерфейсами крепления и открытой архитектурой SDK, что обеспечивает быстрое развертывание индивидуальных решений с конечными эффекторами. От транспортировки материалов до точного размещения наши роботы бесшовно работают с вашими существующими инвестициями в оснастку.

  • Крепление, совместимое с ISO 9409-1

    Стандартные механические интерфейсы для быстрой интеграции смены инструмента

  • Открытый SDK и управление через API

    Полное программное управление приводом конечного эффектора и обратной связью

  • Пневматическое и электрическое питание

    Встроенный воздушный компрессор и электрические выходы для различных типов захватов

  • Обратная связь по усилию и положению

    Интеграция датчиков в реальном времени для деликатных операций перемещения

Экспертная консультация по конечным эффекторам

Не уверены, какая технология конечных эффекторов подходит для вашего приложения? Наши инженеры-робототехники имеют более 10 лет опыта в автоматизации и помогут вам выбрать и интегрировать оптимальное решение для захвата.

  • Анализ приложения

    Детальный анализ геометрии деталей, требований к циклу и эксплуатационных ограничений.

  • Рекомендации по технологиям

    Объективные рекомендации по типам захватов, поставщикам и подходам к интеграции.

  • Поддержка интеграции

    Полная помощь во внедрении — от спецификации до развертывания.

  • Техническая поддержка 24/7

    Постоянная помощь на всем протяжении вашего пути автоматизации.

Запросить консультацию

Заполните форму ниже, и наши специалисты свяжутся с вами в течение 24 часов.