Сверхвысокое соотношение вложений и отдачи
Низкие вложения, высокая отдача. Снижение затрат и повышение эффективности с быстрой окупаемостью инвестиций и долгосрочной прибылью за счет оптимизации на основе данных и энергосберегающего дизайна.

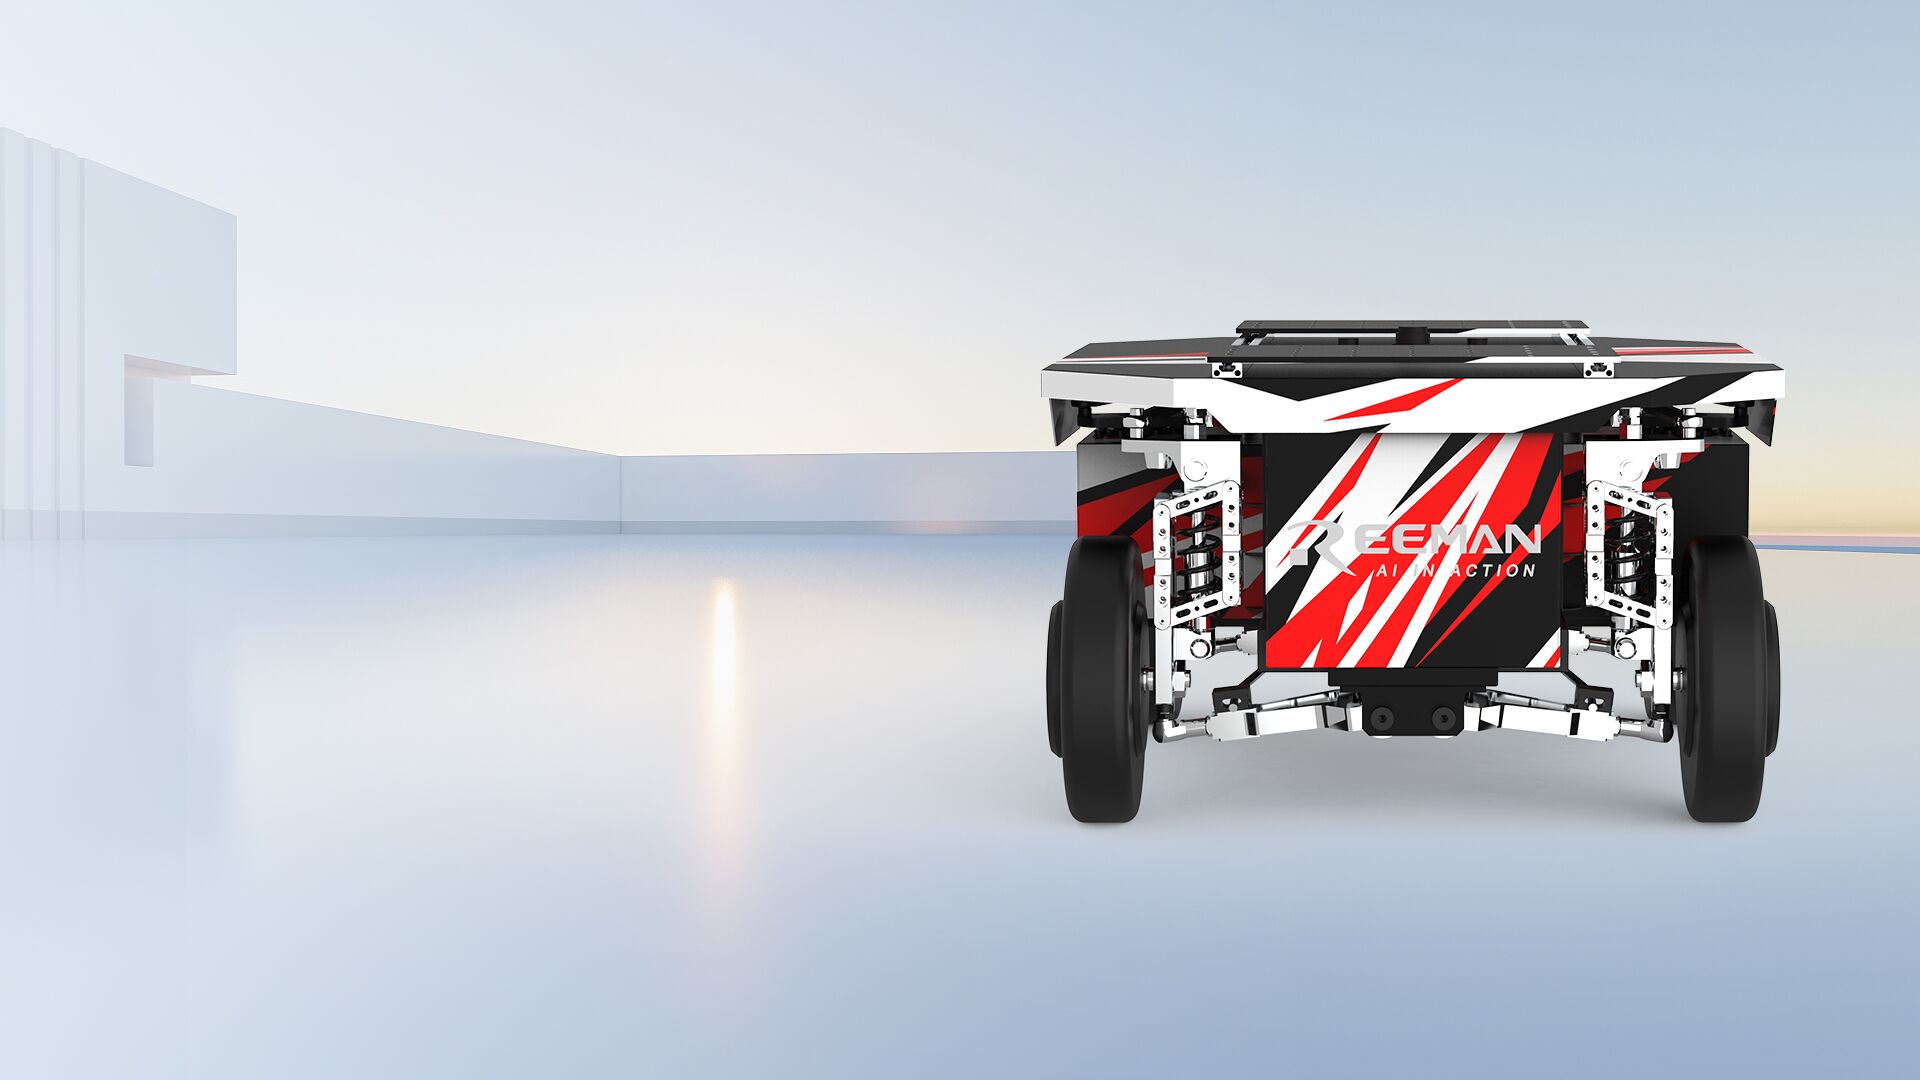
Беспилотное наземное транспортное средство с грузоподъемностью 50 кг, запатентованной четырехколесной подвеской, двумя 3D-камерами и навигацией LiDAR, а также открытым SDK для быстрой разработки робототехники.
Мобильное шасси робота Reeman — это платформа беспилотного наземного транспортного средства (AGV) с грузоподъемностью 50 кг, временем автономной работы 4 часа и архитектурой открытого SDK. Разработанное для промышленной автоматизации, исследований и робототехнического образования, оно сочетает в себе запатентованную независимую четырехколесную подвеску с двумя 3D-камерами и навигацией LiDAR для надежной работы в помещениях и на улице.
Создано с использованием передовых технологий для обеспечения исключительной производительности, безопасности и гибкости ваших робототехнических проектов.
Низкие вложения, высокая отдача. Снижение затрат и повышение эффективности с быстрой окупаемостью инвестиций и долгосрочной прибылью за счет оптимизации на основе данных и энергосберегающего дизайна.
Полностью открытое оборудование и программное обеспечение с комплексной поддержкой API. Подробная документация способствует разработке и совместимости с различными датчиками и приводами.
Стабильная навигация с более коротким циклом НИОКР и более низкими затратами на разработку. Выводите свои проекты на рынок быстрее с проверенной технологией, испытанной в полевых условиях.
Две 3D-камеры и LiDAR обеспечивают полноценное восприятие окружающей среды и избегание препятствий с откликом на уровне миллисекунд для максимальной операционной безопасности.
Поддерживает удаленное развертывание навигации, мониторинг данных в реальном времени и быстрое обновление карт через интуитивно понятный облачный интерфейс управления.
Высокомасштабируемая архитектура, позволяющая создавать индивидуальные приложения, соответствующие вашим конкретным потребностям, сценариям использования и требованиям интеграции.
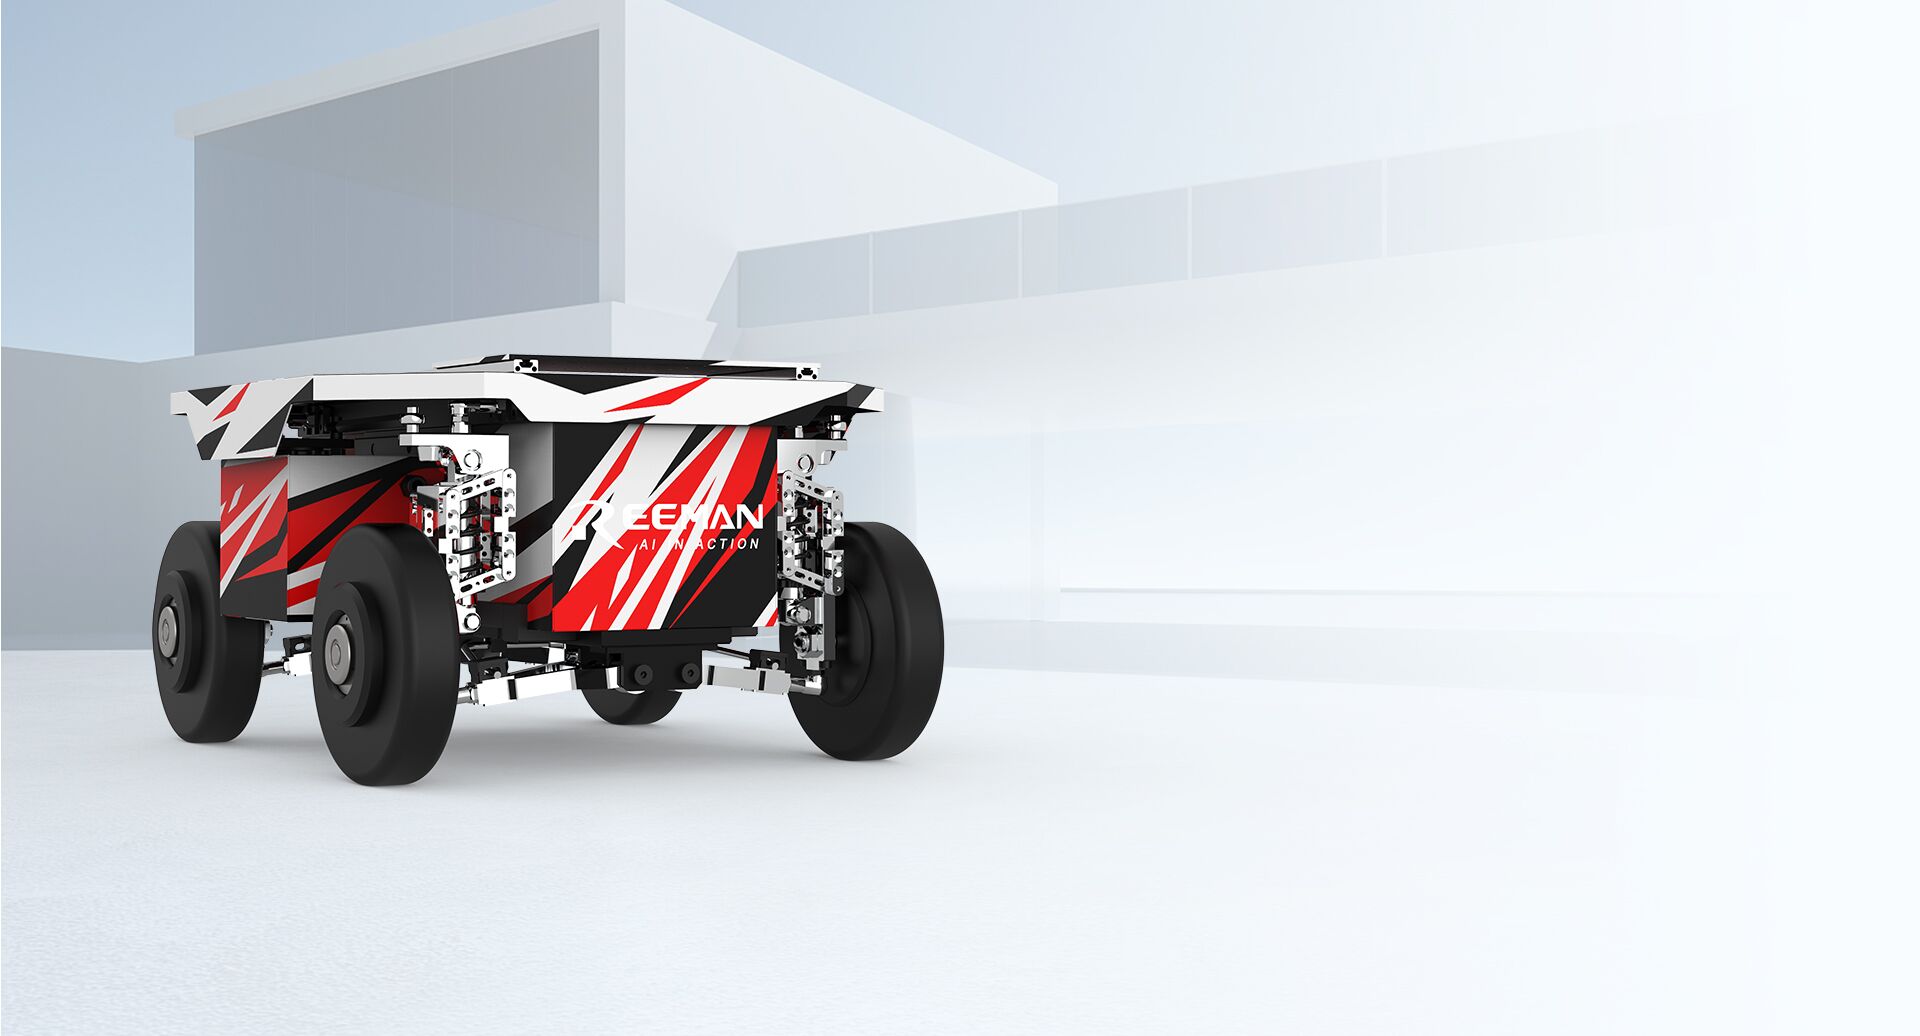
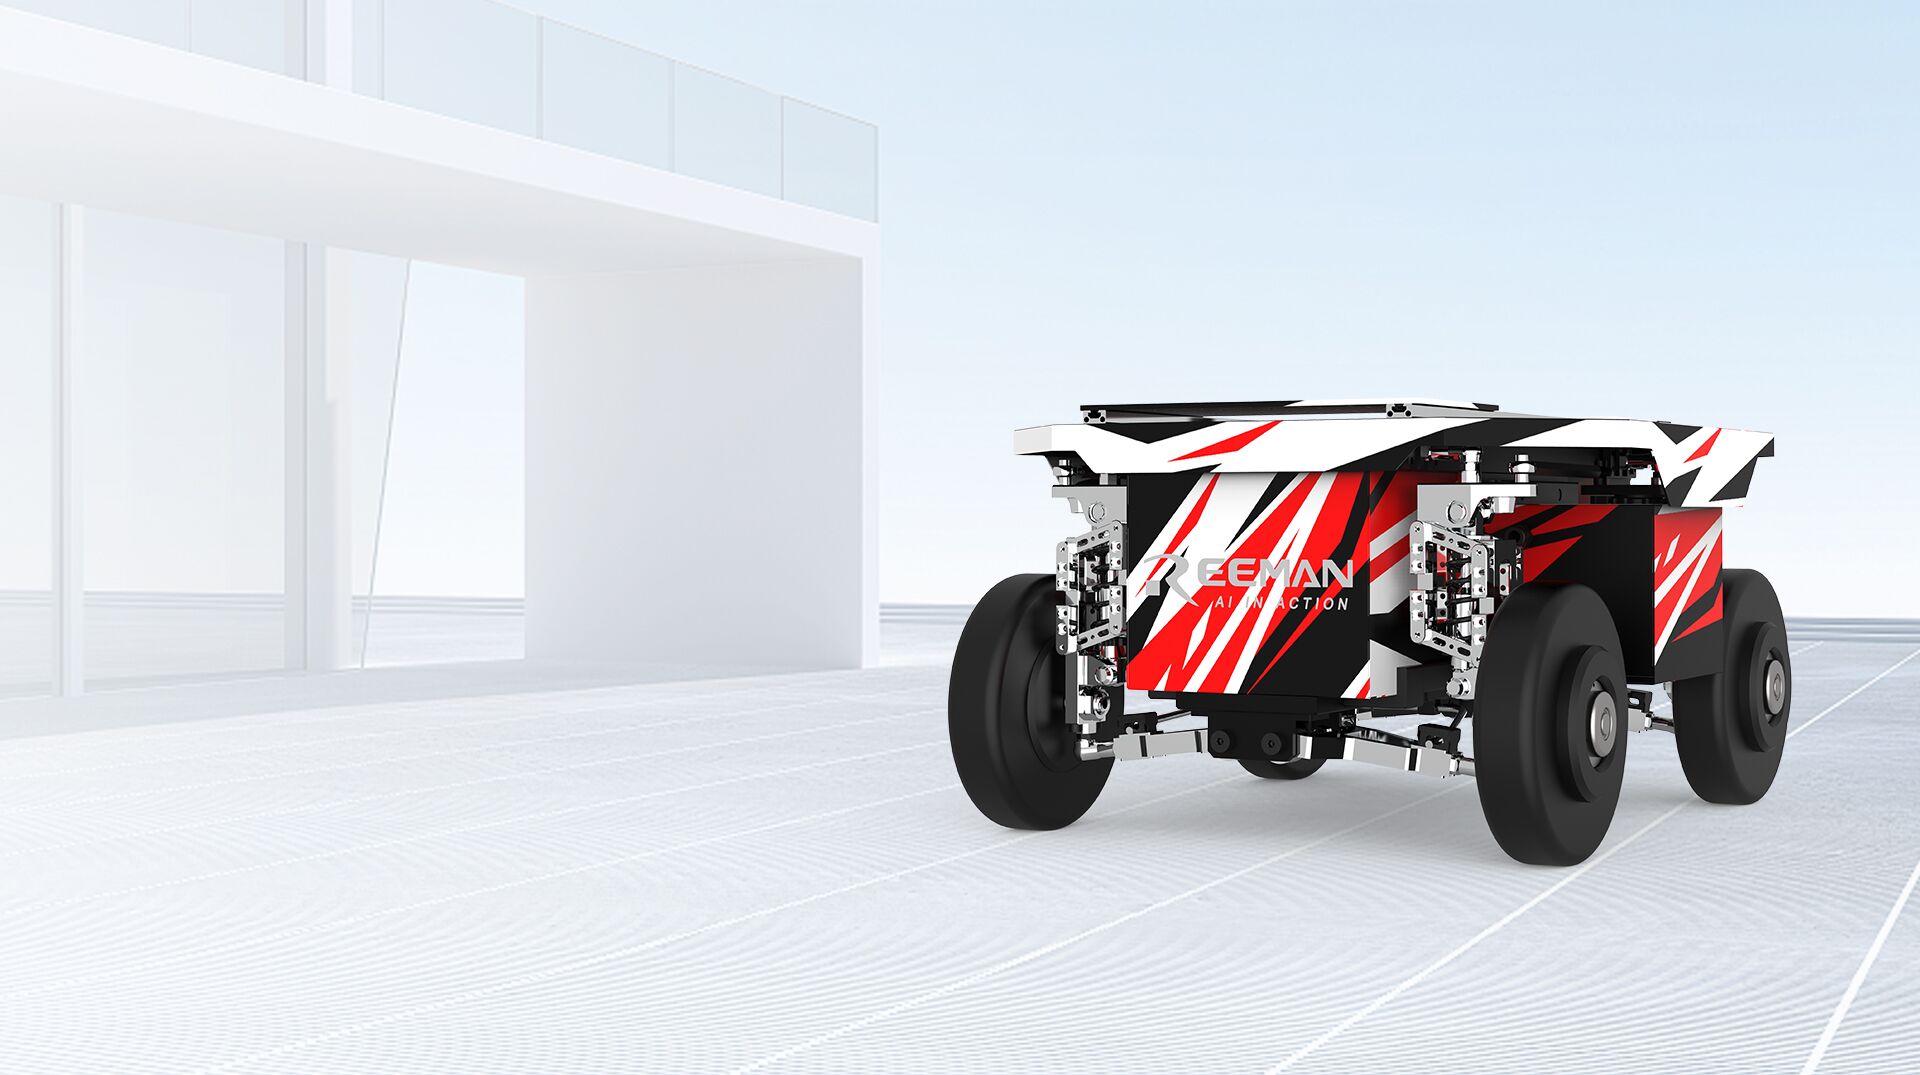
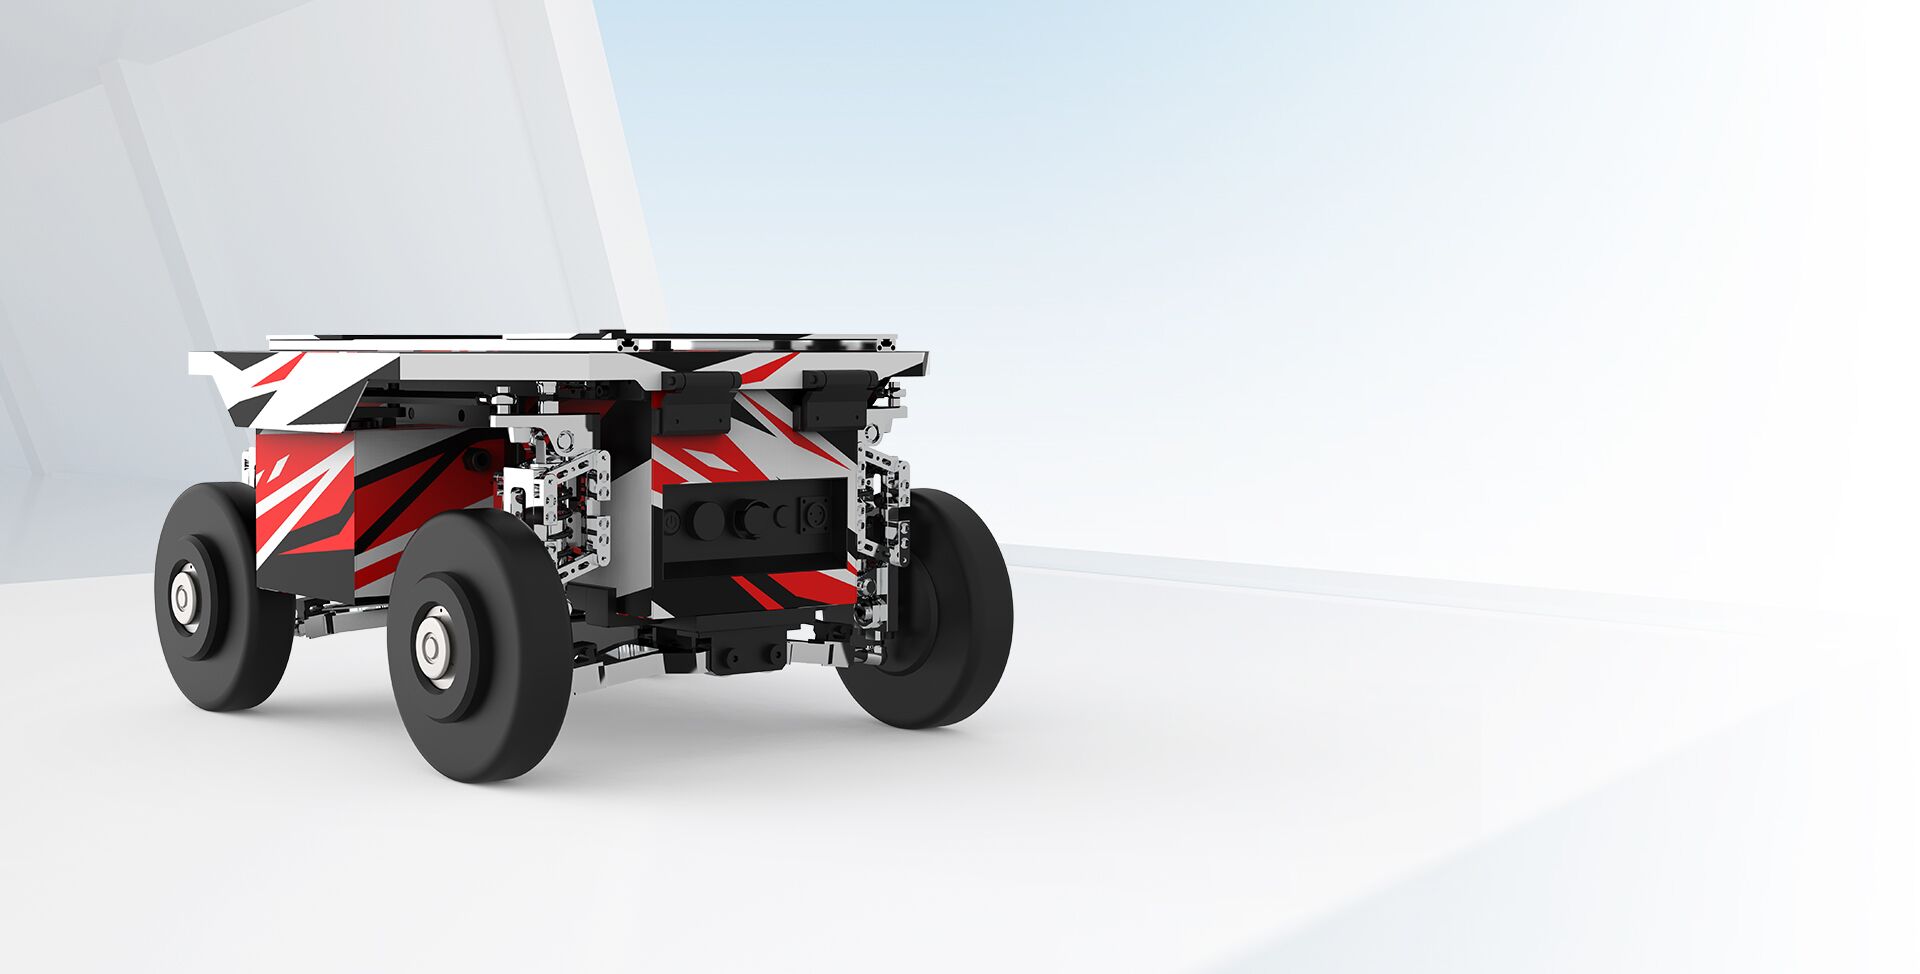
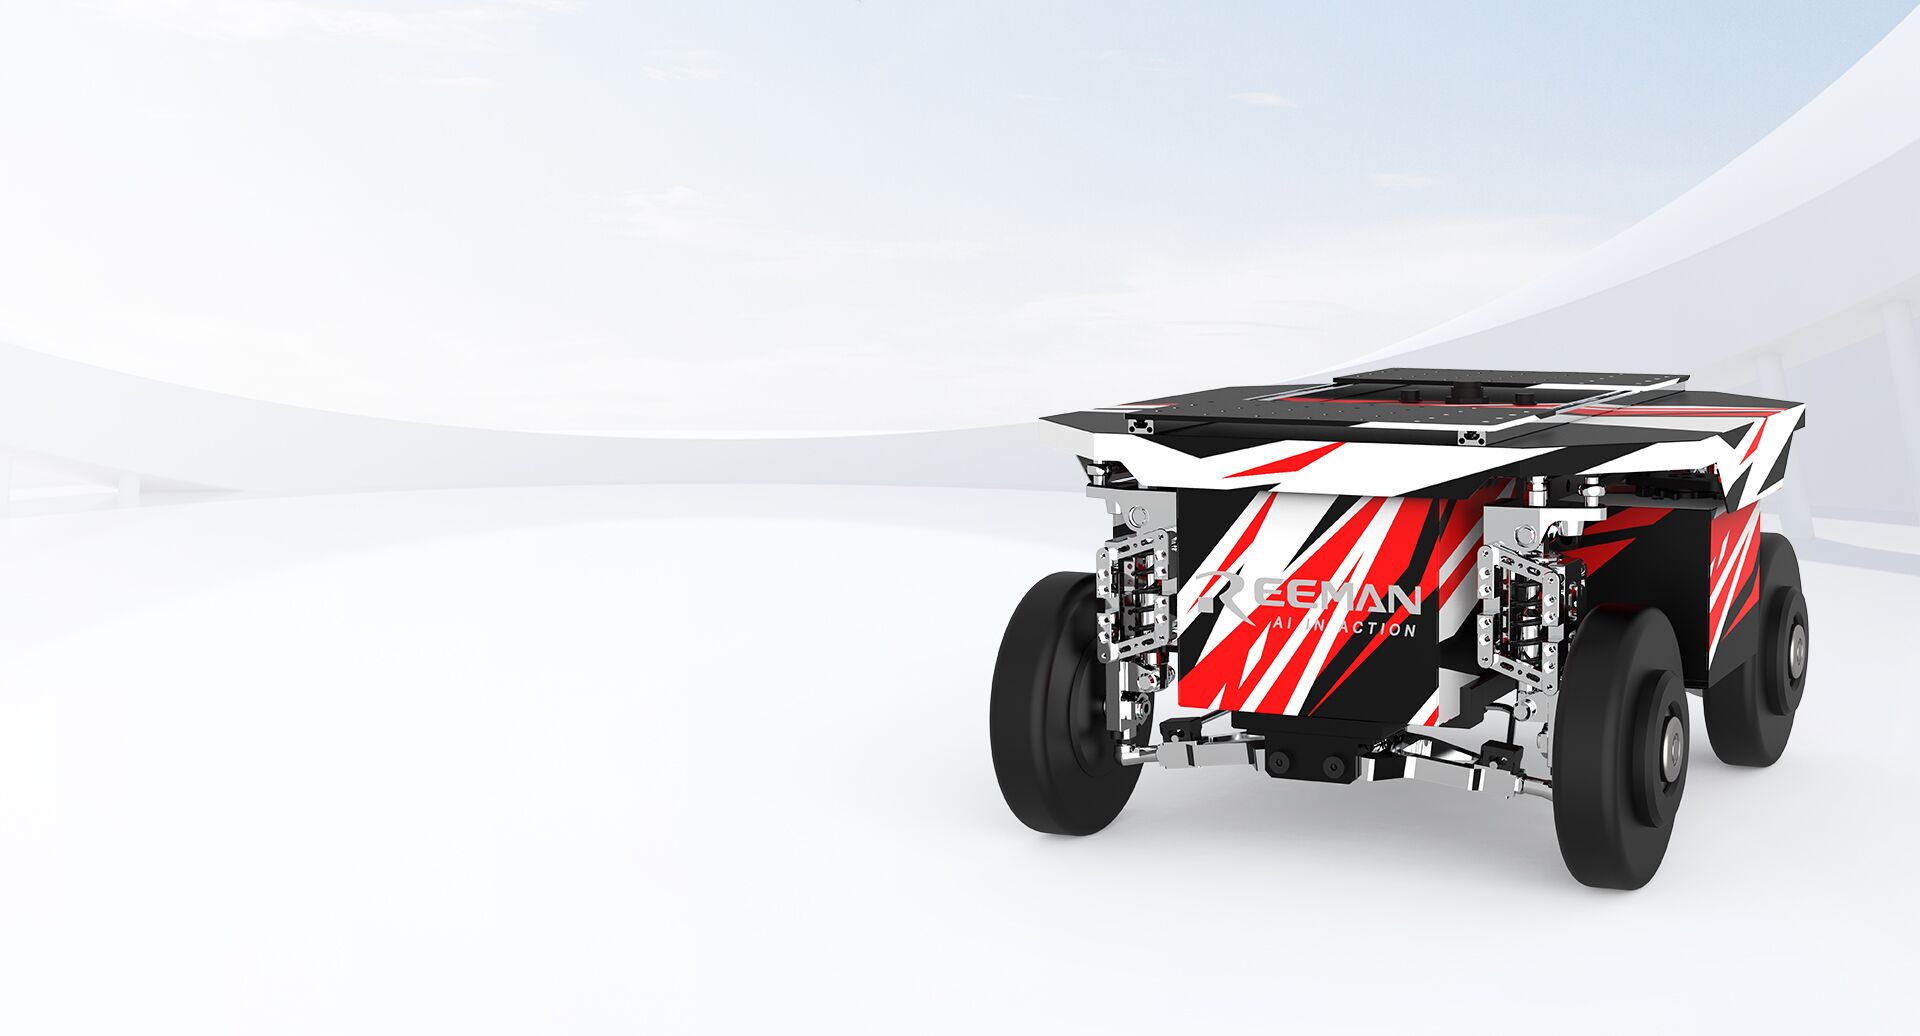
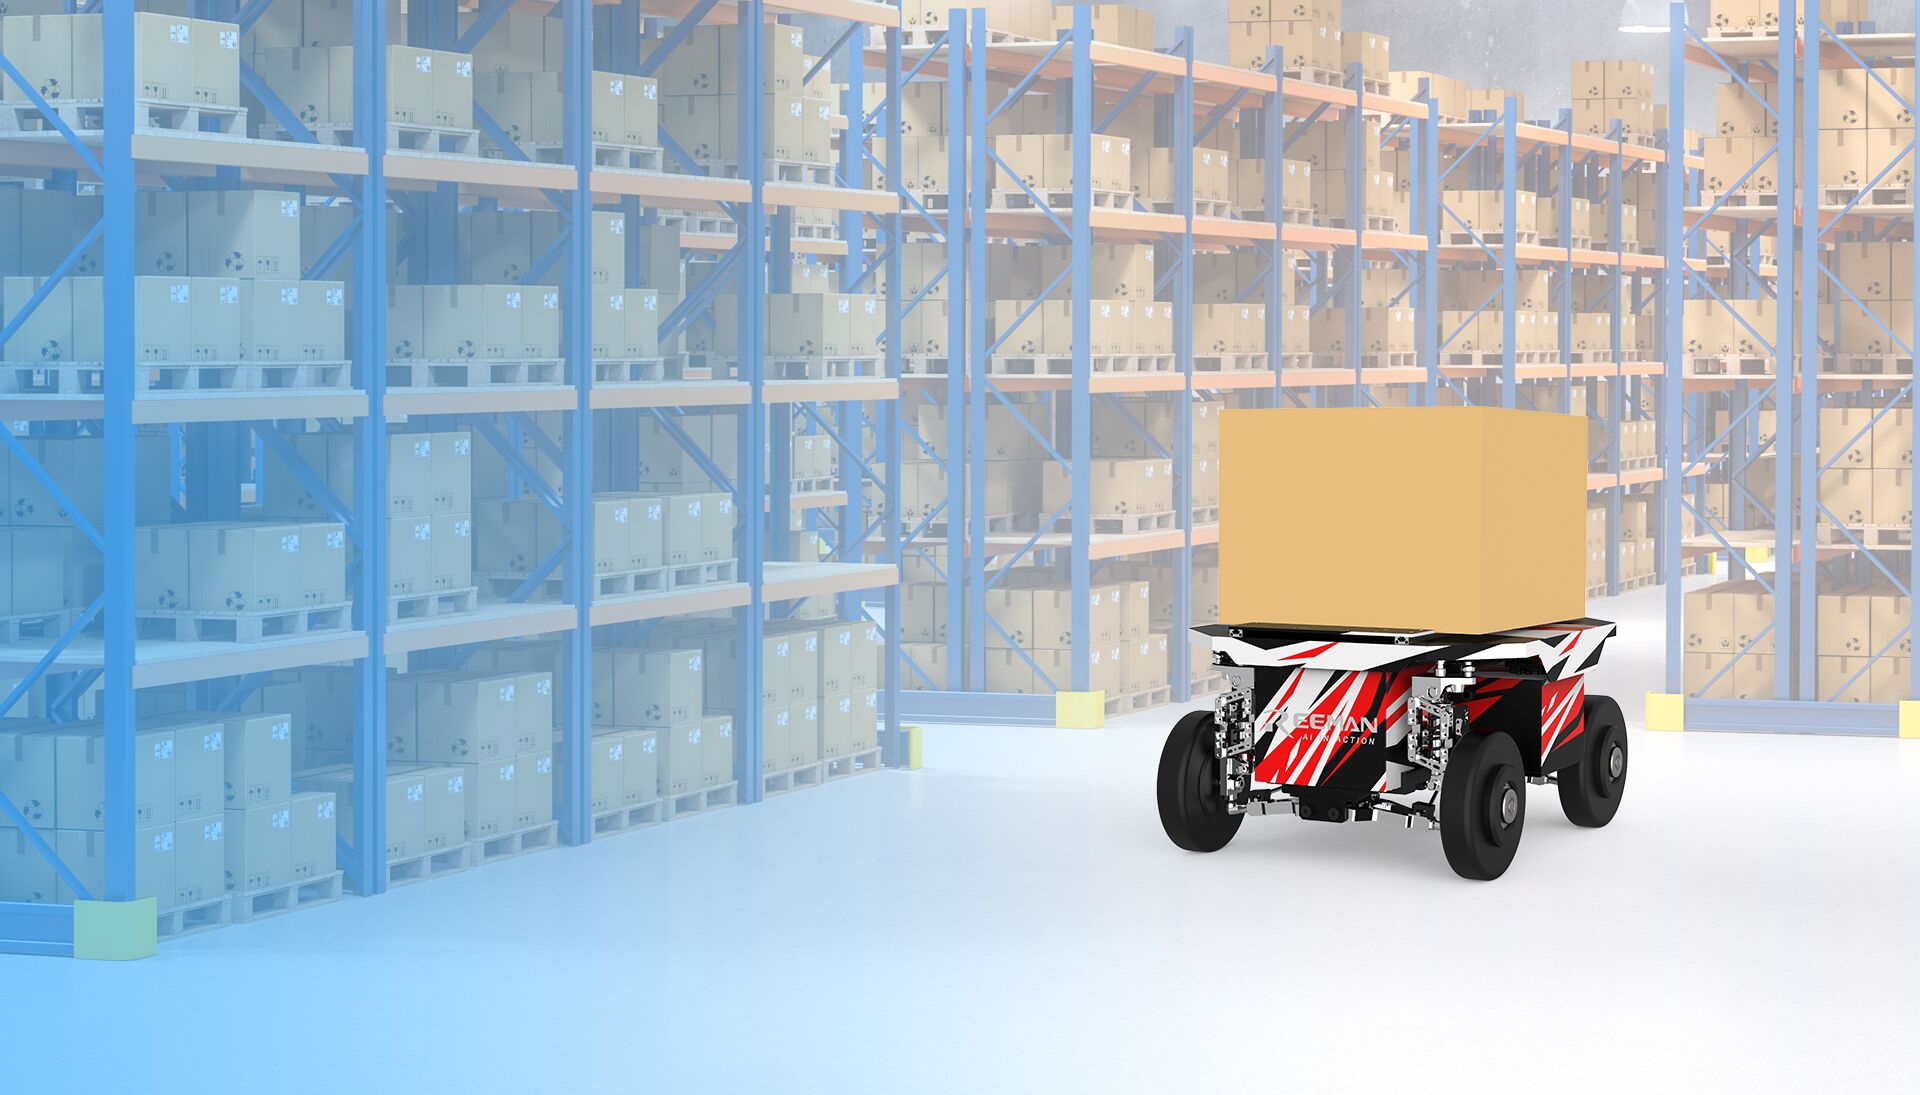
Мобильное шасси робота Reeman — это высокопроизводительная, экономичная и практичная робототехническая платформа, специально разработанная для робототехнического образования, исследований и промышленных приложений. Благодаря выдающейся стабильности, мощному приводу и гибкому интерфейсу разработки она предоставляет идеальную базовую платформу для различных робототехнических проектов.
Это шасси оснащено эффективной электрической приводной системой, обеспечивающей стабильную выходную мощность для бесперебойной работы робота в различных условиях. Как на ровных поверхностях, так и на слегка неровных дорогах оно обеспечивает надежные характеристики движения, адаптируясь к широкому спектру сценариев применения.
Модульная конструкция обеспечивает высокую гибкость при расширении оборудования. Шасси совместимо с различными датчиками, камерами, LiDAR и приводами, позволяя разработчикам свободно конфигурировать и быстро настраивать свои робототехнические системы в соответствии с конкретными потребностями.
Кроме того, оно поставляется с открытым SDK и богатым набором интерфейсов, поддерживающих вторичную разработку. Будь то робототехническое образование, исследовательские проекты или приложения промышленной автоматизации, эта платформа может обеспечить сильную поддержку, помогая вам быстро разрабатывать и воплощать творческие идеи в реальность.
Подробные технические характеристики для системной интеграции и планирования проектов.
Все, что вам нужно знать о мобильном шасси робота Reeman.
Мобильное шасси робота Reeman поддерживает максимальную грузоподъемность ≥50 кг, что делает его подходящим для широкого спектра промышленных, исследовательских и образовательных приложений, требующих значительной грузоподъемности.
Шасси обеспечивает 4 часа непрерывной работы при полной зарядке. Зарядка занимает примерно 3 часа с использованием включенной в комплект литий-железо-фосфатной батареи с защитой от перегрузки по току, переразряда и короткого замыкания.
Шасси оснащено двумя 3D-камерами и датчиками LiDAR, которые обеспечивают полноценное восприятие окружающей среды, избегание препятствий и точную автономную навигацию с временем отклика на уровне миллисекунд для максимальной безопасности.
Да, шасси поддерживает интеграцию с ROS через полностью открытый SDK с комплексной поддержкой API. Платформа включает подробную документацию и совместима с различными датчиками и приводами, обеспечивая бесшовную интеграцию с рабочими процессами разработки на базе ROS.
Свяжитесь с нашей командой, чтобы запросить бесплатный пробный период или узнать больше о том, как мобильное шасси робота может трансформировать ваш бизнес.
Связаться с отделом продаж