
ViperX-300: Control de Precisión en la Era de la IA de Borde — Del Laboratorio a la Automatización del Hogar
Fecha de publicación

En el mundo en rápida evolución de laIA de borde, el InterbotixViperX-300 ha emergido como un referente en brazos robóticos ligeros. Con una potente combinación decomputación localizada de alto rendimiento ydiseño de hardware modular, está redefiniendo los límites de los manipuladores tradicionales. Este artículo explora su arquitectura, casos de uso reales y tendencias de la industria para entender cómo este robot trasciende los límites de las aplicaciones estándar.
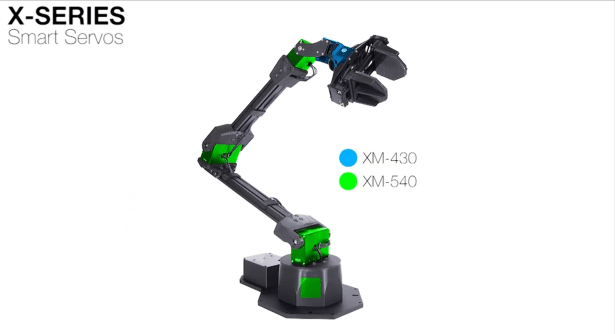
1. Hardware Principal: La Inteligencia Detrás de DYNAMIXEL X-Series
En el corazón del ViperX-300 se encuentran los servomotores inteligentes DYNAMIXEL X-Series:
- XM540-W270 (articulaciones de cintura/hombro): Ofreceretroalimentación de posición de 4096 niveles y repetibilidad de ±0,1 mm, ideal para tareas de alta precisión como la soldadura de componentes electrónicos. Sucontrol PID adaptativo ajusta automáticamente la rigidez de las articulaciones, reduciendo el par al manipular objetos frágiles.
- XM430-W350 (muñeca/pinza): Cuenta con una gestión térmica mejorada, manteniendo temperaturas estables por debajo de 55 °C durante 4 horas de funcionamiento continuo, perfecto para la automatización de laboratorio las 24 horas.
En comparación con los servos tradicionales:
- Comunicación en cadena (daisy chain) Plug-and-Play: Los 8 servos se conectan mediante un solo cable, lo que reduce la complejidad del cableado.Soporte de Shadow ID permite el control sincronizado de articulaciones simétricas (p. ej., pinzas dobles).
- Fusión multisensor: Los sensores integrados monitorizan temperatura, tensión y par, lo que permitemantenimiento predictivo al detectar cambios en la carga del motor que sugieren desgaste.
2. Ecosistema de software: de ROS a herramientas sin código
La arquitectura de software del ViperX-300 está diseñada tanto paradesarrolladores como paraprincipiantes:
- DYNAMIXEL Wizard 2.0
- La interfaz visual permiteactualizaciones de parámetros en tiempo real; los usuarios pueden calibrar servos (p. ej., la fuerza de la pinza) en menos de 5 minutos.
- Incluyesuavizado de trayectoria para evitar vibraciones durante el movimiento ajustando los umbrales de velocidad/aceleración.
- Integración con ROS/ROS2
- Ofrecepaquetes de planificación MoveIt! para movimiento automático con evitación de colisiones (p. ej., agarre de objetos sobre escritorios desordenados).
- Admitecontrol de múltiples brazos, fácilmente ampliable a configuraciones de doble brazo, como en el proyectoMobile ALOHA.
- Flujo de trabajo Low-Code
- La API de Python y el soporte de MATLAB permiten construir mediante arrastrar y soltar pipelines complejos (p. ej., clasificación visual basada en OpenCV).
- Incluyemodelos de simulación en Gazebo, lo que permite realizar pruebas virtuales para minimizar el desgaste físico y el riesgo.
3. Aplicaciones Reales: De los Laboratorios de Investigación a los Hogares Inteligentes
Con unalcance de 750 mm ycarga útil de 750 g, el ViperX-300 destaca en una variedad de ámbitos:
1. Automatización de Laboratorio
- Manejo de Muestras Biológicas: Integrado con módulos de pipeteo para dispensación en placas de 96 pocillos, con una precisión de ±0,5 μL.
- Ciencia de Materiales: El ajuste de presión en tiempo real durante la impresión 3D mediante sensores de fuerza mejora la calidad de impresión en formas complejas.
2. Automatización del Hogar (Proyecto Mobile ALOHA)
Utilizado como elbrazo esclavo en el sistema Mobile ALOHA de Stanford, junto con un WidowX 250:
- Cocina Automatizada: Aprende acciones de salteado medianteclonación de comportamiento; 50 demostraciones humanas permiten una tasa de éxito superior al 90 % en tareas de cocina como dar la vuelta, sazonar y emplatar.
- Interacción con Ascensores: Combinado con LiDAR, presiona botones y entra en ascensores, abordando el desafío del “último metro” para los robots de servicio.
3. Innovación Industrial
- Ensamblaje de PCB en Lotes Pequeños: Las startups utilizan el ViperX-300 para ensamblar hasta 2.000 placas al día, a una quinta parte del coste de las líneas SMT tradicionales.
- Ingeniería Inversa: En combinación con un escáner de luz estructurada, crea modelos 3D de superficies complejas con una precisión de 0,3 mm en menos de 2 horas.
4. Tendencias de la Industria: De la Inteligencia Autónoma a la Colaboración de Sistemas
1. Fusión de IA de borde y Robótica
Elcontrolador U2D2 integrado ejecuta modelos ligeros de IA (p. ej., TensorFlow Lite), lo que permite actualizaciones en tiempo real de la estrategia de la pinza sin depender de la inferencia en la nube.
2. Ecosistema de Expansión Modular
Labiblioteca de pinzas imprimibles en 3D de código abierto de Interbotix permite a los usuarios diseñar módulos de punta de dedo (p. ej., mordazas cóncavas para tapas de botellas) y cambiar de configuración medianteservidores de parámetros ROS. Un equipo universitario incluso transformó el ViperX-300 en unrobot cuadrúpedo para una movilidad híbrida de brazo y pierna.
3. Innovación Localizada y Ventaja en Costes
ElKylin Arm 300 de Reeman Robotics, con sede en China, aunque es ligeramente menos preciso (±1 mm), ofrecediseño modular y unareducción de costes del 30 %, lo que lo convierte en un fuerte candidato para aplicaciones educativas y en etapas iniciales. ¿La conclusión?La robótica localizada y optimizada en costes está ganando terreno rápidamente.
5. Recursos para Desarrolladores y Soporte Comunitario
- Documentación Oficial: Incluye laguía para desarrolladores de DYNAMIXEL X-Series y laguía de inicio rápido para herramientas ROS, que cubre todo, desde el cableado hasta el desarrollo de algoritmos.
- Biblioteca de Casos: Más de 200 ejemplos reales (p. ej., clasificación médica segura para vidrio o pintura asistida por IA) se presentan en el sitio web de Interbotix.
- Actualizaciones de Firmware: Publicadas regularmente para añadir nuevas capacidades (p. ej., losalgoritmos de fusión de sensores multimodales de 2025), que se actualizan fácilmente mediante DYNAMIXEL Wizard.
Conclusión: Redefiniendo lo que un brazo de precisión puede hacer
El ViperX-300 no se trata solo de especificaciones: se trata deaccesibilidad, apertura y adaptabilidad. Ya sea en un laboratorio que requiera microprecisión, en casa automatizando tareas cotidianas o creando prototipos del próximo avance robótico, el ViperX-300 proporciona una plataforma versátil paraconvertir ideas en realidad—sin el precio de los brazos industriales tradicionales.
Lecturas Adicionales
- Tutoriales de ROS para ViperX-300: Configuraciones de MoveIt! y ejemplos de control en Python
- Repositorio de GitHub de Mobile ALOHA: Aprende coordinación multibrazo y clonación de comportamiento con IA
Más en Robots colaborativos

Inspección con cobots: cómo el control de calidad guiado por visión está transformando el piso de celda

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Cobot Palletizing: Layouts, Throughput Limits, and Payback