Pinzas mecánicas
El tipo más común de pinza robótica, que utiliza dedos o mordazas para sujetar físicamente objetos. Incluye pinzas paralelas, pinzas angulares y configuraciones de múltiples dedos para diversas geometrías de piezas.

Descubra la gama completa de efectores finales para robots en automatización industrial. Desde pinzas mecánicas hasta sistemas de vacío, encuentre la solución de utillaje adecuada para sus aplicaciones de manipulación de materiales, ensamblaje y acabado.
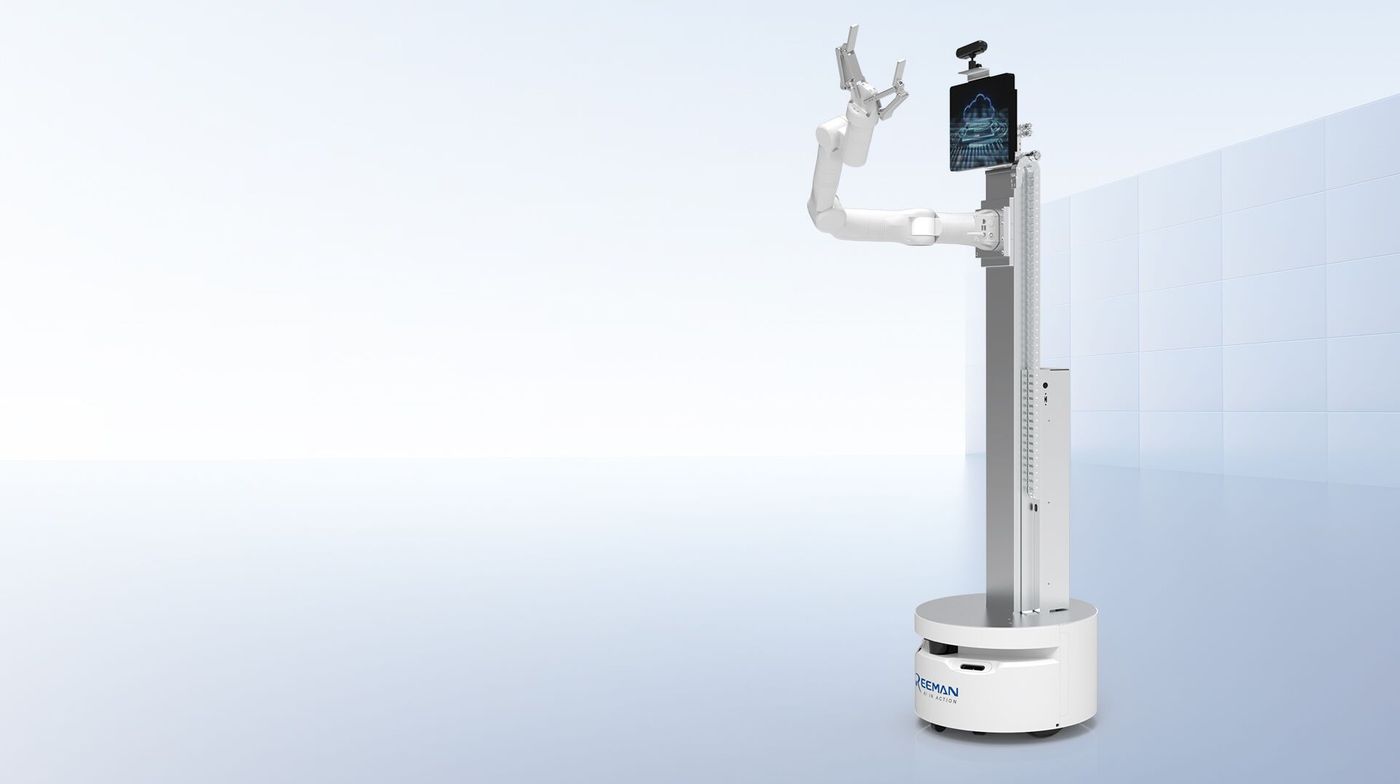
Unefector final de robot es el dispositivo especializado acoplado al extremo de un brazo robótico que interactúa directamente con piezas de trabajo, herramientas o el entorno. También conocidos como utillaje de extremo de brazo (EOAT, por sus siglas en inglés), los efectores finales transforman un robot de propósito general en una solución de automatización específica para cada tarea.
Los efectores finales son la interfaz crítica entre el robot y su aplicación. Ya sea que necesite sujetar, levantar, soldar, pintar o inspeccionar, seleccionar el efector final adecuado determina el éxito de su proyecto de automatización. Los efectores finales modernos van desde pinzas neumáticas simples hasta sistemas adaptativos sofisticados con retroalimentación de fuerza e integración de visión artificial.
En Reeman, entendemos que la selección del efector final impacta directamente el tiempo de ciclo, la calidad de las piezas y la flexibilidad operativa. Nuestras plataformas AMR y carretillas elevadoras autónomas están diseñadas para integrarse perfectamente con diversas tecnologías de efectores finales, lo que permite flujos de trabajo de automatización completos, desde el transporte de materiales hasta la manipulación de precisión.
Las pinzas modernas ofrecen precisión de posicionamiento a nivel de milímetros para tareas de manipulación delicada.
La retroalimentación avanzada de fuerza evita daños en piezas frágiles durante las operaciones de manipulación.
Los sistemas de cambio de herramienta permiten a los robots cambiar de efector final automáticamente para operaciones multitarea.
Los patrones de montaje estándar ISO garantizan compatibilidad entre marcas y modelos de robots.
Explore el espectro completo de tecnologías de efectores finales para robots. Cada categoría ofrece ventajas únicas para aplicaciones, materiales y requisitos operativos específicos.
El tipo más común de pinza robótica, que utiliza dedos o mordazas para sujetar físicamente objetos. Incluye pinzas paralelas, pinzas angulares y configuraciones de múltiples dedos para diversas geometrías de piezas.
Utilizan ventosas y presión de vacío para levantar superficies planas y lisas. Ideales para manipular chapa metálica, vidrio, paneles de plástico y materiales de embalaje sin fuerzas de contacto mecánico.
Diseñadas para la manipulación de metales ferrosos en aplicaciones de estampado, procesamiento de bobinas y chapa metálica. Disponibles en variantes de imán permanente y electroimán con diferentes características de control.
Pinzas controladas por servo que ofrecen control programable de fuerza, posición y velocidad. Incorporan retroalimentación de fuerza integrada y perfiles de movimiento precisos para operaciones de ensamblaje delicadas o de precisión.
Pinzas flexibles que utilizan materiales flexibles y diseños bioinspirados para manipular objetos delicados, irregulares o variables. Ideales para la manipulación de alimentos, envases blandos y aplicaciones con múltiples SKU.
Pinzas accionadas por aire que ofrecen alta velocidad y fuerza de sujeción a un menor costo. Ampliamente utilizadas en la fabricación de gran volumen donde hay aire comprimido disponible y basta un control simple de encendido/apagado.
Utillaje personalizado para procesos de fabricación específicos, incluidos pulido, desbarbado, esmerilado, soldadura e inspección. A menudo incluyen elementos flexibles o control de fuerza para operaciones de acabado de superficies.
Obtenga la visión general completa de todos los tipos de pinzas, criterios de selección y pautas de aplicación en un solo recurso detallado.
Leer la guía completaElegir el efector final adecuado requiere un análisis cuidadoso de los requisitos de su aplicación. Siga este enfoque sistemático para identificar la solución óptima.
Tenga en cuenta el tamaño, la forma, el peso, la textura de la superficie y las propiedades del material. Las superficies planas favorecen las pinzas de vacío; las formas irregulares pueden requerir soluciones adaptativas o mecánicas.
Evalúe la velocidad de recogida/colocación requerida, las tolerancias de precisión y la sensibilidad a la fuerza. Las operaciones de alta velocidad pueden favorecer las pinzas neumáticas; las tareas de precisión requieren pinzas eléctricas.
Considere la temperatura, los requisitos de limpieza y los servicios disponibles. Algunas aplicaciones requieren materiales de grado alimentario o diseños a prueba de explosiones.
Asegure la compatibilidad con su modelo de robot, arquitectura de control y sistemas de utillaje existentes. Considere los requisitos de alimentación y señales de control.
Utilice nuestra matriz de selección integral que relaciona las geometrías de las piezas y los requisitos de la aplicación con la tecnología de efector final óptima.
Nuestros robots móviles autónomos y carretillas elevadoras están diseñados para una integración perfecta con tecnologías de efectores finales estándar de la industria, lo que permite una automatización completa desde el transporte hasta la manipulación.
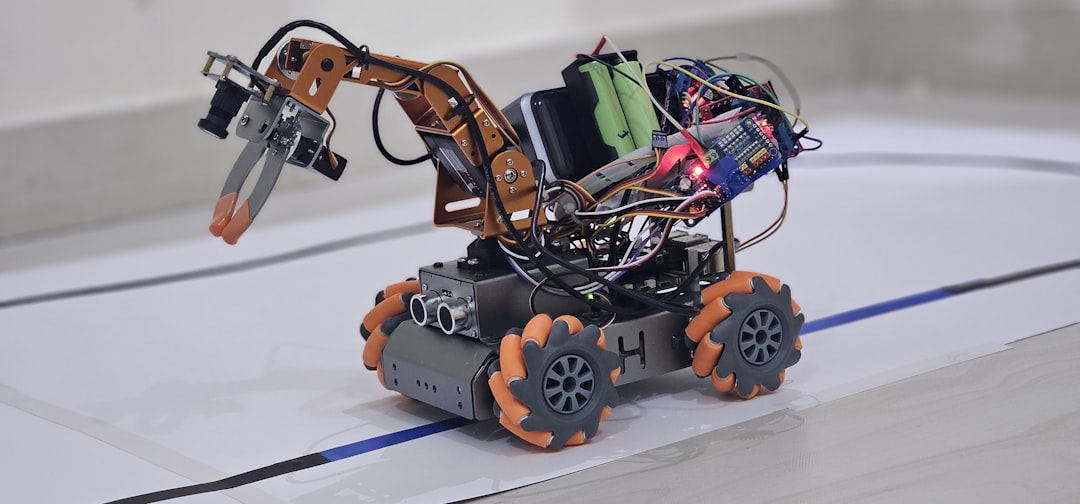
Las plataformas robóticas móviles de Reeman cuentan con interfaces de montaje estandarizadas y arquitectura SDK abierta, lo que permite una implementación rápida de soluciones personalizadas de efectores finales. Desde el transporte de materiales hasta la colocación de precisión, nuestros robots trabajan perfectamente con sus inversiones de utillaje existentes.
Interfaces mecánicas estándar para una integración rápida del cambiador de herramientas
Control programático completo de la actuación y la retroalimentación del efector final.
Compresor de aire integrado y salidas eléctricas para diversos tipos de pinzas.
Integración de sensores en tiempo real para operaciones de manipulación delicada.
¿No está seguro de qué tecnología de efector final es la adecuada para su aplicación? Nuestros ingenieros robóticos aportan más de 10 años de experiencia en automatización para ayudarle a seleccionar e integrar la solución de sujeción óptima.
Revisión detallada de la geometría de sus piezas, los requisitos de ciclo y las limitaciones operativas.
Orientación imparcial sobre tipos de pinzas, proveedores y enfoques de integración.
Asistencia completa de implementación, desde la especificación hasta el despliegue.
Asistencia continua a lo largo de su recorrido de automatización.
Complete el siguiente formulario y nuestros especialistas se pondrán en contacto con usted en un plazo de 24 horas.
Profundice en las tecnologías de efectores finales con nuestra biblioteca completa de guías técnicas, criterios de selección y mejores prácticas de implementación.
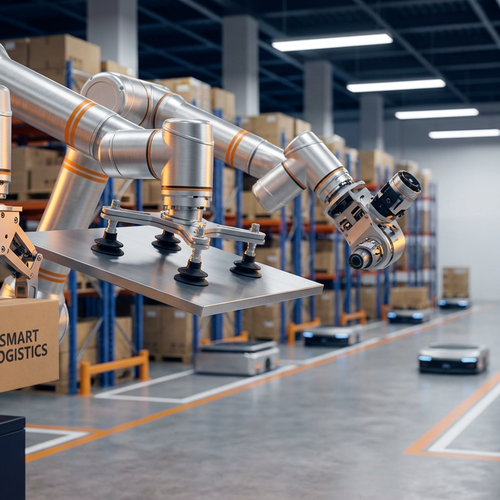
El recurso definitivo que cubre todos los tipos de efectores finales, aplicaciones y metodologías de selección para la automatización industrial.
Leer la guía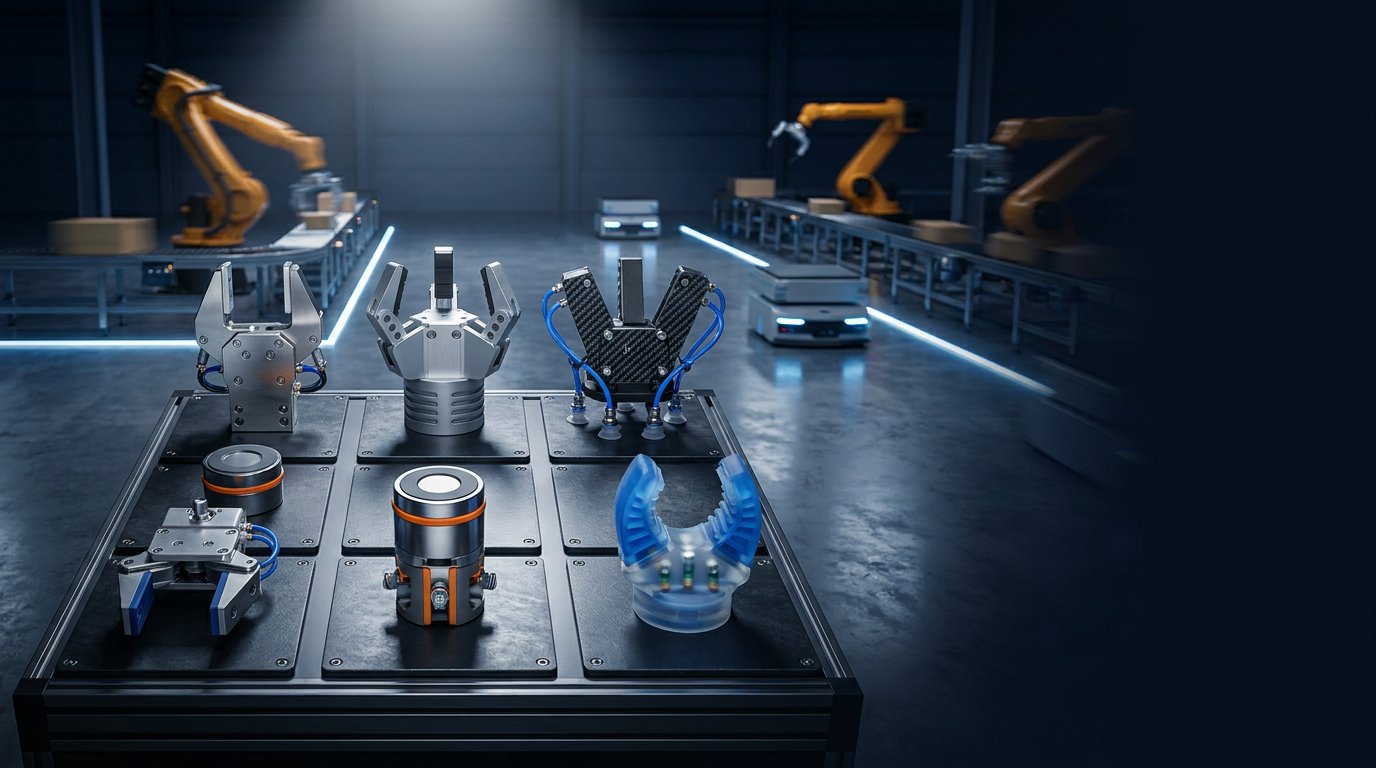
Utilice nuestra matriz de selección sistemática para relacionar las características de sus piezas con la tecnología de pinza óptima.
Ver la matriz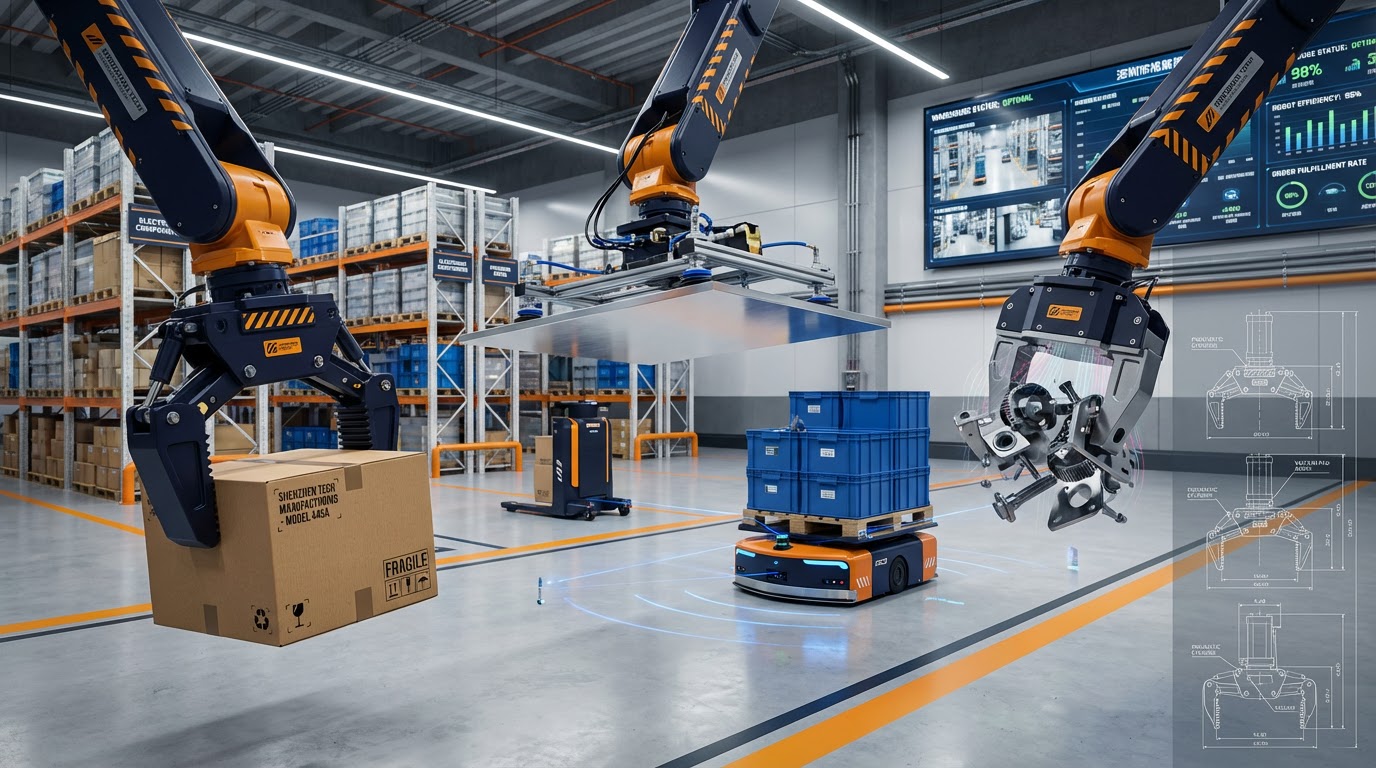
Domine los fundamentos de la tecnología de pinzas con esta introducción completa al utillaje de automatización industrial.
Más información