

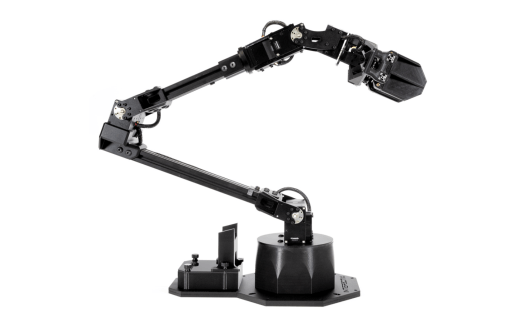
급변하는 스마트 제조 및 자동화 세계에서 고정밀·고유연 로봇 팔은 연구, 교육, 경공업 전반에 걸쳐 필수 도구가 되었습니다.ViperX‑300은,Interbotix X-Series의일부로, 뛰어난 하드웨어와 개방형 소프트웨어 생태계를 갖추어 성능 중심이면서도 사용자 친화적인 솔루션으로 두각을 나타냅니다.
1. 핵심 동력: DYNAMIXEL X-Series 스마트 서보 모터
ViperX‑300의 핵심에는DYNAMIXEL X-Series 스마트 서보 모터, 특히XM540-W270 및XM430-W350 모델이 있으며, 이 모델들은 정밀한 제어와 내구성을 겸비합니다:
- 고분해능: 4096 위치 분해능으로 정밀하고 부드러운 움직임을 보장하며, 섬세한 작업에 이상적입니다.
- 완전 설정 가능: 사용자는 PID 파라미터를 사용자 정의하고, 모터 동작을 동적으로 조정하며, 온도·전압·부하를 실시간으로 모니터링하여 손상을 방지할 수 있습니다.
- 소형·고효율: 이전 모델에 비해 더 작은 크기로 더 높은 토크를 제공하며, 방열 성능이 개선되어 장시간 작동이 가능합니다.
전체 기술 세부 사항은 다음 문서를 참조하십시오:DYNAMIXEL X-Series Manual.
2. 개방적이고 접근성이 뛰어난 소프트웨어 생태계
견고한 하드웨어 외에도 ViperX‑300은 개발자 친화적인 소프트웨어 환경을 제공합니다:
- DYNAMIXEL Wizard Tool: 내장된Robotis DYNAMIXEL U2D2 컨트롤러를 통해 사용자는 로봇 팔을 PC에 연결하고, 시각적 인터페이스를 사용하여 깊은 코딩 지식 없이도 모터 설정을 구성하고, 펌웨어를 업그레이드하며, 오류를 진단할 수 있습니다.
- 심층 ROS 통합: 공식Interbotix ROS Toolset에는 모션 플래닝, 관절 제어, 비전 캘리브레이션 등이 포함되어 있으며, 연구와 교육에서 풀스택 로봇 애플리케이션을 구축하는 데 이상적입니다.
3. 민첩한 동작: 실제 작업을 위한 유연한 설계
경량 로봇 팔로서 ViperX‑300은 민첩하고 안정적인 성능을 제공합니다:
- 5자유도(DOF) + 360° 손목 회전: 넓은 작업 공간을 제공하여 파지, 운반, 조립과 같은 복잡한 동작을 가능하게 합니다.
- 하중과 정밀도의 균형: 300g의 부하 용량 내에서 로봇 팔은 안정적인 성능과 우수한 반복성을 유지하여 실험실 샘플 취급 및 소형 부품 분류와 같은 작업에 적합합니다.
4. 국산 대안: 곧 출시되는 Kylin Arm 300
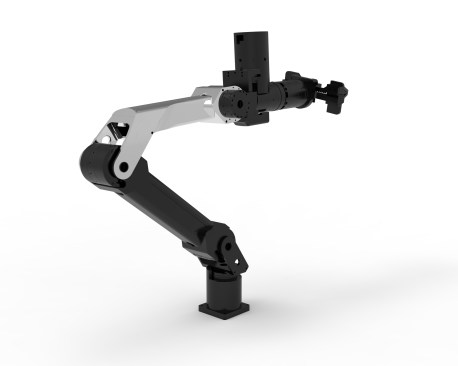
ViperX‑300과 같은 혁신에서 영감을 받아 국산 로봇 제조업체들이 앞으로 나아가고 있습니다. 곧 출시될Kylin Arm 300은Reeman Robotics에서 제공하는 유망한 고성능 대안입니다:
- 유사한 사양: 5자유도 설계, 360° 회전, 750mm 작업 반경, 1500mm 도달 거리로 데스크톱이나 소형 워크스테이션에 이상적입니다.
- 실용성을 위한 정교한 디테일: 1mm 반복성, 5-8mm 위치 오차, 300g 페이로드로 경량 자동화 요구를 충족합니다. 또한 8개의 서보 모터와 회전식 손목을 갖추어 기동성을 높였습니다.
결론: 로봇 팔의 완전한 잠재력을 끌어내다
정밀한 서보 제어, 개방형 개발 환경, 민첩한 이동 능력을 갖춘 ViperX‑300은 지능형 로봇 팔의 새로운 기준을 제시합니다. 새 알고리즘을 테스트하는 연구팀이든 소규모 자동화 라인을 구축하는 기업이든, 이 로봇 팔은 신뢰할 수 있는 하드웨어 지원을 제공합니다.
한편, 곧 출시될 Kylin Arm 300은 매력적인 가격에 고성능의 국산 옵션을 제공하는 것을 목표로 합니다. 이 새로운 모델에 관심이 있거나 로봇 팔 애플리케이션을 살펴보고 싶다면 주저하지 말고Reeman Robotics에 문의하세요.
로봇 팔 개발에 대한 더 깊은 통찰을 얻으려면ROS Wiki를 방문하거나 Interbotix 개발자 커뮤니티를 확인해 보세요.


