초고 입출력 비율
낮은 투자, 높은 수익. 데이터 기반 최적화와 에너지 절약 설계를 통해 빠른 ROI와 장기적인 이익을 통한 비용 절감 및 효율성 향상.

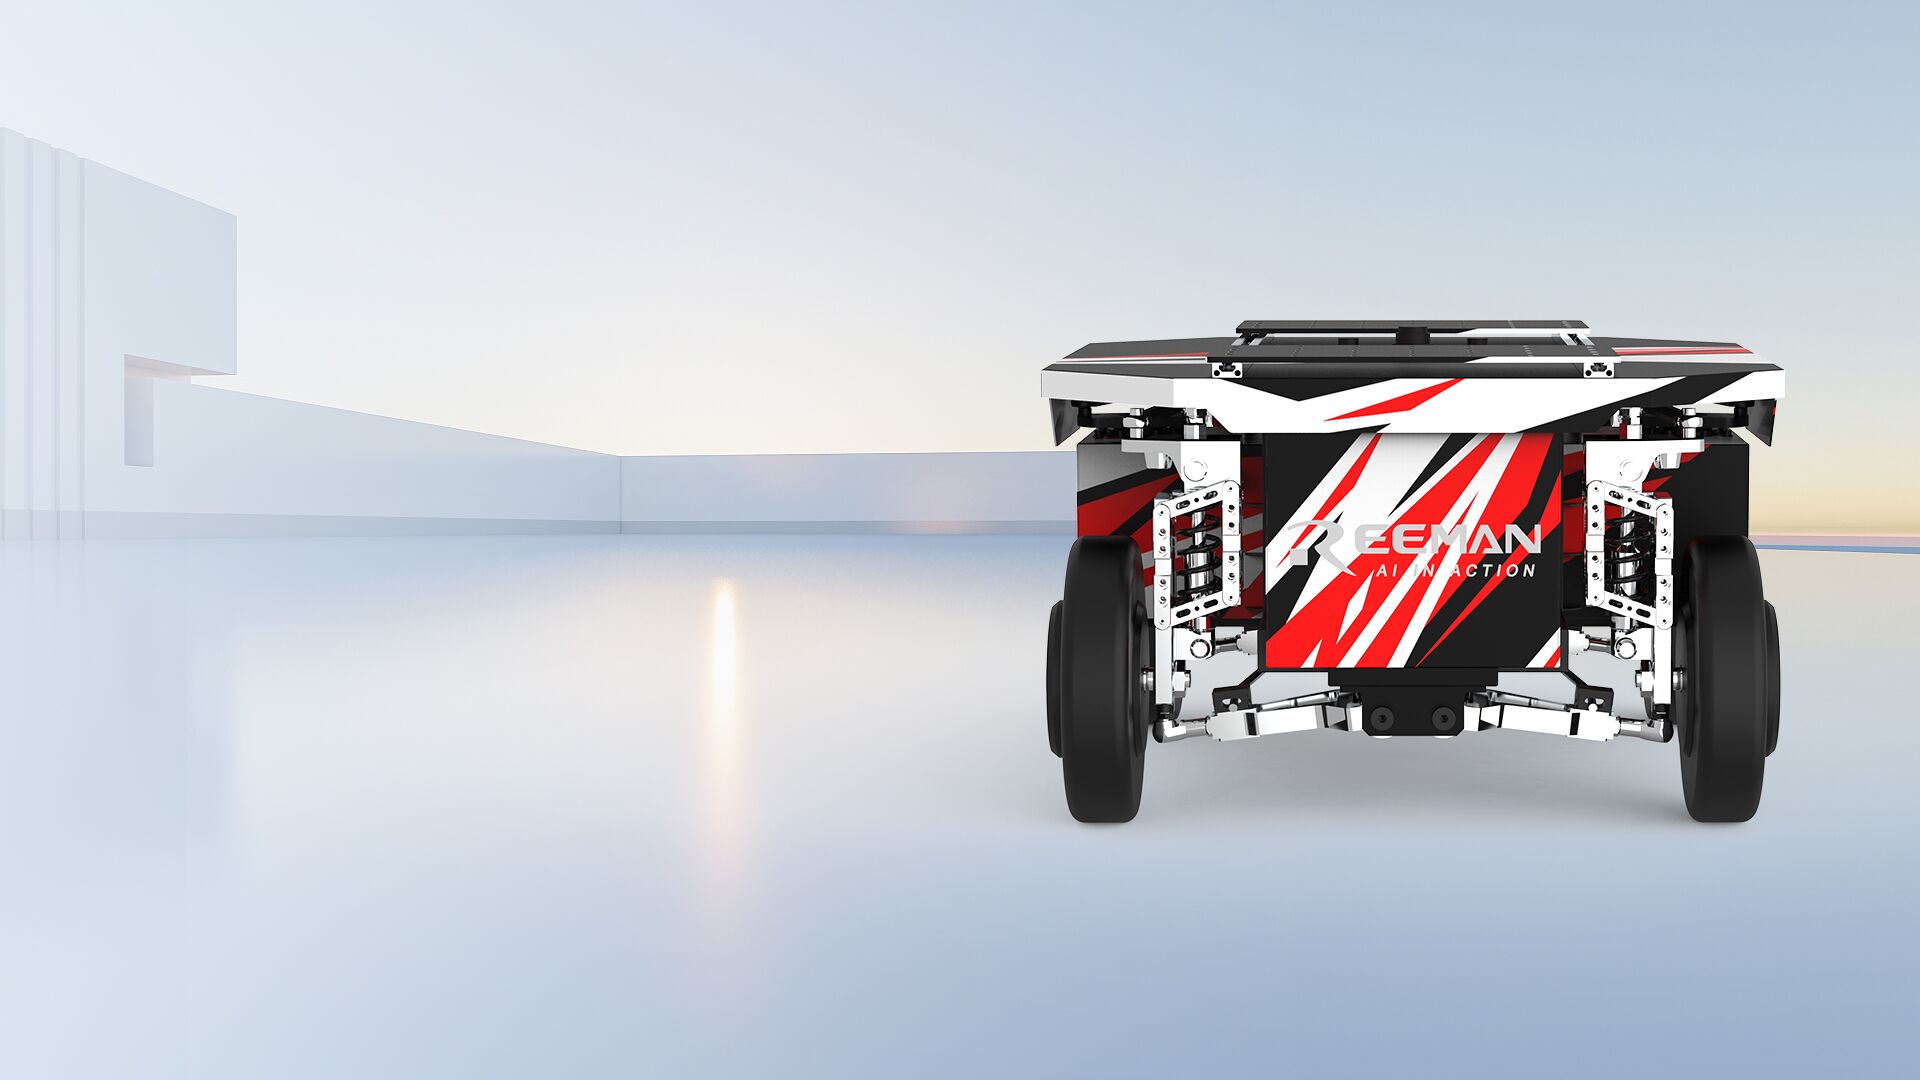
Reeman 로봇 모바일 섀시는 50kg 적재 용량, 4시간 배터리 수명, 개방형 SDK 아키텍처를 갖춘 자율 주행 지상 차량(AGV) 플랫폼입니다. 산업 자동화, 연구 및 로봇 공학 교육을 위해 설계되었으며, 특허받은 4륜 독립 서스펜션과 듀얼 3D 카메라 및 LiDAR 내비게이션을 결합하여 실내 및 실외에서 안정적인 작동을 제공합니다.
최첨단 기술로 제작되어 로봇 프로젝트를 위한 뛰어난 성능, 안전성 및 유연성을 제공합니다.
낮은 투자, 높은 수익. 데이터 기반 최적화와 에너지 절약 설계를 통해 빠른 ROI와 장기적인 이익을 통한 비용 절감 및 효율성 향상.
포괄적인 API 지원을 갖춘 완전히 개방된 하드웨어 및 소프트웨어. 풍부한 문서화가 개발을 지원하며 다양한 센서 및 액추에이터와의 호환성을 제공합니다.
더 짧은 연구 개발 주기와 낮은 개발 비용으로 안정적인 내비게이션. 현장에서 검증된 기술로 프로젝트를 더 빠르게 시장에 출시하세요.
듀얼 3D 카메라와 LiDAR가 전역 인식 및 장애물 회피를 가능하게 하며, 최대 운영 안전을 위해 밀리초 수준의 반응 속도를 제공합니다.
직관적인 클라우드 기반 관리 인터페이스를 통해 원격 내비게이션 배포, 실시간 데이터 모니터링 및 신속한 지도 업데이트를 지원합니다.
특정 요구사항, 사용 사례 및 통합 요구사항에 맞게 조정된 애플리케이션 설계를 가능하게 하는 높은 확장성의 아키텍처.
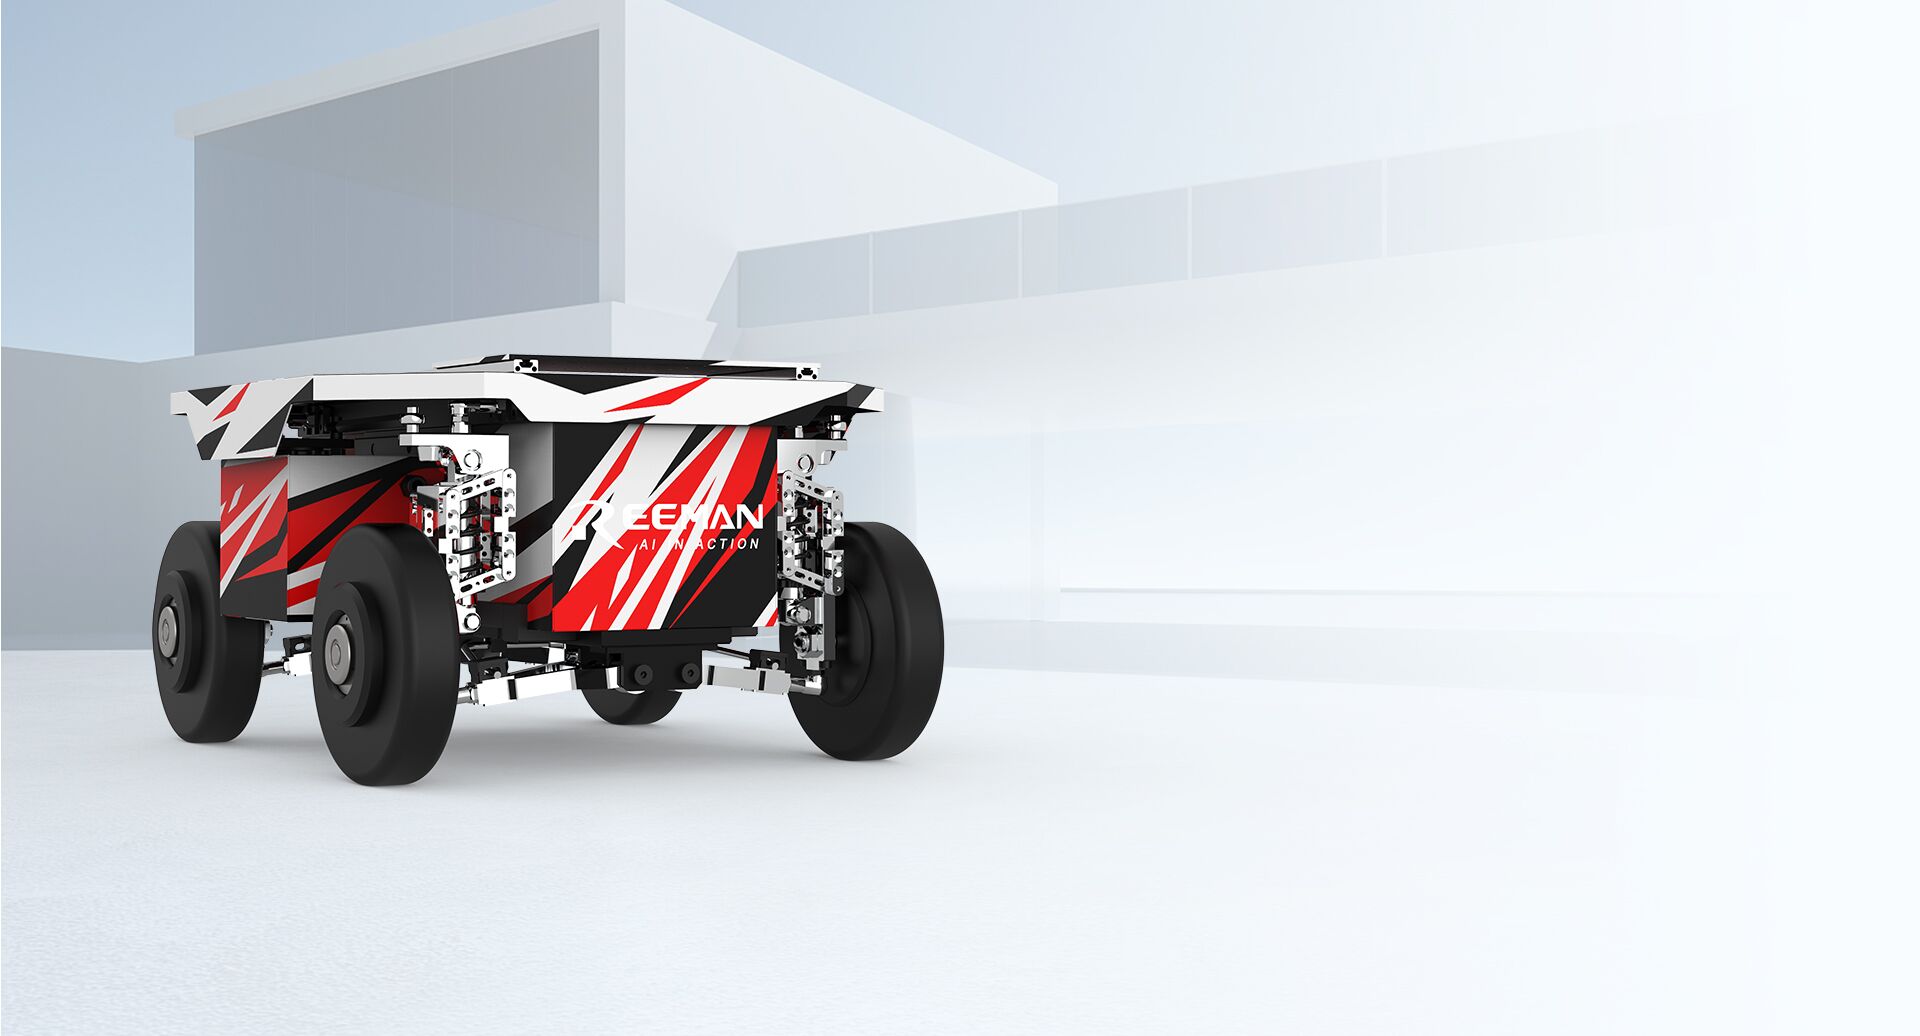
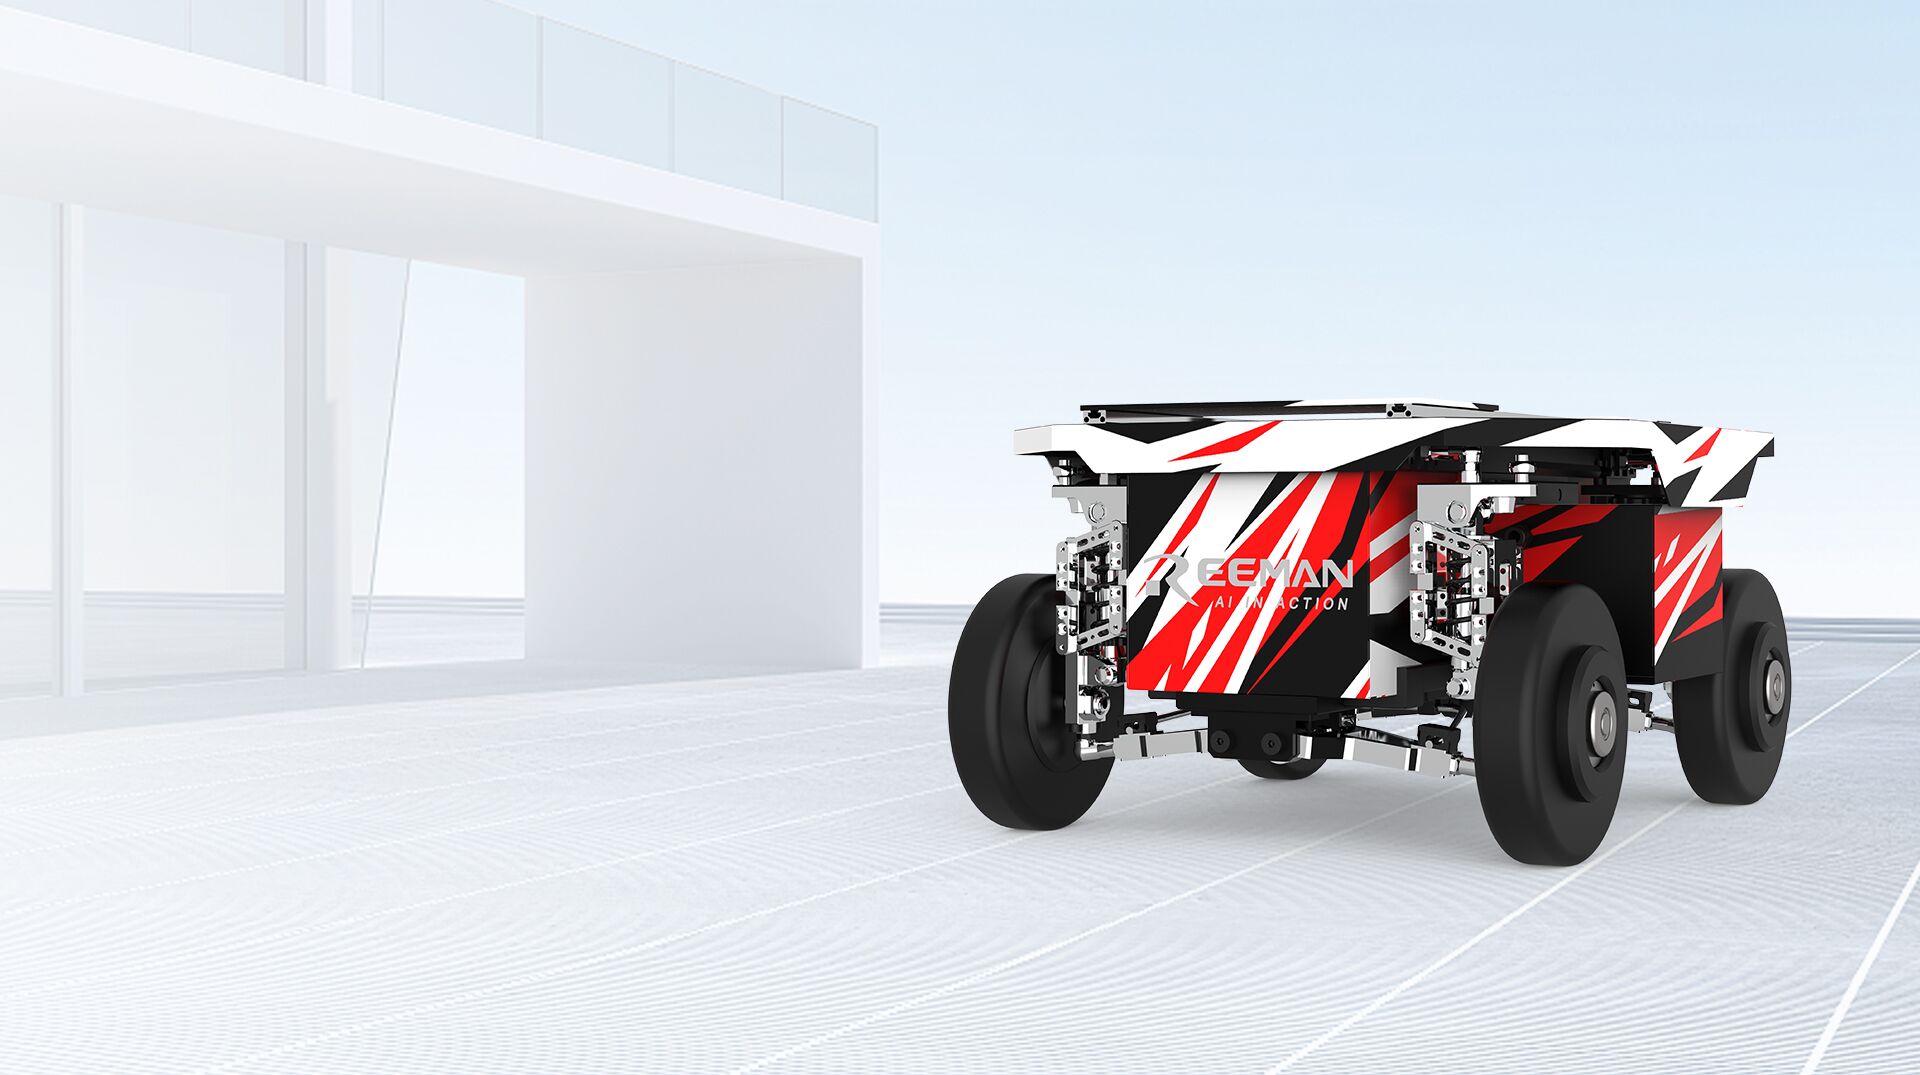
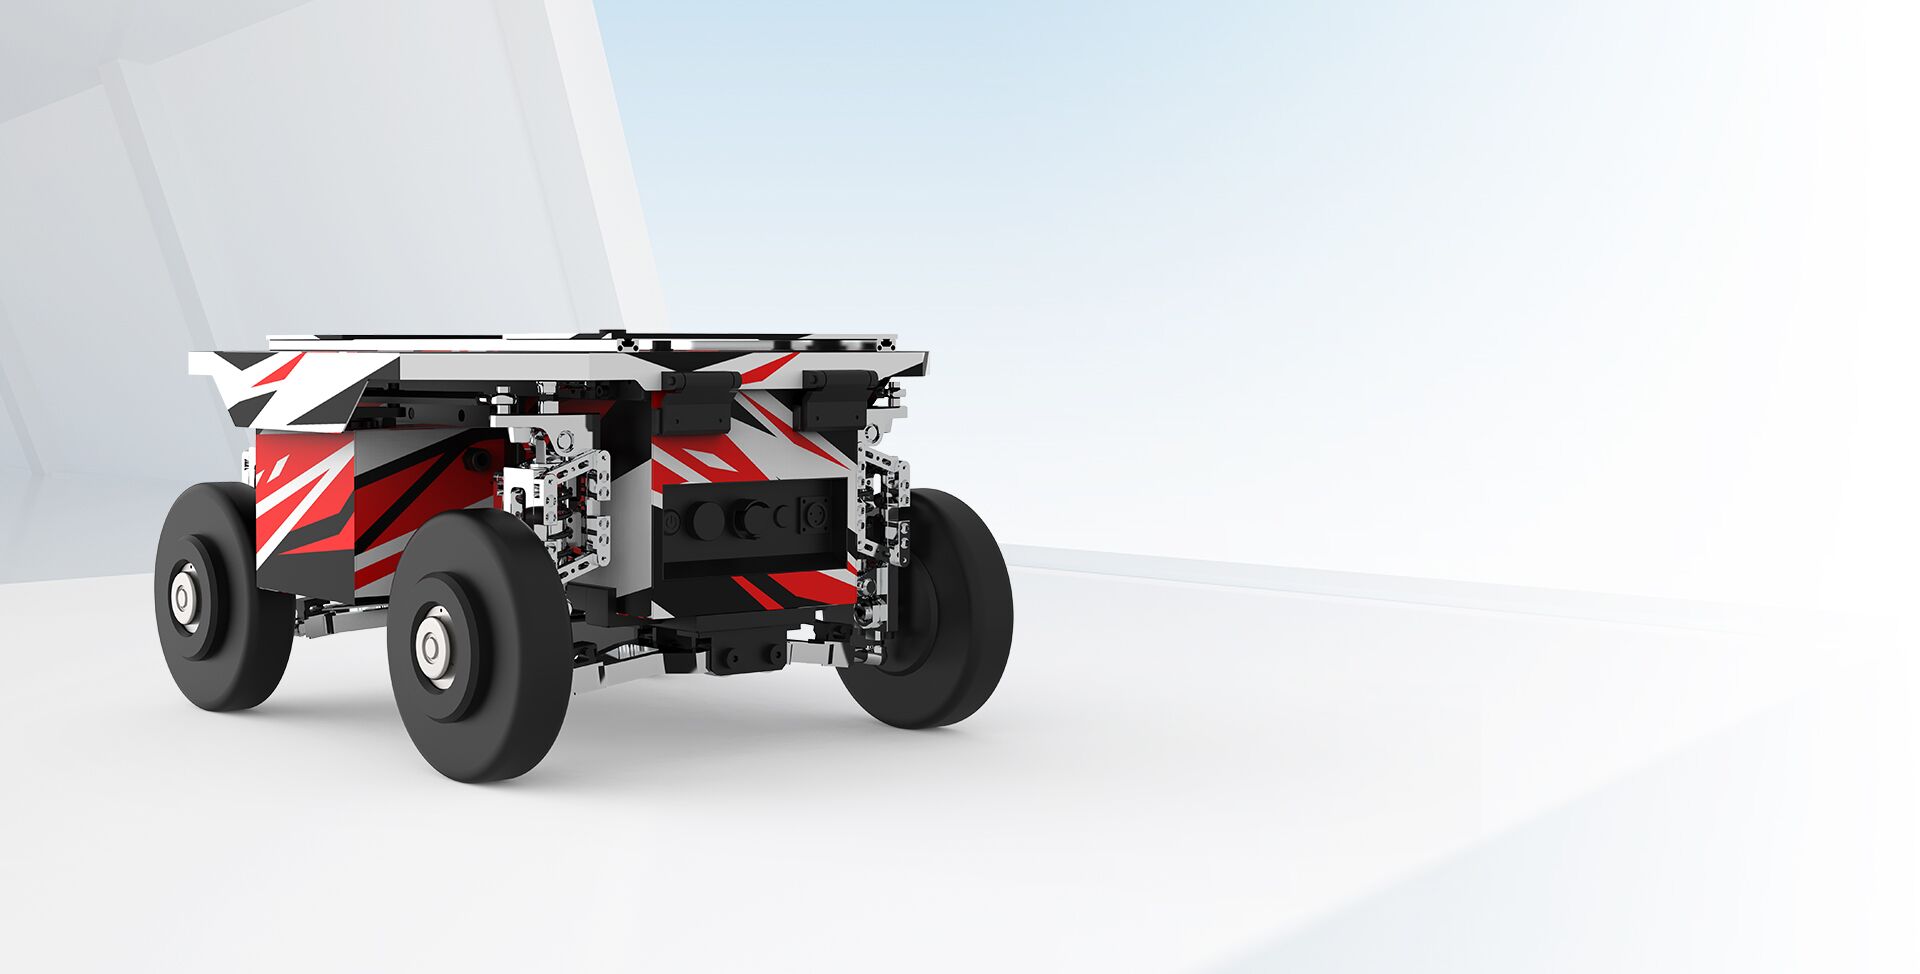
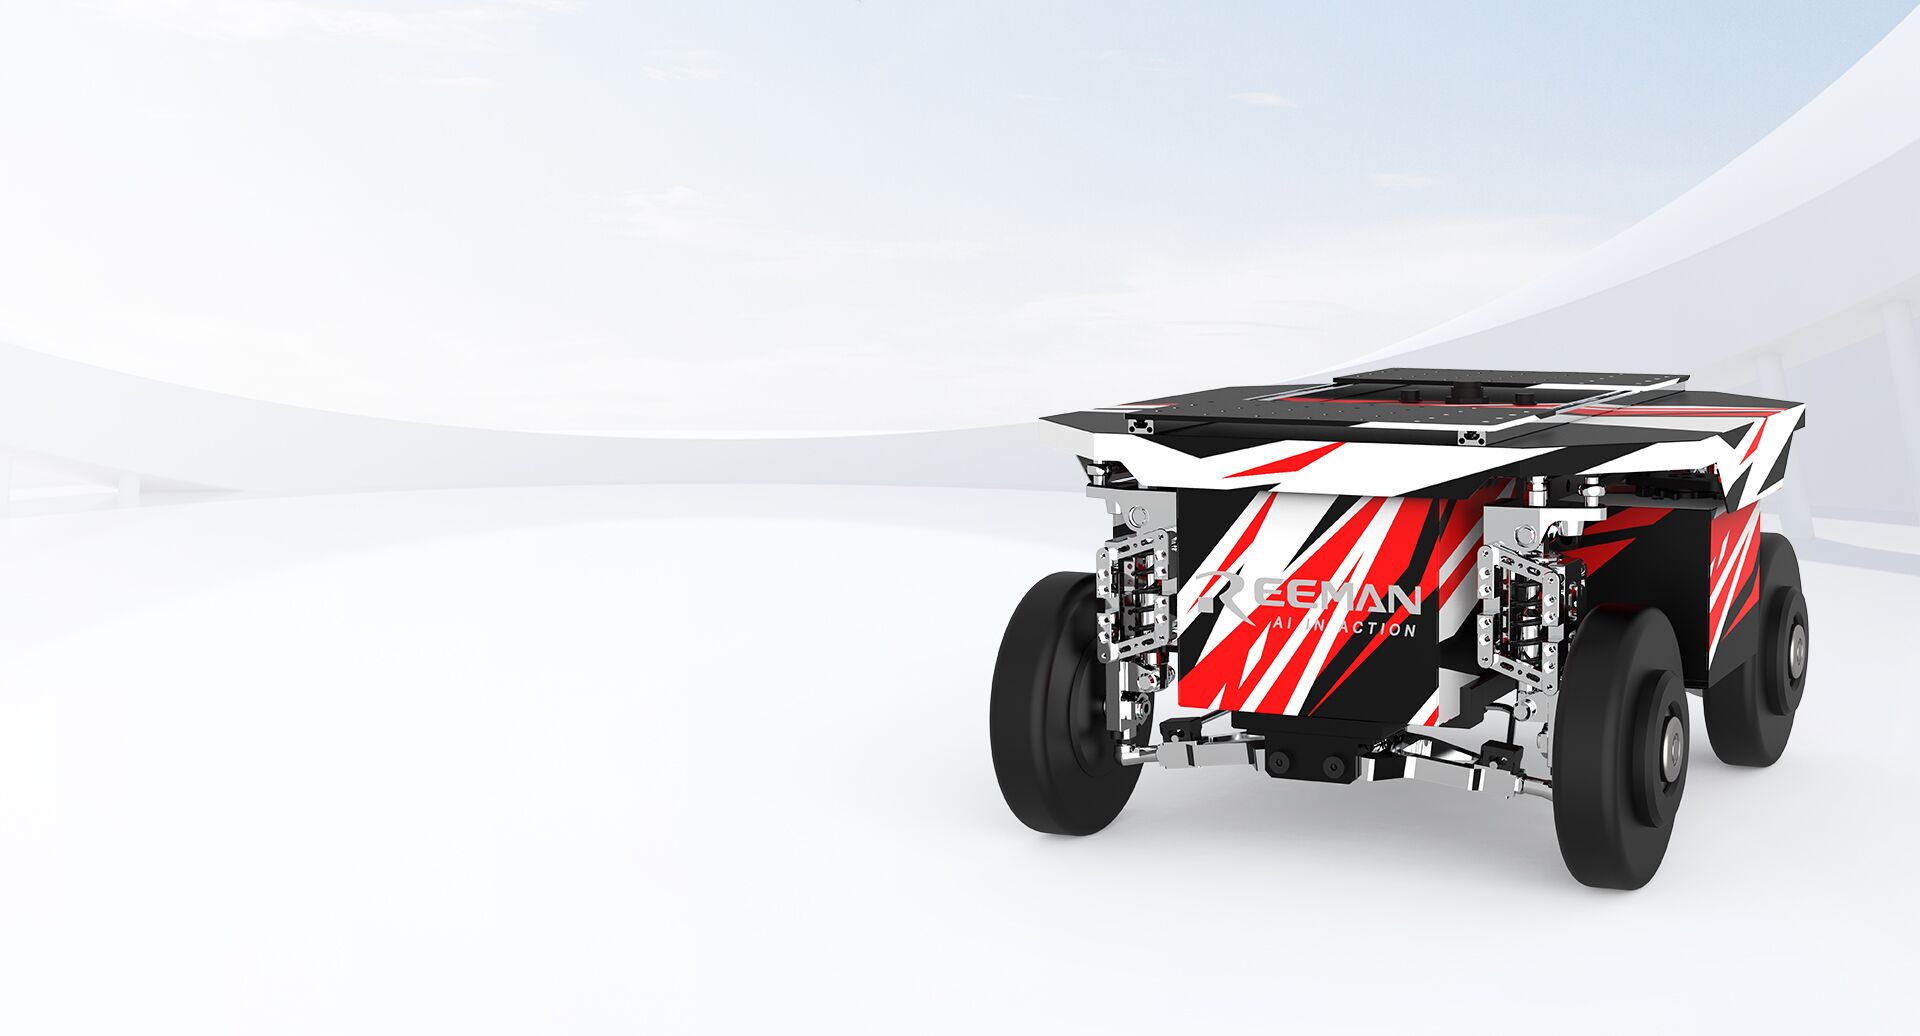
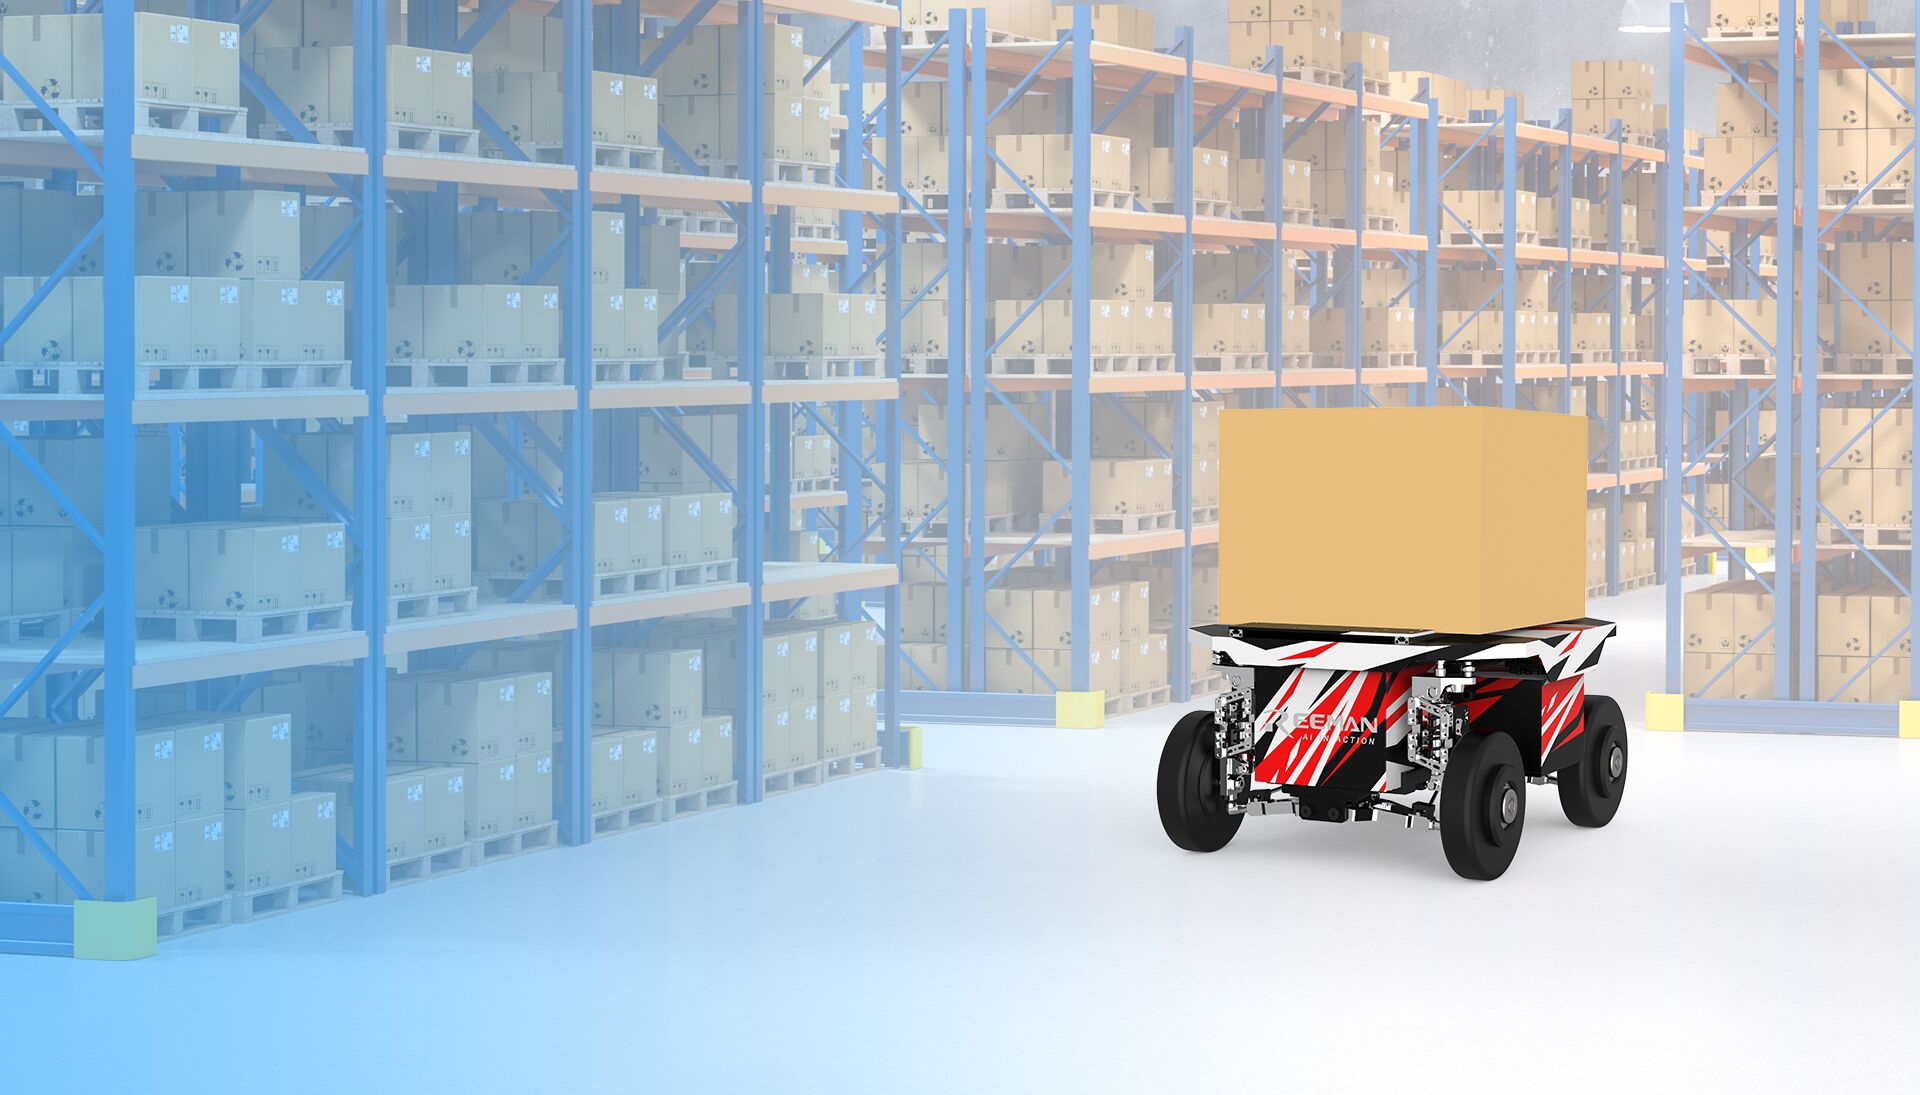
Reeman 로봇 모바일 섀시는 로봇 공학 교육, 연구 및 산업 애플리케이션을 위해 특별히 설계된 고성능이면서도 경제적이고 실용적인 로봇 플랫폼입니다. 뛰어난 안정성, 강력한 구동력 및 유연한 개발 인터페이스를 갖추고 있어 다양한 로봇 프로젝트를 위한 이상적인 기반 플랫폼을 제공합니다.
이 섀시는 효율적인 전기 구동 시스템을 갖추고 있어 안정적인 동력 출력을 제공하여 다양한 환경에서 로봇이 원활하게 작동하도록 합니다. 평평한 표면이나 약간 울퉁불퉁한 도로에서도 안정적인 동작 성능을 제공하여 광범위한 애플리케이션 시나리오에 적응합니다.
모듈형 설계는 하드웨어 확장에 높은 유연성을 제공합니다. 이 섀시는 다양한 센서, 카메라, LiDAR 및 액추에이터와 호환되어 개발자가 특정 요구사항에 따라 로봇 시스템을 자유롭게 구성하고 신속하게 맞춤화할 수 있도록 합니다.
또한 개방형 SDK와 풍부한 인터페이스를 갖추고 있어 2차 개발을 지원합니다. 로봇 공학 교육, 연구 프로젝트 또는 산업 자동화 애플리케이션에 관계없이 이 플랫폼은 강력한 지원을 제공하여 창의적인 아이디어를 신속하게 개발하고 현실로 구현하는 데 도움을 줍니다.
시스템 통합 및 프로젝트 계획을 위한 상세한 기술 사양.
Reeman 로봇 모바일 섀시에 대해 알아야 할 모든 것.
Reeman 로봇 모바일 섀시는 최대 50kg 이상의 적재 용량을 지원하여 상당한 하중 지지 능력이 필요한 광범위한 산업, 연구 및 교육 애플리케이션에 적합합니다.
이 섀시는 완충 시 4시간의 연속 작동을 제공합니다. 충전은 과전류, 과방전 및 단락 보호 기능이 있는 포함된 인산철 리튬 배터리 시스템을 사용하여 약 3시간이 소요됩니다.
이 섀시는 전역 인식, 장애물 회피 및 최대 안전을 위한 밀리초 수준의 반응 시간으로 정밀한 자율 내비게이션을 가능하게 하는 듀얼 3D 카메라와 LiDAR 센서를 특징으로 합니다.
예, 이 섀시는 포괄적인 API 지원을 갖춘 완전히 개방된 SDK를 통해 ROS 통합을 지원합니다. 이 플랫폼은 풍부한 문서화를 포함하고 있으며 다양한 센서 및 액추에이터와 호환되어 ROS 기반 개발 워크플로우와의 원활한 통합을 가능하게 합니다.