

급변하는엣지 AI 세계에서, Interbotix의ViperX-300은 경량 로봇 팔 부문의 벤치마크로 부상했습니다. 강력한로컬 고성능 컴퓨팅과모듈형 하드웨어 설계의 결합으로 전통적인 매니퓰레이터의 경계를 재정의하고 있습니다. 이 기사에서는 이 로봇의 아키텍처와 실제 사용 사례, 산업 동향을 살펴보며 표준 애플리케이션의 한계를 어떻게 뛰어넘는지 이해하고자 합니다.
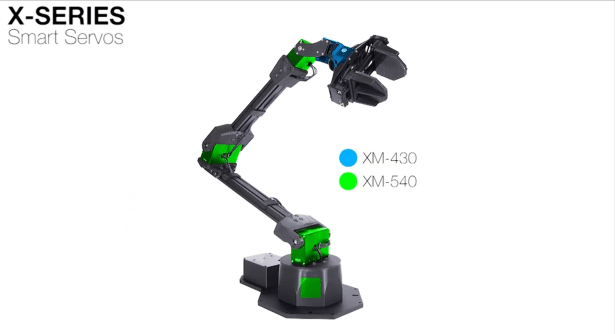
1. 핵심 하드웨어: DYNAMIXEL X-시리즈 뒤에 있는 지능
ViperX-300의 핵심에는 DYNAMIXEL X-시리즈 스마트 서보 모터가 있습니다:
- XM540-W270 (허리/어깨 관절):4096단계 위치 피드백 및 ±0.1mm 반복 정밀도—전자제품 납땜과 같은 고정밀 작업에 이상적입니다. 이 모터의적응형 PID 제어는 관절 강성을 자동으로 조절하여 깨지기 쉬운 물체를 다룰 때 토크를 줄입니다.
- XM430-W350 (손목/그리퍼): 향상된 열 관리를 갖추어 4시간 연속 작동 중 55°C 미만의 안정적인 온도를 유지합니다—24시간 실험실 자동화에 적합합니다.
기존 서보 모터와 비교:
- 플러그 앤 플레이 데이지 체인 통신: 8개의 서보가 모두 단일 케이블로 연결되어 배선 복잡성을 줄입니다.섀도우 ID 지원은 대칭 관절(예: 듀얼 그리퍼)의 동기화된 제어를 가능하게 합니다.
- 다중 센서 융합: 내장 센서가 온도, 전압, 토크를 모니터링하여예측 유지보수를 가능하게 합니다—마모를 암시하는 모터 부하 변화를 감지합니다.
2. 소프트웨어 생태계: ROS에서 노코드 도구까지
ViperX-300의 소프트웨어 아키텍처는개발자와초보자 모두를 위해 설계되었습니다:
- DYNAMIXEL Wizard 2.0
- 시각적 인터페이스는실시간 파라미터 업데이트를 지원합니다. 사용자는 5분 이내에 서보(예: 그리퍼 힘)를 보정할 수 있습니다.
- 또한궤적 평활화를 포함하여 속도/가속도 임계값을 조정함으로써 이동 중 흔들림을 방지합니다.
- ROS/ROS2 통합
- 제공:MoveIt! 플래닝 패키지를 통해 어수선한 책상 위의 물체 잡기 같은 자동 충돌 회피 동작을 수행합니다.
- 지원:멀티 암 제어, 이중 암 구성(예:Mobile ALOHA 프로젝트)으로 쉽게 확장할 수 있습니다.
- 로우 코드 워크플로
- Python API와 MATLAB 지원으로 복잡한 파이프라인(예: OpenCV 기반 시각 분류)을 드래그 앤 드롭으로 구축할 수 있습니다.
- 또한Gazebo 시뮬레이션 모델을 포함하여 물리적 마모와 위험을 최소화하는 가상 테스트가 가능합니다.
3. 실제 응용 분야: 연구실에서 스마트 홈까지
다음과 같은 사양,750mm 도달 거리와750g 페이로드를 갖춘 ViperX-300은 다양한 분야에서 탁월한 성능을 발휘합니다:
1. 실험실 자동화
- 생물학적 시료 처리: 피펫팅 모듈과 통합되어 96웰 플레이트 분주를 수행하며, ±0.5μL 정확도를 제공합니다.
- 재료 과학: 힘 센서를 이용한 3D 프린팅 중 실시간 압력 조정으로 복잡한 형상의 출력 품질을 향상시킵니다.
2. 홈 자동화 (Mobile ALOHA 프로젝트)
Stanford의 Mobile ALOHA 시스템에서슬레이브 암으로 WidowX 250과 함께 사용됩니다:
- 자동 요리:행동 클로닝을 통해 볶음 동작을 학습합니다. 인간 시연 50회로 뒤집기, 양념하기, 플레이팅 등의 요리 작업을 90% 이상 성공률로 수행할 수 있습니다.
- 엘리베이터 상호작용: 라이다와 결합하여 버튼을 누르고 엘리베이터에 탑승합니다—서비스 로봇의 '마지막 1미터' 문제를 해결합니다.
3. 산업 혁신
- 소량 PCB 조립: 스타트업은 ViperX-300을 사용해 전통적인 SMT 라인의 1/5 비용으로 하루 최대 2,000개의 기판을 조립합니다.
- 역설계(Reverse Engineering): 구조광 스캐너와 결합하여 2시간 이내에 0.3mm 정확도로 복잡한 표면의 3D 모델을 생성합니다.
4. 산업 트렌드: 단독 지능에서 시스템 협업으로
1. 엣지 AI + 로봇 융합
온보드U2D2 컨트롤러는 TensorFlow Lite와 같은 경량 AI 모델을 실행하여 클라우드 추론에 의존하지 않고 실시간 그리퍼 전략 업데이트가 가능합니다.
2. 모듈형 확장 생태계
Interbotix의오픈소스 3D 프린팅 그리퍼 라이브러리를 통해 사용자는 핑거팁 모듈(예: 병뚜껑용 오목 조(jaw))을 설계하고ROS 파라미터 서버를 통해 구성을 전환할 수 있습니다. 한 대학 팀은 ViperX-300을사족 보행 로봇으로 개조해 팔-다리 하이브리드 이동성을 구현하기도 했습니다.
3. 현지화 혁신과 비용 우위
중국 기반 Reeman Robotics의Kylin Arm 300은 정밀도가 다소 낮지만(±1mm),모듈형 설계와30% 비용 절감을 제공하여 교육 및 초기 단계 애플리케이션에서 강력한 경쟁자입니다. 여기서 얻을 수 있는 교훈?현지화되고 비용 최적화된 로봇이 빠르게 입지를 넓히고 있습니다.
5. 개발자 리소스 및 커뮤니티 지원
- 공식 문서:DYNAMIXEL X-시리즈 개발자 가이드와ROS 도구 퀵 스타트를 포함하여 배선부터 알고리즘 개발까지 모든 것을 다룹니다.
- 사례 라이브러리: Interbotix 웹사이트에는 200개 이상의 실제 사례(예: 유리에 안전한 의료 분류 또는 AI 지원 페인팅)가 소개되어 있습니다.
- 펌웨어 업데이트: 정기적으로 새로운 기능(예: 2025년의다중 모달 센서 융합 알고리즘)을 추가하며, DYNAMIXEL Wizard를 통해 쉽게 업데이트할 수 있습니다.
결론: 정밀 암이 할 수 있는 일을 재정의하다
ViperX-300은 단순한 사양이 아니라접근성, 개방성, 적응성이 핵심입니다. 미세 정밀도가 필요한 실험실, 일상 작업을 자동화하는 가정, 또는 차세대 로봇 혁신을 프로토타이핑하는 곳 어디에서든 ViperX-300은 다음을 위한 다재다능한 플랫폼을 제공합니다:아이디어를 현실로 전환하는 것—전통적인 산업용 로봇 팔의 가격표 없이도.
추가 자료
- ViperX-300 ROS 튜토리얼: MoveIt! 설정 및 Python 제어 예제
- Mobile ALOHA GitHub 저장소: 멀티 암 협업과 AI 행동 클로닝 학습하기


