

急速な進展に伴い、Edge AIの分野では、ロボティクスはクラウド依存のシステムからオンデバイスインテリジェンスへと移行しています。ViperX‑300は、Interbotix X‑Seriesに属するロボットアームで、堅牢なハードウェアとプラグアンドプレイのソフトウェアエコシステムで際立っています。教育用・産業用アプリケーションの両方において、新たなベンチマークとなっています。
1. 強力なコアハードウェア:DYNAMIXEL X‑Seriesスマートサーボ
ViperX‑300 の中心には、2つの高性能サーボが搭載されています:
- XM540‑W270
- XM430‑W350
これらは、4096分解能の位置フィードバック、調整可能なPID制御、温度・電圧・トルク負荷のリアルタイム監視を実現します。従来モデルと比較して、X‑Seriesは以下の点で明確に改善されています:トルク出力、放熱性能、コンパクトな設計。
→Interbotix ViperX‑300 ページで全仕様を表示
2. プラグアンドプレイのソフトウェアエコシステム
ViperX‑300 は幅広い開発ツールをサポートしています:
- DYNAMIXEL Wizard:内蔵のRobotis U2D2インターフェースにより、ユーザーはWindowsまたはmacOS上でサーボ設定を簡単に調整し、ファームウェアを更新できます。
- ROS互換性:公式のROSパッケージは、関節制御やモーションプランニングからビジュアルサーボまで、完全な開発ワークフローを提供します。初心者でもすぐに始められます。
このシームレスなソフトウェア統合により、開発者や研究チームは開封から複雑なタスクの実行までをわずか数時間で行うことができます。
3. 多彩な動作:5自由度+360°手首回転
備えているのは、5自由度と360度回転する手首であり、ViperX‑300 は750 mmの作業半径をカバーできます。精密組み立てやピックアンドプレース作業を難なくこなします。標準の300 gペイロードでは、繰り返し精度は±0.1 mmとなり、軽量製造やラボ自動化に最適です。
4. 応用シナリオ:教育からプロトタイピングまで
- 大学のロボティクス研究室:ビジョンセンサーと統合され、リアルタイムの物体追跡と最適化された経路計画を実現します。
- 小ロット製造:複雑な生産ラインは不要です。材料の積み下ろしなどの作業を簡単に自動化できます。
- メイカースペースとDIYプロジェクト:コンパクトでプログラマブル、持ち運びも簡単—ロボティクス愛好家に最適です。
「ViperX‑300を使い、わずか2日間で六脚ロボットの自動組み立てデモを構築しました。」
— 大学ロボティクス研究室の教授
5. 新たな国内候補:Kylin Arm 300
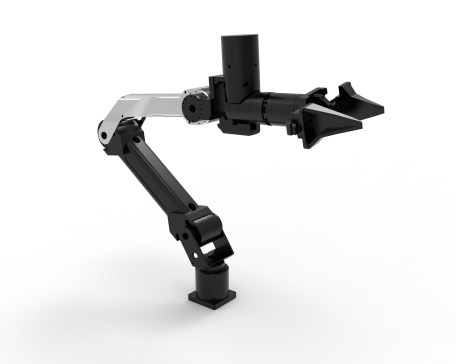
ViperX‑300を調査する中で、国内メーカーも急速に「高性能とローカルインテリジェンス」というトレンドを取り入れていることがわかりました。例えば、Reeman Roboticsは、Kylin Arm 300という、同様のスペックを持つ新しい軽量ロボットアームを発表します:
- 5自由度、750 mmリーチ、300 gペイロード
- ローカライズ最適化による±1 mmの繰り返し精度
- モジュール設計により統合が簡素化され、コスト効率も向上
この国内メーカーの選択肢は、Edge AI向けの国内ロボットアームが高まる需要に応えるように進化していることを示しています。
→Reeman公式サイトで詳細を見る
まとめ
このViperX‑300は、Edge AI時代に向けて作られた、強力で使いやすいロボットアームです。DYNAMIXELスマートサーボ、使いやすいツール、完全なROSサポートにより、以下の用途に最適です:教育、研究開発、小ロット生産。
開発キット、サンプルコード、技術ドキュメントが必要ですか?以下をご覧ください:
今すぐEdge AIとロボットアームで構築を始めましょう。
もっと見る: 協働ロボット

コボット検査:ビジョンガイド型品質管理がセルフロアを変革する方法

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

コボットの安全性:ISO/TS 15066とパワー・フォース制限の実践

Cobot Palletizing: Layouts, Throughput Limits, and Payback