超高入出力比
低投資、高リターン。データ駆動型の最適化と省エネ設計により、迅速なROIと長期的な利益を実現し、コスト削減と効率向上をもたらします。

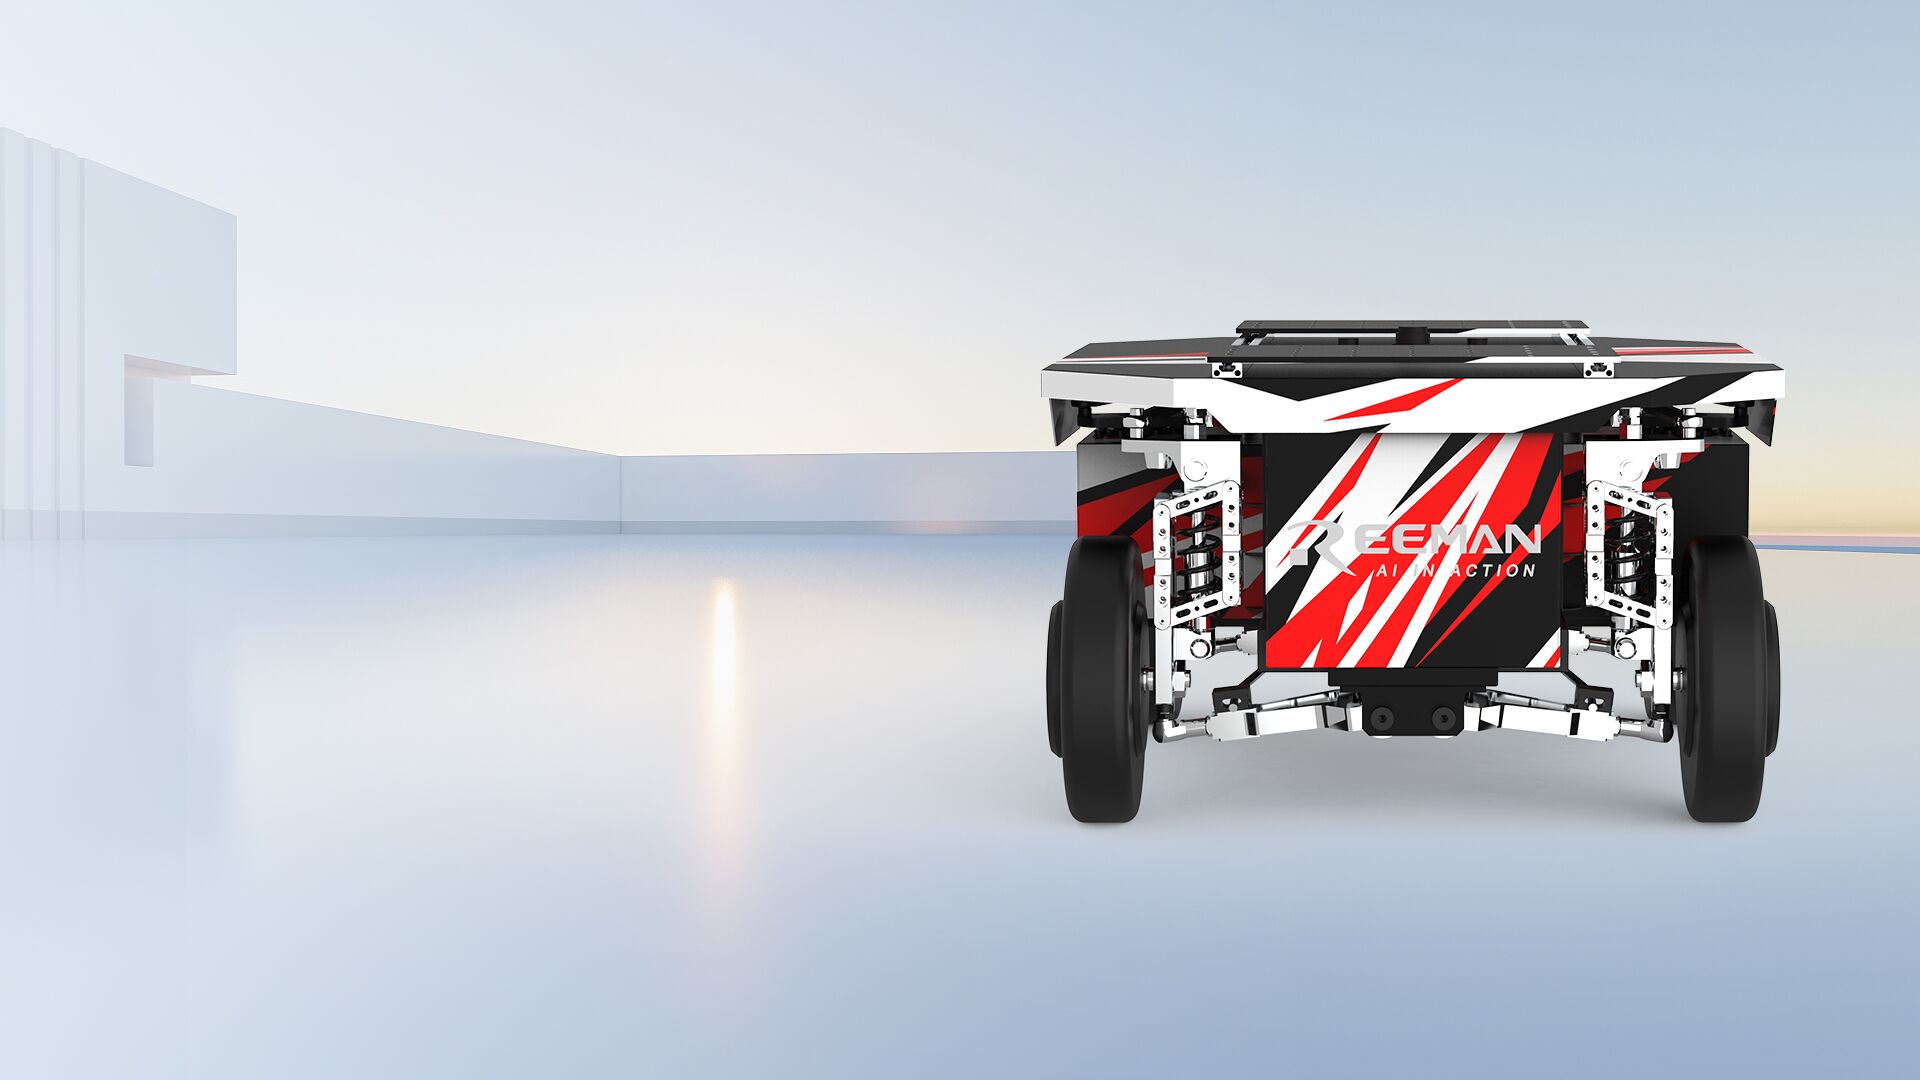
特許取得済みの4輪サスペンション、デュアル3DカメラとLiDARナビゲーション、そして迅速なロボット開発のためのオープンSDKを備えた50kg積載自律移動ロボット。
Reemanロボットモバイルシャーシは、50kgの積載能力、4時間のバッテリー寿命、オープンSDKアーキテクチャを備えた自律移動ロボット(AGV)プラットフォームです。産業オートメーション、研究、ロボット工学教育向けに設計されており、特許取得済みの4輪独立サスペンションとデュアル3DカメラおよびLiDARナビゲーションを組み合わせ、室内・室外の両方で信頼性の高い運用を実現します。
最先端の技術で構築され、ロボットプロジェクトに優れた性能、安全性、柔軟性を提供します。
低投資、高リターン。データ駆動型の最適化と省エネ設計により、迅速なROIと長期的な利益を実現し、コスト削減と効率向上をもたらします。
包括的なAPIサポートを備えた完全にオープンなハードウェアとソフトウェア。豊富なドキュメントが開発を支援し、様々なセンサーとアクチュエータとの互換性を提供します。
安定したナビゲーションにより、R&Dサイクルが短縮され、開発コストが低減。実績のある、現場で検証済みの技術で、プロジェクトをより迅速に市場に投入できます。
デュアル3DカメラとLiDARにより、全域認識と障害物回避を実現。ミリ秒レベルの応答性で最大の運用安全性を提供します。
直感的なクラウドベースの管理インターフェースを通じて、リモートナビゲーションの展開、リアルタイムデータ監視、迅速なマップ更新をサポートします。
特定のニーズ、ユースケース、統合要件に合わせたカスタマイズされたアプリケーション設計を可能にする、高度にスケーラブルなアーキテクチャ。
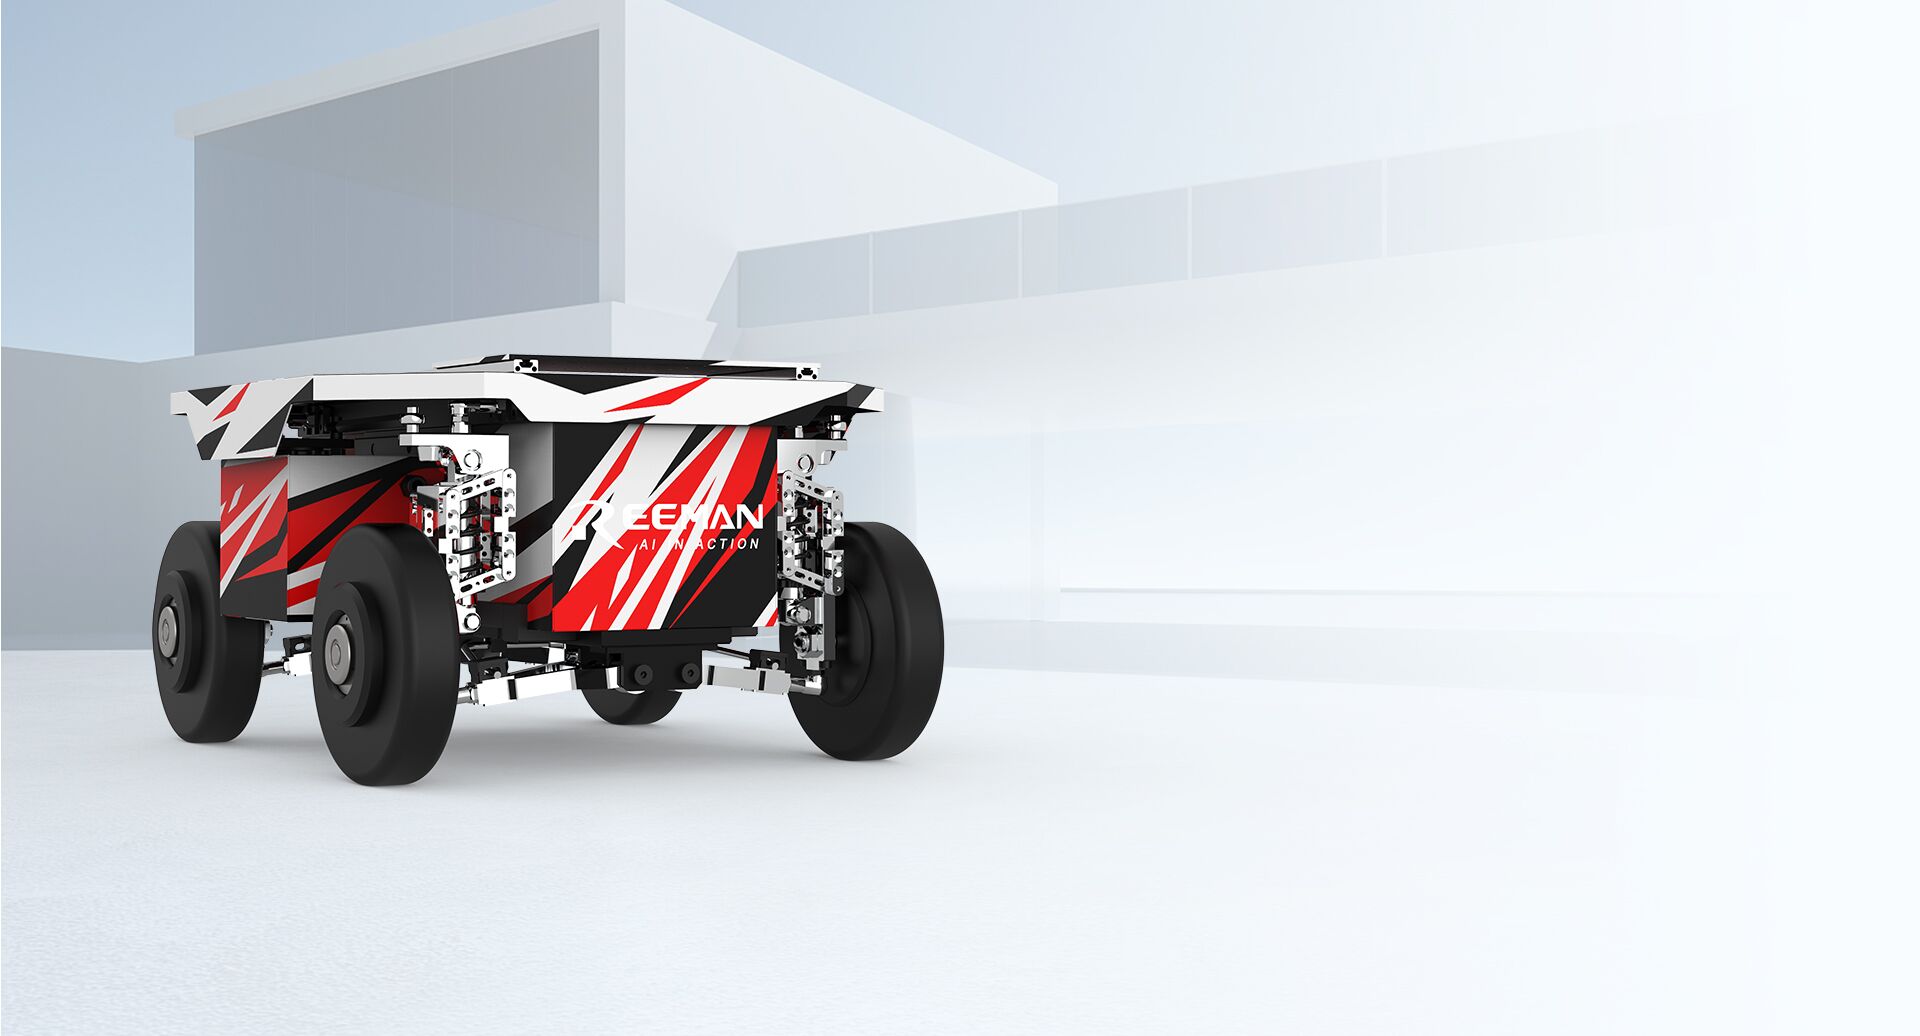
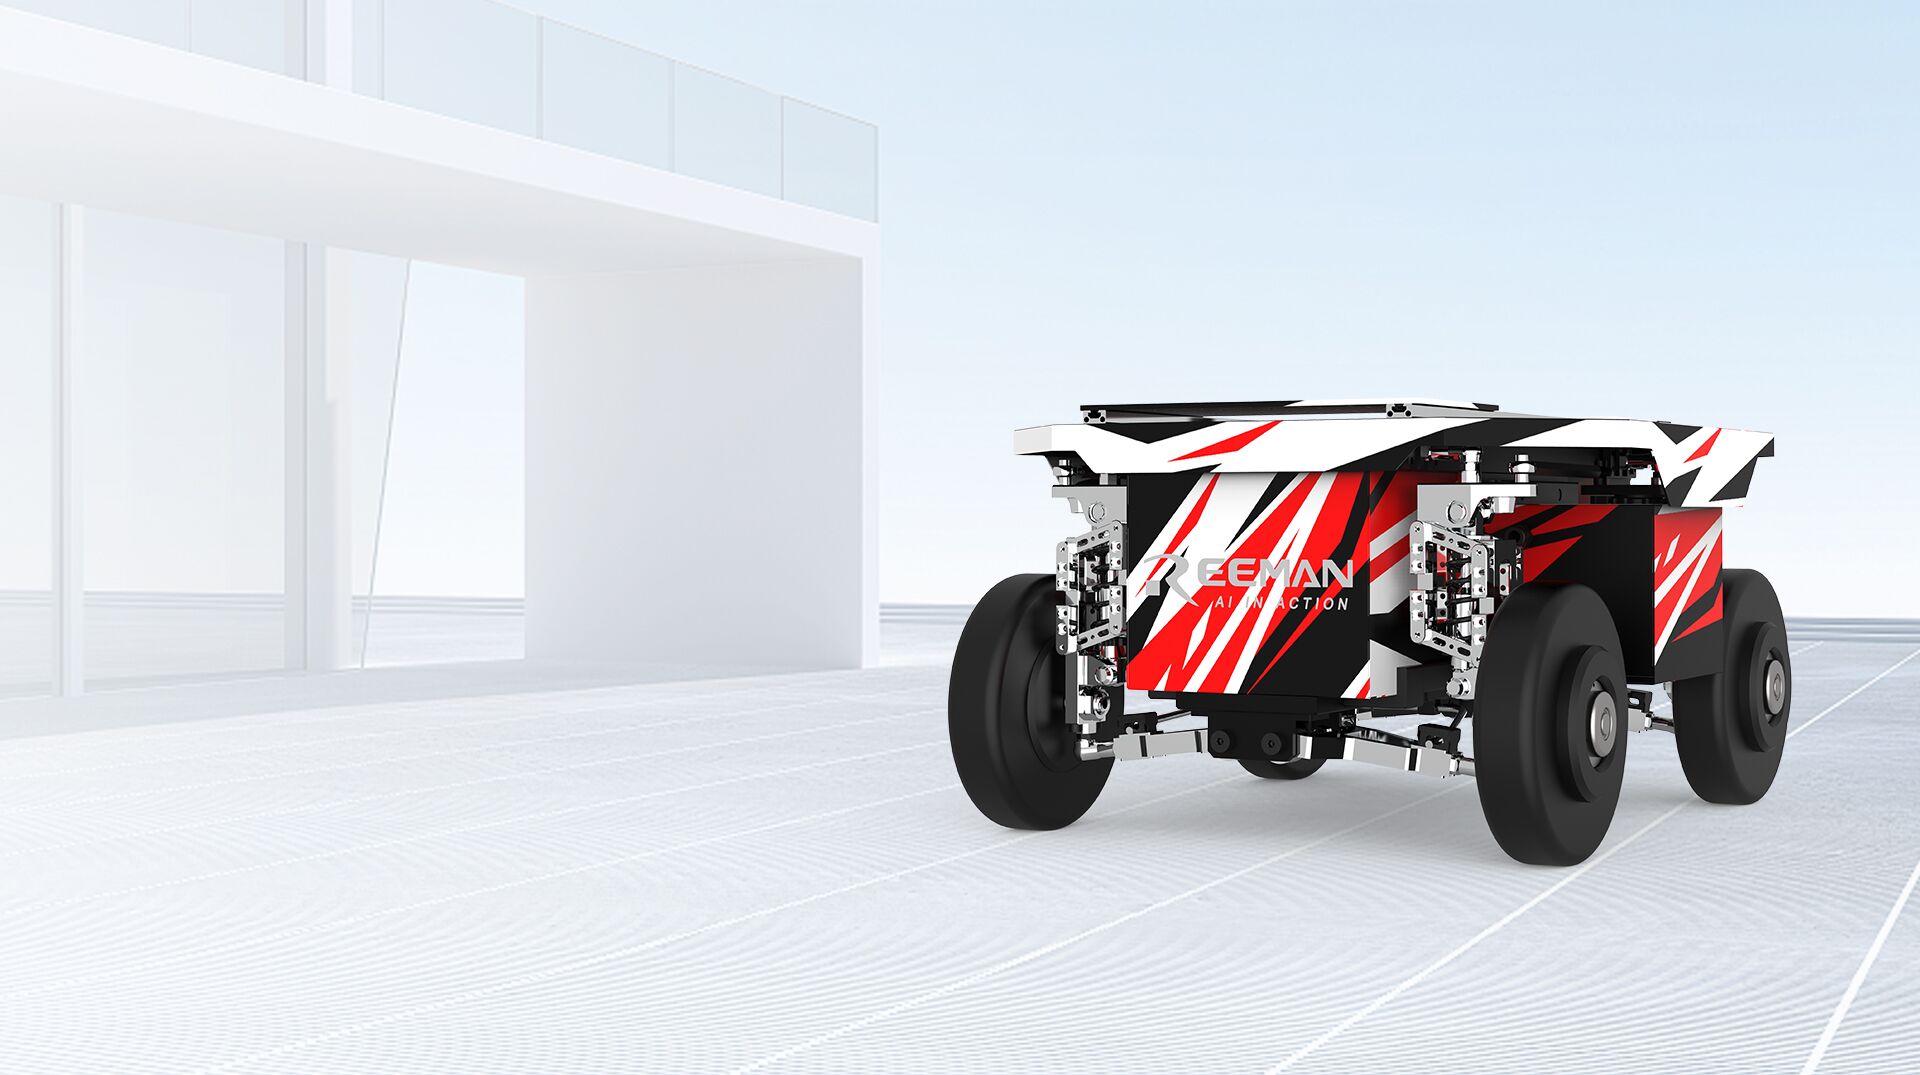
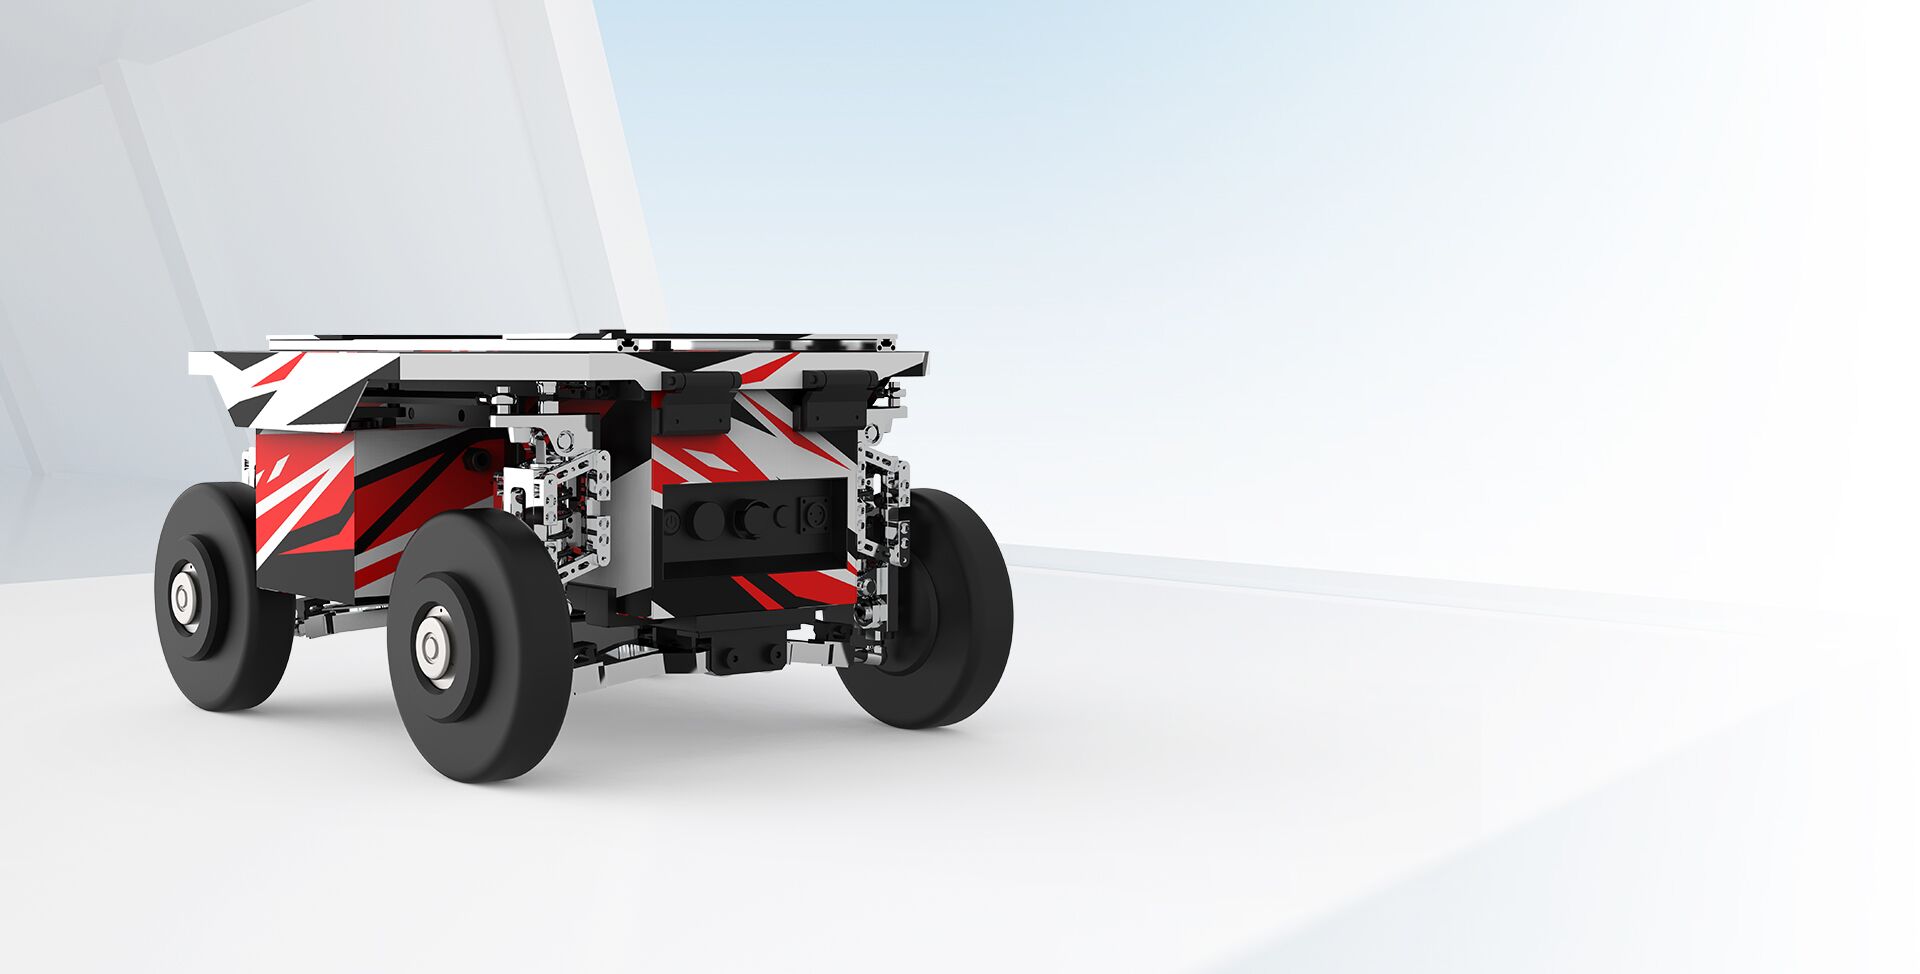
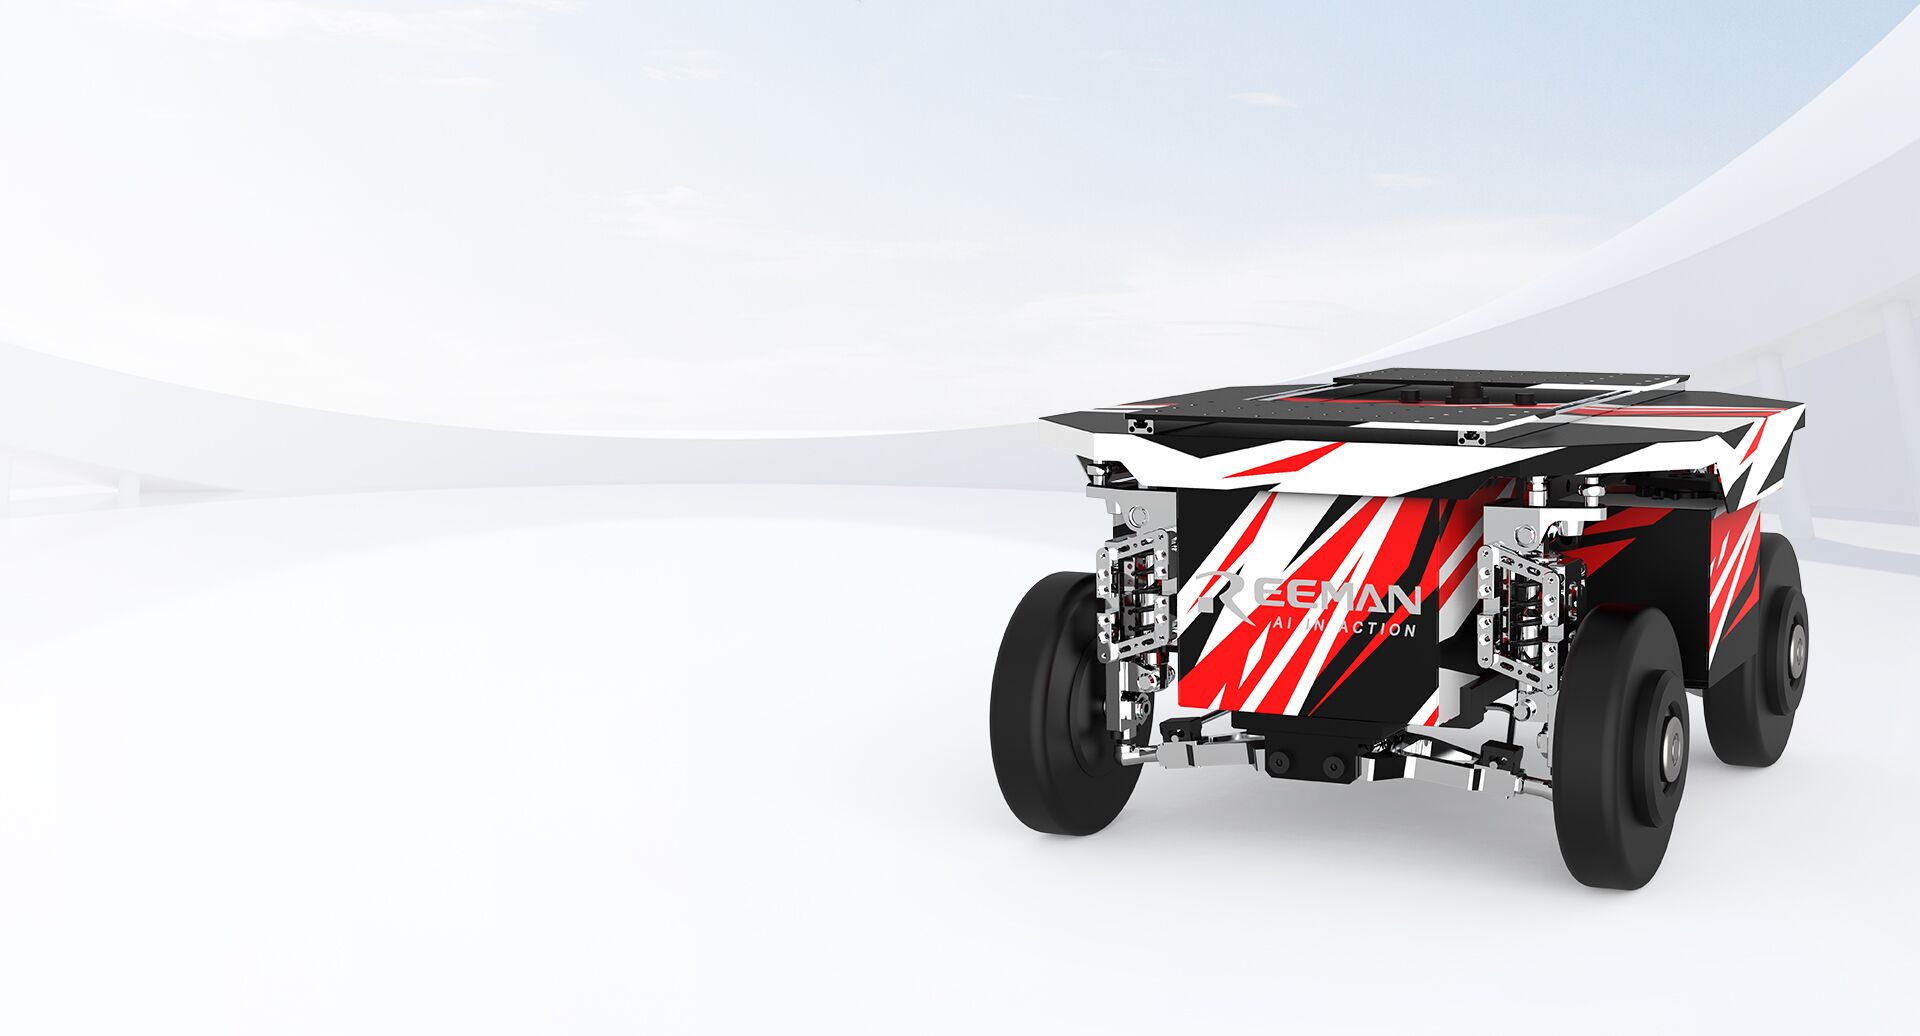
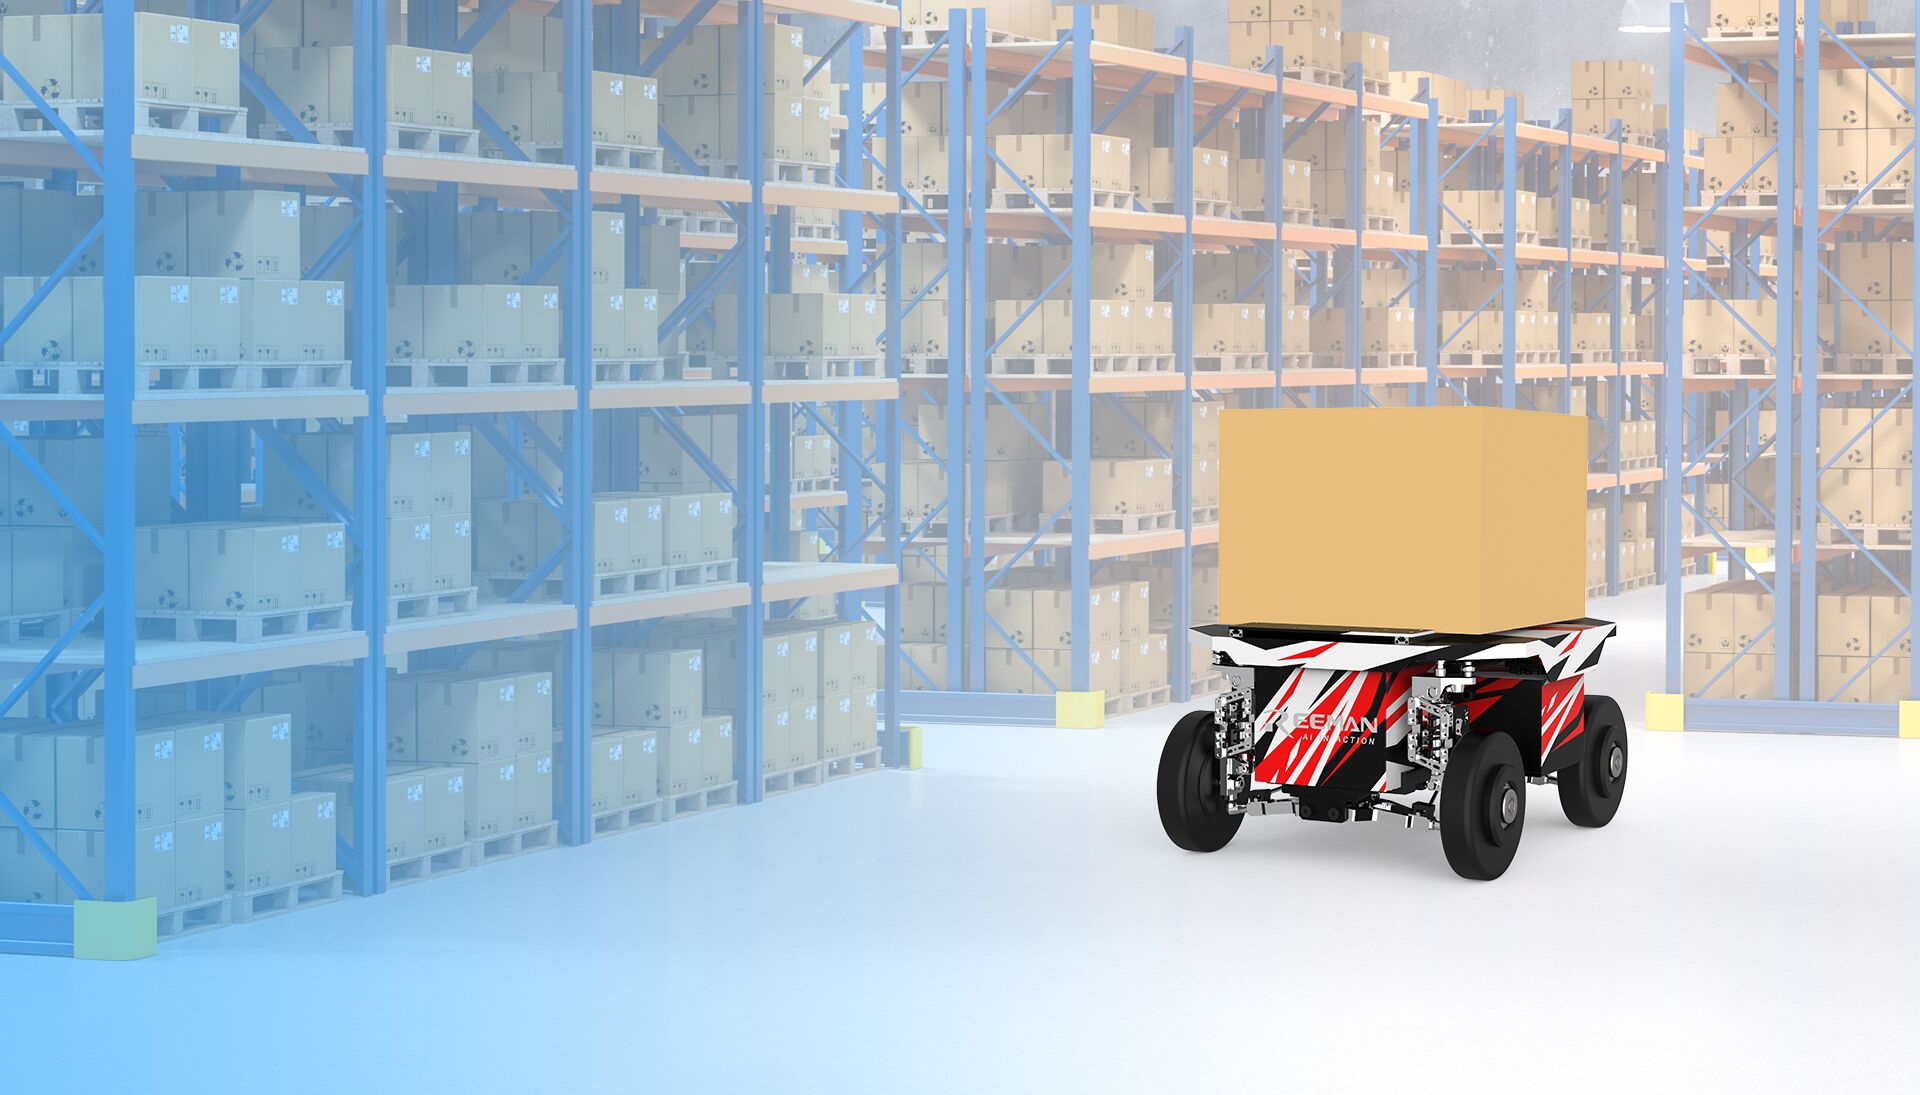
Reemanロボットモバイルシャーシは、ロボット工学教育、研究、産業アプリケーション向けに特別に設計された、高性能で経済的かつ実用的なロボットプラットフォームです。優れた安定性、強力な駆動力、柔軟な開発インターフェースにより、様々なロボットプロジェクトに理想的な基盤プラットフォームを提供します。
このシャーシは効率的な電気駆動システムを搭載しており、安定した出力を提供し、様々な環境でロボットがスムーズに動作することを保証します。平坦な表面でもやや凸凹のある道路でも、信頼性の高い動作性能を提供し、幅広いアプリケーションシナリオに適応します。
モジュール式設計はハードウェア拡張に高い柔軟性を提供します。このシャーシは様々なセンサー、カメラ、LiDAR、アクチュエータと互換性があり、開発者は特定のニーズに応じて自由に構成し、ロボットシステムを迅速にカスタマイズできます。
さらに、オープンSDKと豊富なインターフェースが付属し、二次開発をサポートします。ロボット工学教育、研究プロジェクト、産業オートメーションアプリケーションのいずれにおいても、このプラットフォームは強力なサポートを提供し、創造的なアイデアを迅速に開発し実現するのに役立ちます。
システム統合とプロジェクト計画のための詳細な技術仕様。
Reemanロボットモバイルシャーシについて知っておくべきすべて。
Reemanロボットモバイルシャーシは最大50kg以上の積載能力をサポートしており、大きな荷重能力を必要とする幅広い産業、研究、教育アプリケーションに適しています。
シャーシはフル充電で4時間の連続運転が可能です。充電は、過電流、過放電、短絡保護を備えた付属のリン酸鉄リチウムバッテリーシステムを使用して、約3時間かかります。
このシャーシはデュアル3DカメラとLiDARセンサーを搭載しており、全域認識、障害物回避、そして最大の安全性のためのミリ秒レベルの応答時間で精密な自律ナビゲーションを可能にします。
はい、このシャーシは包括的なAPIサポートを備えた完全にオープンなSDKを介してROS統合をサポートしています。このプラットフォームには豊富なドキュメントが含まれており、様々なセンサーとアクチュエータと互換性があり、ROSベースの開発ワークフローとのシームレスな統合を可能にします。
無料トライアルを依頼するか、ロボットモバイルシャーシがどのようにあなたのビジネスを変革できるかについて詳しく知るために、私たちのチームにご連絡ください。
営業に問い合わせ