

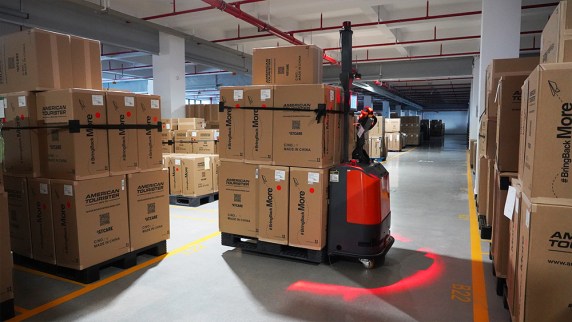
Reeman AMR自律走行フォークリフトは、複雑な社内物流の課題に直面するメーカーの間でますます採用が拡大しています。特に、従来の手動フォークリフトが効率・安全性・労働力の安定性に課題を抱える複数階建て工場では顕著です。多くの製造工場では、倉庫、生産フロア、組立エリア間で資材を頻繁に輸送する必要があり、社内物流は見えにくいながらも重大なボトルネックとなっています。
鞄製造、電子機器組立、軽工業生産では、フロア間のパレット輸送は多くの場合、手動フォークリフトの運転手とエレベーターの連携に依存しています。この工程は時間がかかり、労働集約的で、熟練工への依存度が高くなります。生産ピーク期には、資材納入の遅延が生産スケジュールを直接中断させ、設備総合効率を低下させる可能性があります。
従来のフォークリフトが複数階物流で機能しない理由
手動フォークリフトでは、オペレーターがエレベーターを待ち、混雑した廊下で操作し、パレットを繰り返し扱わなければなりません。1回のフロア間輸送作業に20分以上かかることもあります。繰り返しの多さと身体的負担の大きさから、離職率の上昇、教育コストの増加、操作ミスの頻発につながります。
従来のAGVシステムも、固定ルート、磁気テープ、QRコードに依存しているため、このような環境では苦戦します。レイアウトを変更するたびに追加の設置とダウンタイムが必要となり、実際の工場運用における柔軟性が制限されます。
Reeman AMR自律走行フォークリフトがワークフローをどう変えるか
Reeman AMR自律走行フォークリフトは、レーザーSLAMナビゲーションとインテリジェント認識を組み合わせ、磁気テープや固定インフラなしで運用できます。このシステムは工場のリアルタイムマップを構築し、人や車両の動きが頻繁な環境でも最適なルートを動的に計画します。
パレット搬送では、ビジョン認識と赤外線センシングを統合し、パレットの位置とフォークの荷重をミリメートル単位の精度で正確に識別できます。これにより、手動での位置合わせに頼ることなく、重量物や完成品を安定的に取り扱うことができます。
シームレスなフロア間輸送を実現する自律エレベーター連携
Reeman AMR自律走行フォークリフトの主な利点は、エレベーターを自律的に操作できることです。フォークリフトはエレベーター制御システムと直接通信し、自動呼び出し、安全な乗降、正確な位置決め、目的階での制御された退出を可能にします。
この機能により、手動作業と比較して1回の輸送サイクル時間を60%以上短縮できます。人の介入なしでフロア間を資材が継続的に流れ、エレベーターの混雑や連携の遅延を解消します。
実際の工場導入における測定可能な成果
大規模な鞄製造工場では、複数のReeman AMR自律走行フォークリフトを導入することで、8人の手動搬送作業者が置き換えられました。1日あたりのパレット輸送量は25%以上増加し、一貫した制御された取り扱いにより製品損傷率も大幅に低下しました。
管理者はフリート管理システムを通じて、すべての輸送タスクをリアルタイムに把握できるようになりました。この透明性により倉庫と生産の間の情報ギャップが解消され、物流を予測可能かつ制御可能にしました。
拡張性と長期的な自動化の価値
従来の自動化ソリューションとは異なり、Reeman AMR自律走行フォークリフトシステムは容易に拡張できます。インフラを変更せずにフォークリフトを追加できるため、段階的な自動化アップグレードを計画している工場に適しています。
また、フォークリフトは倉庫管理システム(WMS)や製造実行システム(MES)と統合でき、データ駆動型の物流最適化と長期的なスマートマニュファクチャリング戦略を実現します。
もっと見る: 自律型フォークリフト

Built for Rain: REEMAN Waterproof Ant All-Weather Outdoor Autonomous Forklift

REEMAN Ironhideがワンタッチ呼び出しで1日160~200回のパレット輸送を自動化する仕組み

2T自律フォークリフトのレンタル vs. 購入:重工業製造における月間運用コストの算出

自律走行フォークリフト リース対購入:1.2tカウンターバランスモデルのTCO内訳

Titan Mini 自律走行フォークリフト vs 手動パレットジャック:1.8メートル通路に最適なのはどちらか?

Rhinoceros 自律走行フォークリフト ROI:高床倉庫における積載高さと人件費削減の比較