机械夹爪
最常见的机器人夹爪类型,使用手指或夹颚物理抓取物体。包括平行夹爪、角度夹爪和多指配置,适用于各种零件几何形状。

末端执行器机器人末端执行器是安装在机器人手臂末端、直接与工件、工具或环境交互的专用装置。末端执行器也称为臂端工具(EOAT),它可以将通用机器人转变为特定任务的自动化解决方案。
末端执行器是机器人与应用之间的关键接口。无论您需要抓取、提升、焊接、喷涂还是检测,选择正确的末端执行器决定了自动化项目的成败。现代末端执行器的范围从简单的气动夹爪到具有力反馈和机器视觉集成的复杂自适应系统。
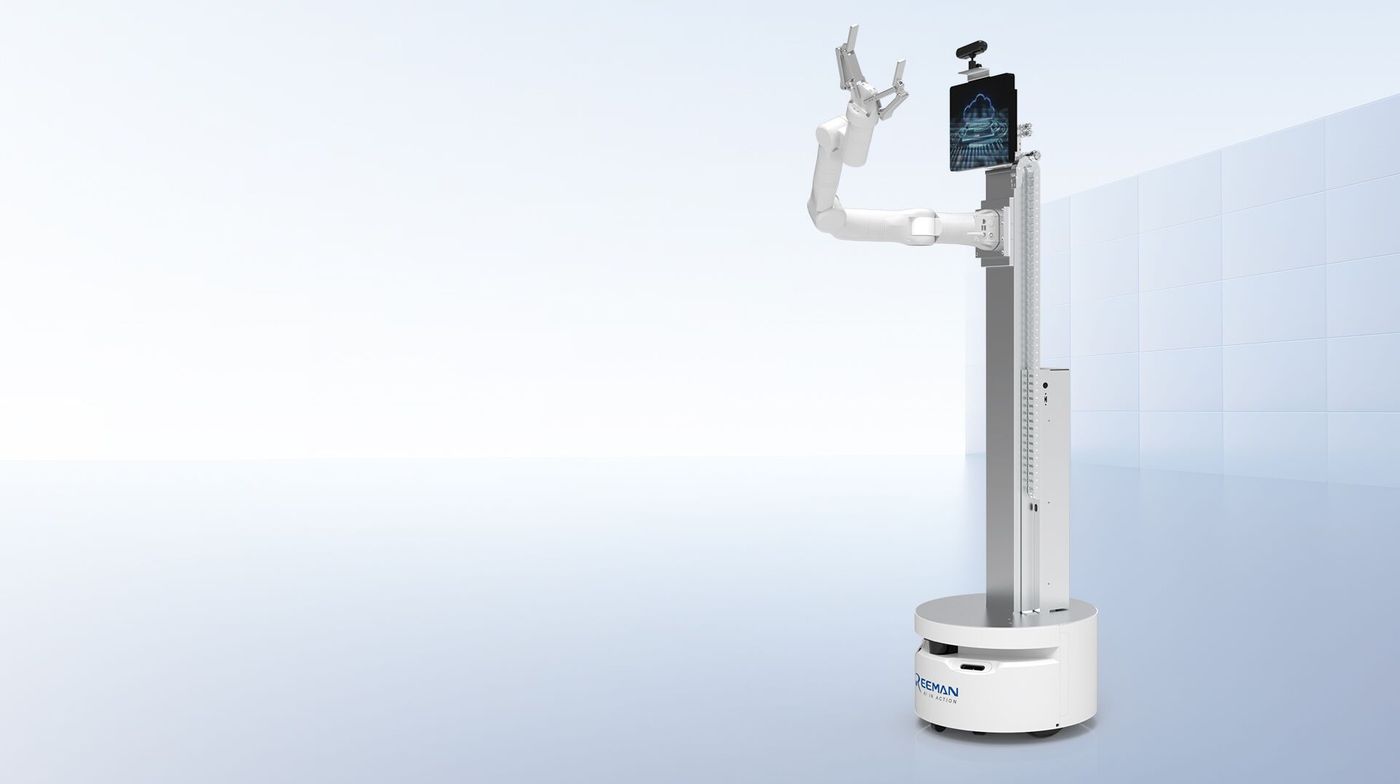
在Reeman,我们深知末端执行器的选择直接影响节拍时间、零件质量和操作灵活性。我们的AMR平台和自主叉车设计用于与各种末端执行器技术无缝集成,实现从物料运输到精密搬运的完整自动化工作流程。
现代夹爪为精细搬运任务提供毫米级定位精度。
先进的力反馈可在搬运操作中防止易碎零件受损。
工具快换系统使机器人能够在多任务操作中自动切换末端执行器。
标准ISO安装模式确保跨机器人品牌和型号的兼容性。
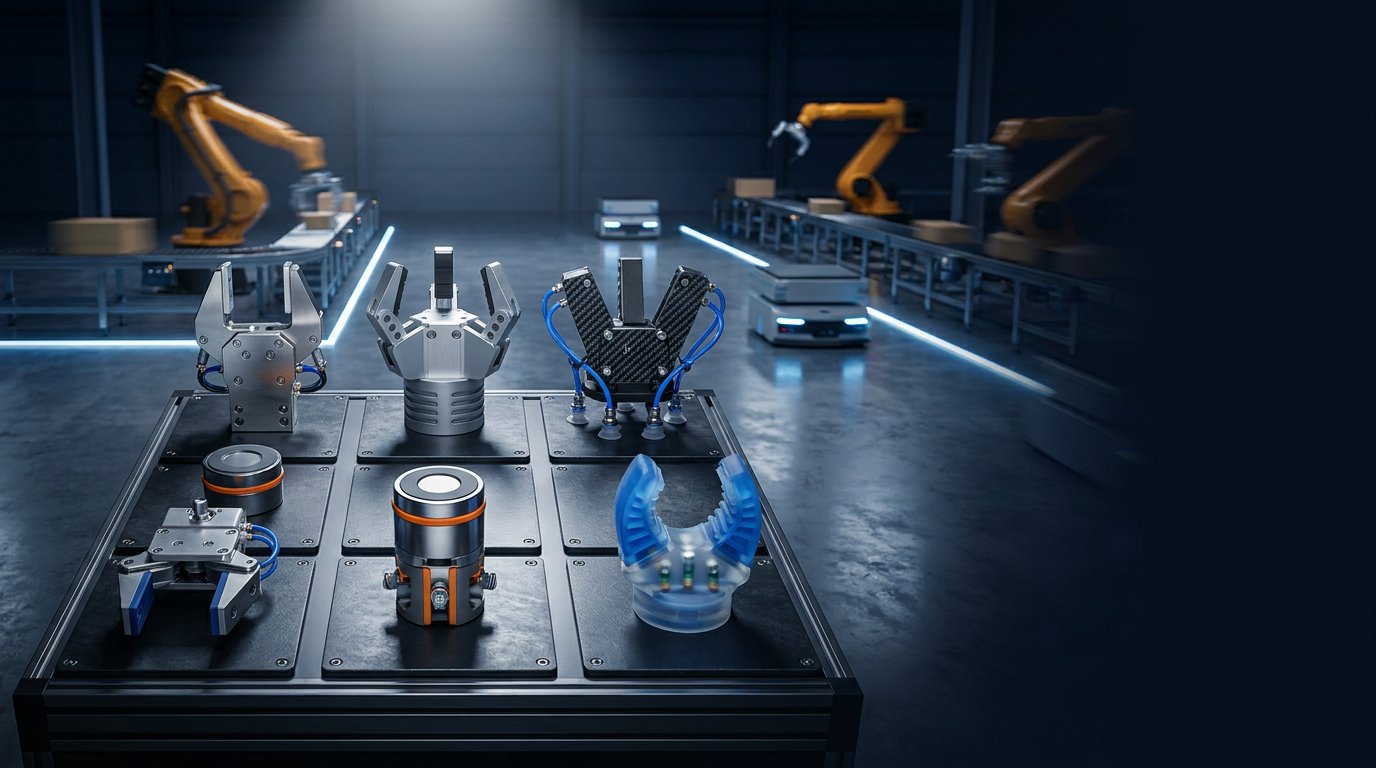
探索完整的机器人末端执行器技术体系。每个类别都为特定应用、材料和操作要求提供独特优势。
最常见的机器人夹爪类型,使用手指或夹颚物理抓取物体。包括平行夹爪、角度夹爪和多指配置,适用于各种零件几何形状。
利用吸盘和真空压力提升平坦、光滑的表面。非常适合在不施加机械接触力的情况下搬运钣金、玻璃、塑料板和包装材料。
专为冲压、卷材加工和钣金应用中的黑色金属搬运而设计。有永磁体和电磁体两种类型,具有不同的控制特性。
伺服控制的夹爪,提供可编程的力、位置和速度控制。集成力反馈和精确运动曲线,适用于精密或精细装配操作。
采用柔性材料和仿生设计的柔性夹爪,用于搬运易碎、不规则或可变物体。非常适合食品搬运、软包装和多SKU应用。
气动夹爪以较低成本提供高速度和夹持力。广泛应用于压缩空气易得且简单的开关控制即可满足要求的大批量制造场景。
针对特定制造工艺的定制工具,包括抛光、去毛刺、磨削、焊接和检测。通常配备柔性元件或力控制功能,用于表面精加工操作。
选择正确的末端执行器需要仔细分析您的应用需求。按照这一系统化方法来确定最佳解决方案。
考虑尺寸、形状、重量、表面纹理和材料属性。平坦表面适合真空夹爪;不规则形状可能需要自适应或机械解决方案。
评估所需的取放速度、精度公差和力敏感性。高速操作可能适合气动夹爪;精密任务需要电动夹爪。
考虑温度、清洁度要求和可用公用设施。某些应用需要食品级材料或防爆设计。
确保与您的机器人型号、控制架构和现有工具系统兼容。考虑电源和控制信号要求。
使用我们全面的选型矩阵,将零件几何形状和应用需求与最佳末端执行器技术匹配。
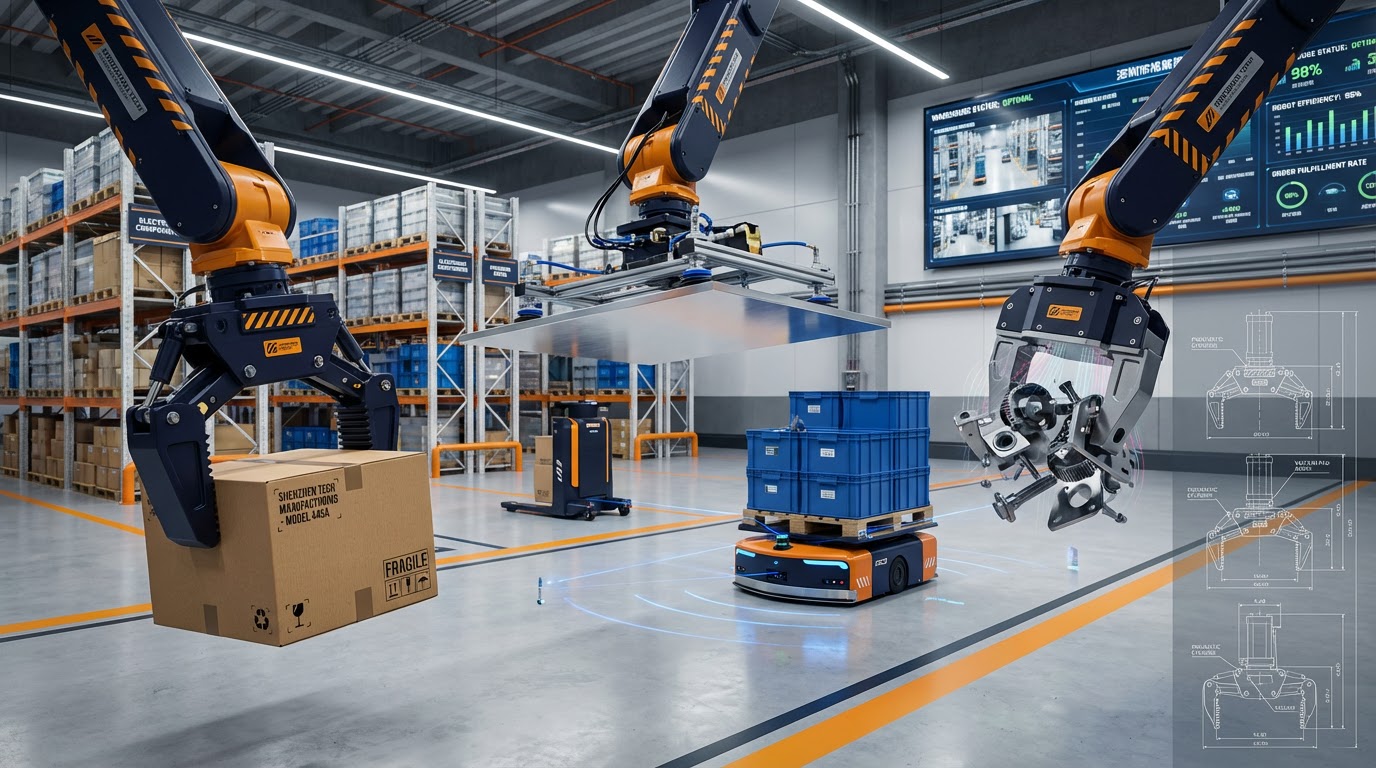
我们的自主移动机器人和叉车专为与行业标准的末端执行器技术无缝集成而设计,实现从运输到搬运的完整自动化。
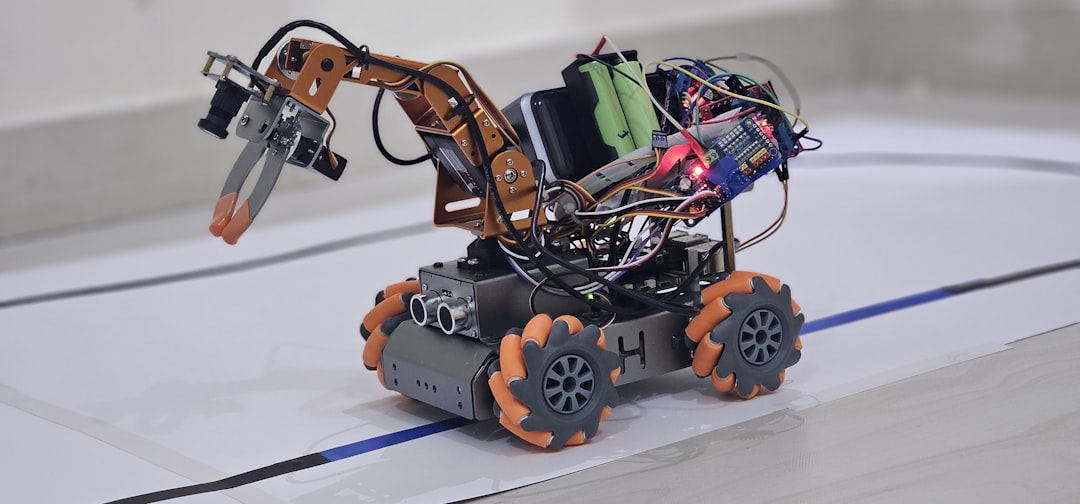
Reeman移动机器人平台配备标准化安装接口和开放式SDK架构,能够快速部署定制末端执行器解决方案。从物料运输到精密放置,我们的机器人与您现有的工具投资无缝配合。
用于快速工具快换集成的标准机械接口
对末端执行器驱动和反馈的完全可编程控制
车载空气压缩机和电气输出,支持多种夹爪类型
用于精细搬运操作的实时传感器集成
不确定哪种末端执行器技术适合您的应用?我们的机器人工程师拥有10年以上的自动化经验,可帮助您选择并集成最佳的抓取解决方案。
详细审查您的零件几何形状、节拍要求和操作约束。
关于夹爪类型、供应商和集成方法的客观指导。
从规格制定到部署的完整实施协助。
在您的自动化旅程中提供持续支持。
填写以下表格,我们的专家将在24小时内与您联系。
通过我们全面的技术指南、选型标准和实施最佳实践库,深入了解末端执行器技术。